このページの内容は最新ではありません。最新版の英語を参照するには、ここをクリックします。
getLoopTransfer
R2026aslLinearizer または slTuner インターフェイスを使用した指定点での開ループ伝達関数
構文
説明
linsys = getLoopTransfer(s,pt)slLinearizer または slTuner インターフェイス s に関連付けられたモデルの指定された解析ポイントにおける点と点を結ぶ開ループ伝達関数を返します。
ソフトウェアでは、linsys を計算する際、s に対して指定した永続的なループ開始点はすべて強制適用されます。s.Parameters、s.OperatingPoints、またはその両方を設定している場合、getLoopTransfer は複数の線形化を実行し、ループ伝達関数の配列を返します。
linsys = getLoopTransfer(s,pt,temp_opening)temp_opening で指定された点にある追加の一時的な開始点を考慮に入れます。開始点を使用して、たとえば、外側のループが開いた状態で、プラント入力で測定される内側のループのループ伝達関数を計算します。
linsys = getLoopTransfer(s,pt,temp_opening,sign)
例
ex_scd_simple_fdbk モデルの e で計算されたループ伝達関数を取得します。
ex_scd_simple_fdbk モデルを開きます。
mdl = 'ex_scd_simple_fdbk';
open_system(mdl);

このモデルには次の項目が含まれています。

モデルの slLinearizer インターフェイスを作成します。
sllin = slLinearizer(mdl);
e でのループ伝達関数を取得するには、この点を解析ポイントとして sllin に追加します。
addPoint(sllin,'e');
e でのループ伝達関数を取得します。
sys = getLoopTransfer(sllin,'e');
tf(sys)
ans =

  From input "e" to output "e":
   -3
  -----
  s + 5

Continuous-time transfer function.
ソフトウェアは e で線形化出力を追加して、ループを中断し、線形化入力 de を追加します。

sys は、de から e への伝達関数です。ソフトウェアは正のフィードバックを仮定しているため、sys を  として返します。
ex_scd_simple_fdbk モデルの e で計算された負のフィードバック ループ伝達関数を取得します。
ex_scd_simple_fdbk モデルを開きます。
mdl = 'ex_scd_simple_fdbk';
open_system(mdl);

このモデルには次の項目が含まれています。

モデルの slLinearizer インターフェイスを作成します。
sllin = slLinearizer(mdl);
e でのループ伝達関数を取得するには、この点を解析ポイントとして sllin に追加します。
addPoint(sllin,'e');
e でのループ伝達関数を取得します。
sys = getLoopTransfer(sllin,'e',-1);
tf(sys)
ans =

  From input "e" to output "e":
    3
  -----
  s + 5

Continuous-time transfer function.
ソフトウェアは e で線形化出力を追加して、ループを中断し、線形化入力 de を追加します。
sys は、de から e への伝達関数です。3 番目の入力引数は負のフィードバックを示すため、ソフトウェアは sys を  として返します。
scdcascade モデルの e2 で計算された内側のループのループ伝達関数を取得します。
scdcascade モデルを開きます。
mdl = 'scdcascade';
open_system(mdl)

モデルの slLinearizer インターフェイスを作成します。
sllin = slLinearizer(mdl);
内側のループのループ伝達関数を計算するには、e2 信号を解析ポイントとして使用します。外側のループの影響を取り除くには、y1m で外側のループを中断します。これらの点を sllin に追加します。
addPoint(sllin,{'e2','y1m'});
e2 での内側のループのループ伝達関数を取得します。
sys = getLoopTransfer(sllin,'e2','y1m');
ここで、3 番目の入力引数 'y1m' は、一時的なループの開始点を指定します。ソフトウェアは sys を計算する際に、正のフィードバックを仮定します。
複数の伝達関数に対して scdcascade モデルをバッチ線形化するとします。ほとんどの線形化では、C2 コントローラーの比例ゲイン (Kp2) と積分ゲイン (Ki2) を 10% の範囲で変化させます。この例では、Kp2 および Ki2 の最大値で e2 における内側のループのループ伝達関数を計算します。
scdcascade モデルを開きます。
mdl = 'scdcascade';
open_system(mdl)

モデルの slLinearizer インターフェイスを作成します。
sllin = slLinearizer(mdl);
C2 コントローラーの比例ゲイン (Kp2) および積分ゲイン (Ki2) を 10% の範囲で変化させます。
Kp2_range = linspace(0.9*Kp2,1.1*Kp2,3);
Ki2_range = linspace(0.9*Ki2,1.1*Ki2,5);

[Kp2_grid,Ki2_grid] = ndgrid(Kp2_range,Ki2_range);

params(1).Name = 'Kp2';
params(1).Value = Kp2_grid;

params(2).Name = 'Ki2';
params(2).Value = Ki2_grid;

sllin.Parameters = params;
内側のループのループ伝達関数を計算するには、e2 信号を解析ポイントとして使用します。外側のループの影響を取り除くには、y1m で外側のループを中断します。これらの点を sllin に追加します。
addPoint(sllin,{'e2','y1m'});
Ki2 および Kp2 の最大値のインデックスを決定します。
mdl_index = params(1).Value == max(Kp2_range) & params(2).Value == max(Ki2_range);
外側のループが開いた状態で、e2 での内側のループのループ伝達関数を取得します。
sys = getLoopTransfer(sllin,'e2','y1m',-1,mdl_index);
4 番目の入力引数では、ループ伝達の計算用の負のフィードバックを指定します。
Simulink モデルを開きます。
mdl = 'watertank';
open_system(mdl)

線形化オプション セットを作成し、StoreOffsets オプションを設定します。
opt = linearizeOptions('StoreOffsets',true);
slLinearizer インターフェイスを作成します。
sllin = slLinearizer(mdl,opt);
タンクの出力端子で解析ポイントを追加します。
addPoint(sllin,'watertank/Water-Tank System');
解析ポイントでループ伝達関数を計算し、対応する線形化オフセットを取得します。
[sys,info] = getLoopTransfer(sllin,'watertank/Water-Tank System');
オフセットを表示します。
info.Offsets
ans =

  struct with fields:

            dx: [2×1 double]
             x: [2×1 double]
             u: 1
             y: 1
    OutputName: {'watertank/Water-Tank System'}
     InputName: {'watertank/Water-Tank System'}
     StateName: {2×1 cell}
            Ts: 0
入力引数
解析ポイント信号名。以下で指定します。
文字ベクトルまたは string — 解析ポイント信号名。
解析ポイントに関連付けられた信号名を確認するには、
sと入力します。MATLAB® コマンド ウィンドウにsの内容が表示されます。これには、解析ポイント信号名、ブロック名および端子番号が含まれます。解析ポイントに信号名がなく、ブロック名と端子番号のみがあるとします。ブロック名としてptを指定できます。sの解析ポイントのリストにないポイントを使用するには、最初にaddPointを使用してポイントを追加します。完全な信号名またはブロック名の一意的に一致する部分として
ptを指定できます。解析ポイントの完全な信号名が'LoadTorque'であるとします。'Torque'がsの他の解析ポイントの信号名の一部でない限り、ptを'Torque'と指定できます。たとえば、
pt = 'y1m'とします。文字ベクトルの cell 配列または string 配列 — 複数の解析ポイント名を指定します。たとえば、
pt = {'y1m','y2m'}とします。
linsys を計算するために、ソフトウェアは pt で線形化出力を追加し、その後にループの中断と線形化入力を追加します。以下のモデルを考えます。

'u' として pt を指定します。
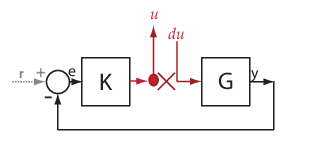
ソフトウェアは、du から u への伝達関数として linsys を計算します。
pt を複数の信号として指定する場合 (たとえば、pt = {'u','y'})、ソフトウェアは各点で線形化出力、ループの中断および線形化入力を追加します。

du と dy は線形化入力で、u と y は線形化出力です。ソフトウェアは、各線形化入力から各線形化出力への伝達関数をもつ MIMO 伝達関数として linsys を計算します。
フィードバック符号。以下のいずれかの値として指定します。
+1(既定) —getLoopTransferは正のフィードバック開ループ伝達関数を返します。-1—getLoopTransferは、負のフィードバックの開ループ伝達関数を返します。負のフィードバックの伝達関数は、正のフィードバックの伝達関数に-1を掛け合わせたものです。
出力引数
詳細
ある点での "ループ伝達関数" とは、ある点での加法的な外乱から同じ点での測定値への点と点を結ぶ開ループ伝達関数のことです。
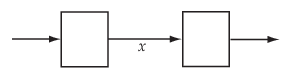
解析ポイント x でのループ伝達関数を計算するために、ソフトウェアは線形化出力を追加し、ループの中断を挿入して、線形化入力 dx を追加します。ソフトウェアは、dx から x への伝達関数を計算します。これは、x でのループ伝達関数と同じです。
| Simulink モデルでの解析ポイント | getLoopTransfer による解析ポイントの解釈 | ループ伝達関数 |
|---|---|---|
|
|
|
|

たとえば、e でのループ伝達関数を計算する次のモデルについて考えます。

ここで、ソフトウェアは e において線形化出力を追加し、ループの中断を挿入して、線形化入力 de を追加します。e でのループ伝達関数 L は、de から e への伝達関数です。L は、以下のように計算されます。
-KG を計算するには、getLoopTransfer の解析ポイントとして u を使用します。
ソフトウェアは、ループ伝達関数を計算する際に Simulink モデルを変更しません。

