このページの内容は最新ではありません。最新版の英語を参照するには、ここをクリックします。
直方体シナリオ シミュレーション
R2026auavScenario オブジェクトを使用して、忠実度の低い UAV シナリオを作成し、シミュレーションします。GPS、INS、および LiDAR センサーのシミュレーションされた読み取り値を生成します。定常風モデル、突風モデル、および乱流風モデルを使用して、UAV に対する風の影響をシミュレーションします。
また、UAV Toolbox は、よりリアルなグラフィックスでシナリオを可視化し、忠実度の高いセンサー データを生成できる Unreal Engine® シミュレーション環境も提供します。詳細については、Unreal Engine シナリオ シミュレーションを参照してください。
アプリ
| UAV シナリオ デザイナー | Design UAV scenarios with terrain, platforms, and sensors (R2022a 以降) |
オブジェクト
関数
createCustomSensorTemplate | Create sample implementation for UAV custom sensor interface |
ブロック
 | UAV Scenario Configuration | Configure and simulate UAV scenarios |
 | UAV Scenario Get Transform | Get transforms from UAV scenario platforms |
 | UAV Scenario Motion Read | Read platform and sensor motions from UAV scenario simulation |
 | UAV Scenario Motion Write | Update platform motion in UAV scenario simulation |
 | UAV Scenario Scope | Visualize UAV scenario and lidar point clouds |
 | UAV Animation | 並進と回転を使用した UAV 飛行経路のアニメーション |
 | GPS | ノイズのある GPS センサー読み取りのシミュレーション |
 | INS | INS センサーのシミュレーション |
 | Barometer | ノイズのある気圧計センサー モデル (R2025a 以降) |
 | UAV Scenario Lidar | Simulate lidar measurements based on meshes in scenario |
トピック
- Coordinate Systems in UAV Toolbox
Summary of coordinate systems used in UAV Toolbox.
- Simulate IMU Sensor Mounted on UAV
Create a sensor adaptor for an
imuSensorfrom Navigation Toolbox™, and gather readings for a simulated UAV flight - Simulate Radar Sensor Mounted on UAV
The radar sensor enables a UAV to detect other vehicles in the airspace, which enables the UAV to predict other vehicle motion and make decisions to ensure clearance from other vehicles.
注目の例

UAV シナリオのチュートリアル
一連の建物の間を飛行する無人航空機 (UAV) のシミュレーションを実行するためのシナリオを作成します。この例では、開ループ シミュレーションでの UAV の姿勢を更新しています。この UAV シナリオを使用して UAV の飛行を可視化し、シミュレートした点群センサーの読み取り値を生成します。
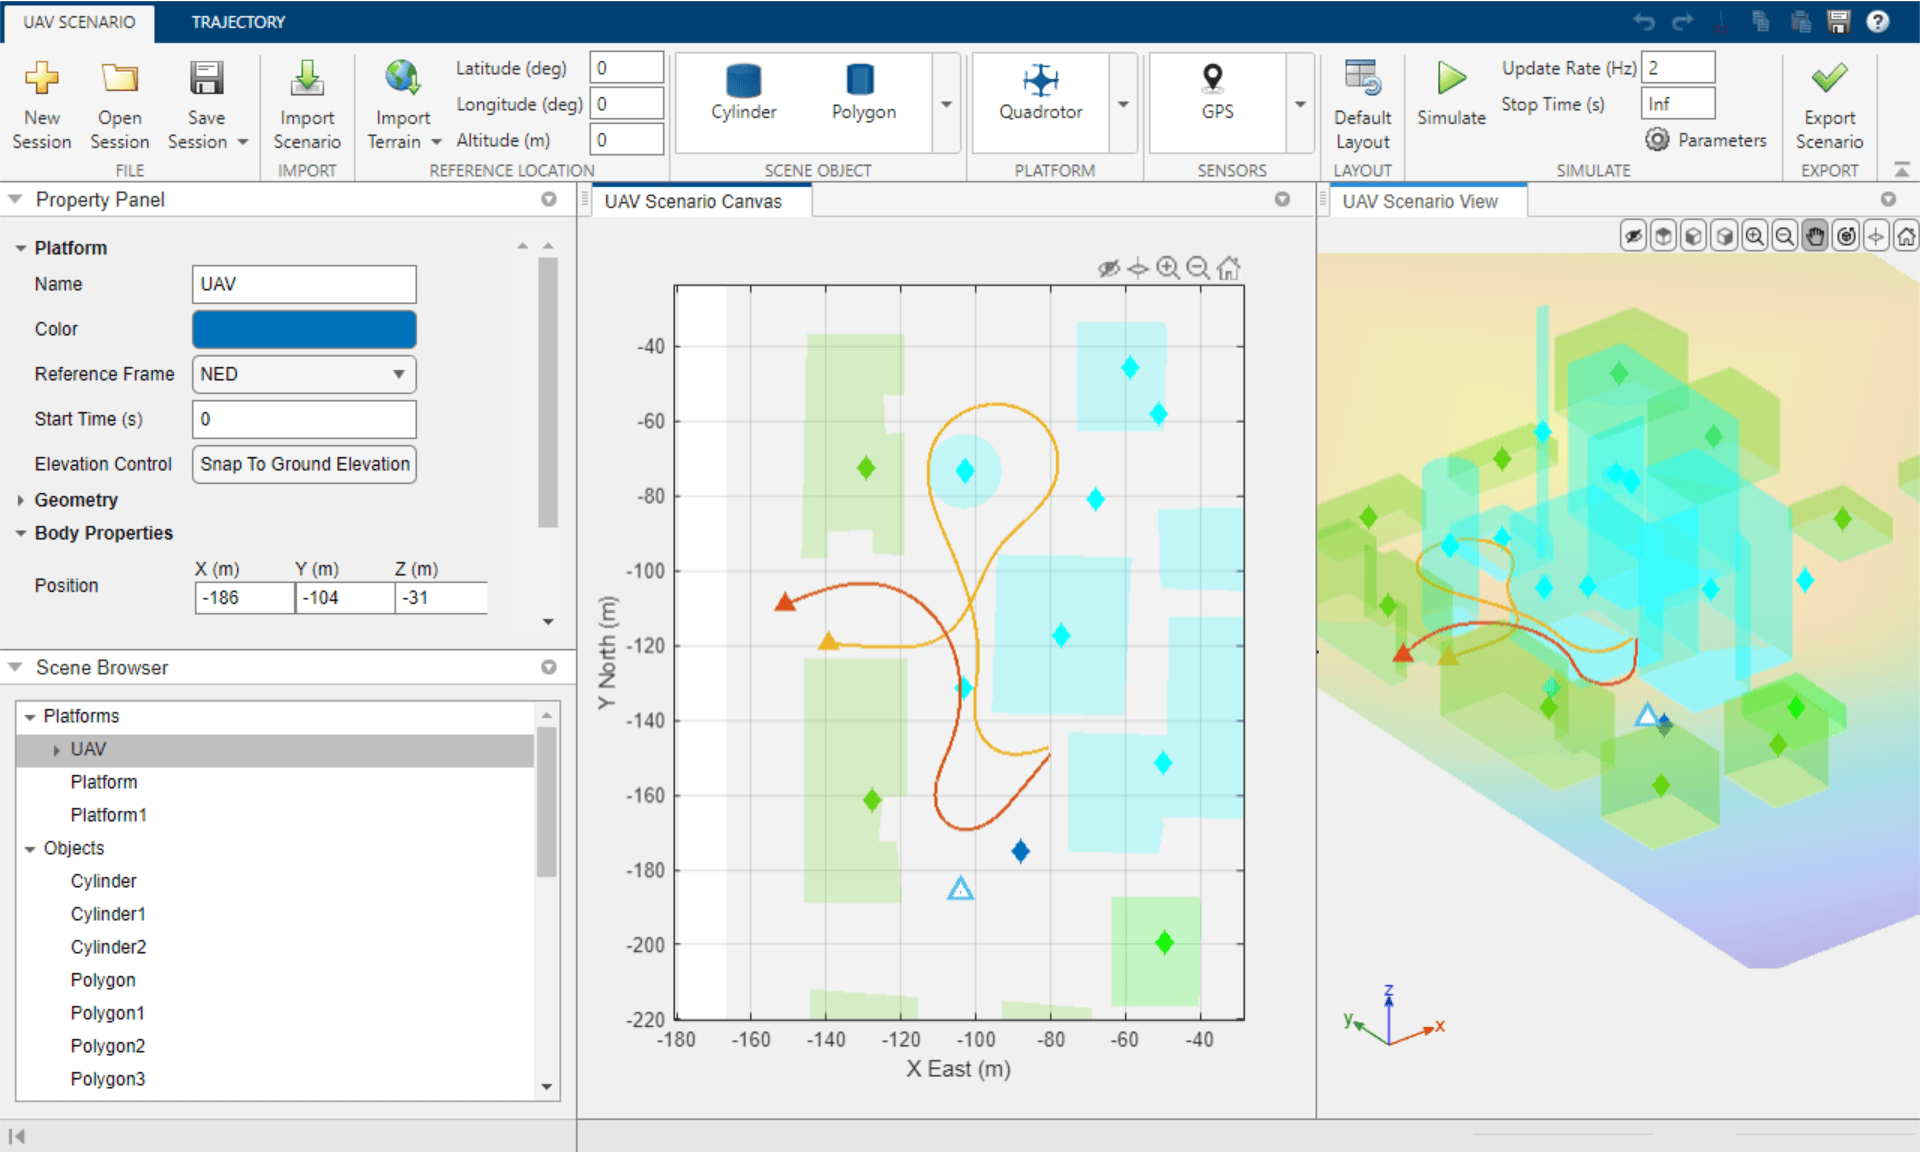
Design Obstacle Avoidance Package Delivery Scenario Using UAV Scenario Designer
Rapidly design and customize a UAV scenario to validate an obstacle avoidance algorithm.
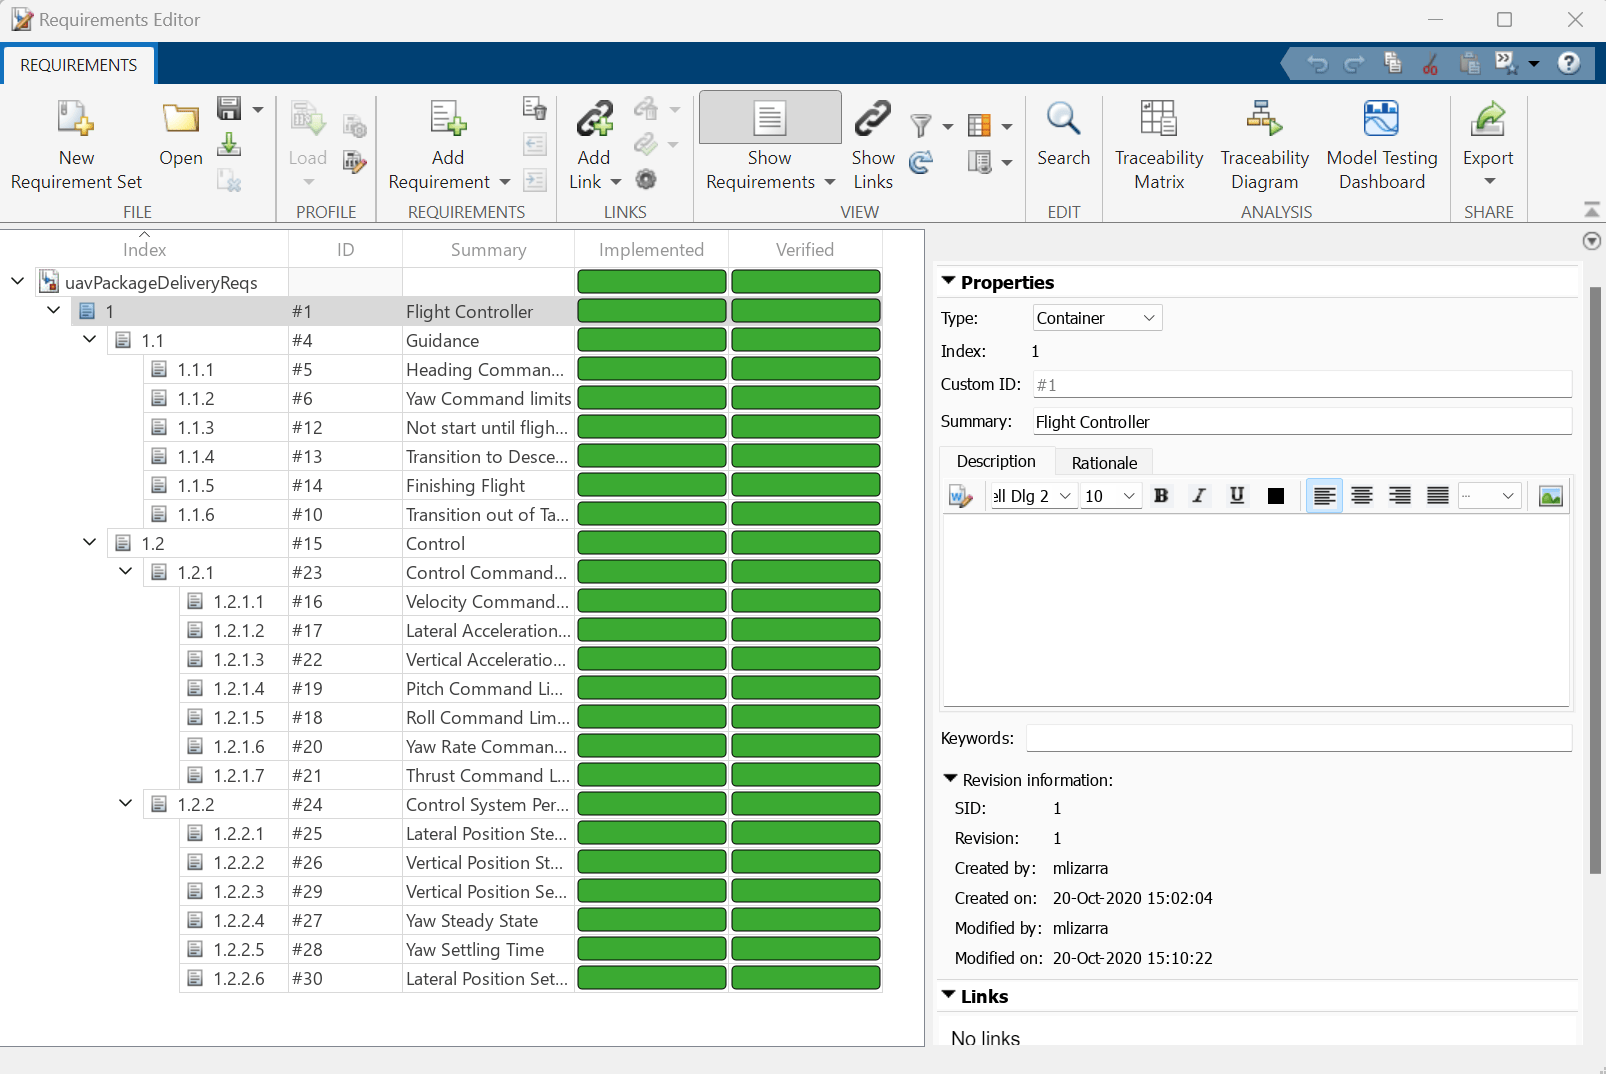
Automate Testing for UAV Package Delivery Example
Edit requirements, link requirements to their implementation in a model, and verify their functionality in the context of a UAV application. The components of the model and requirements include guidance and control of a UAV implemented by the UAV の荷物配送 example.
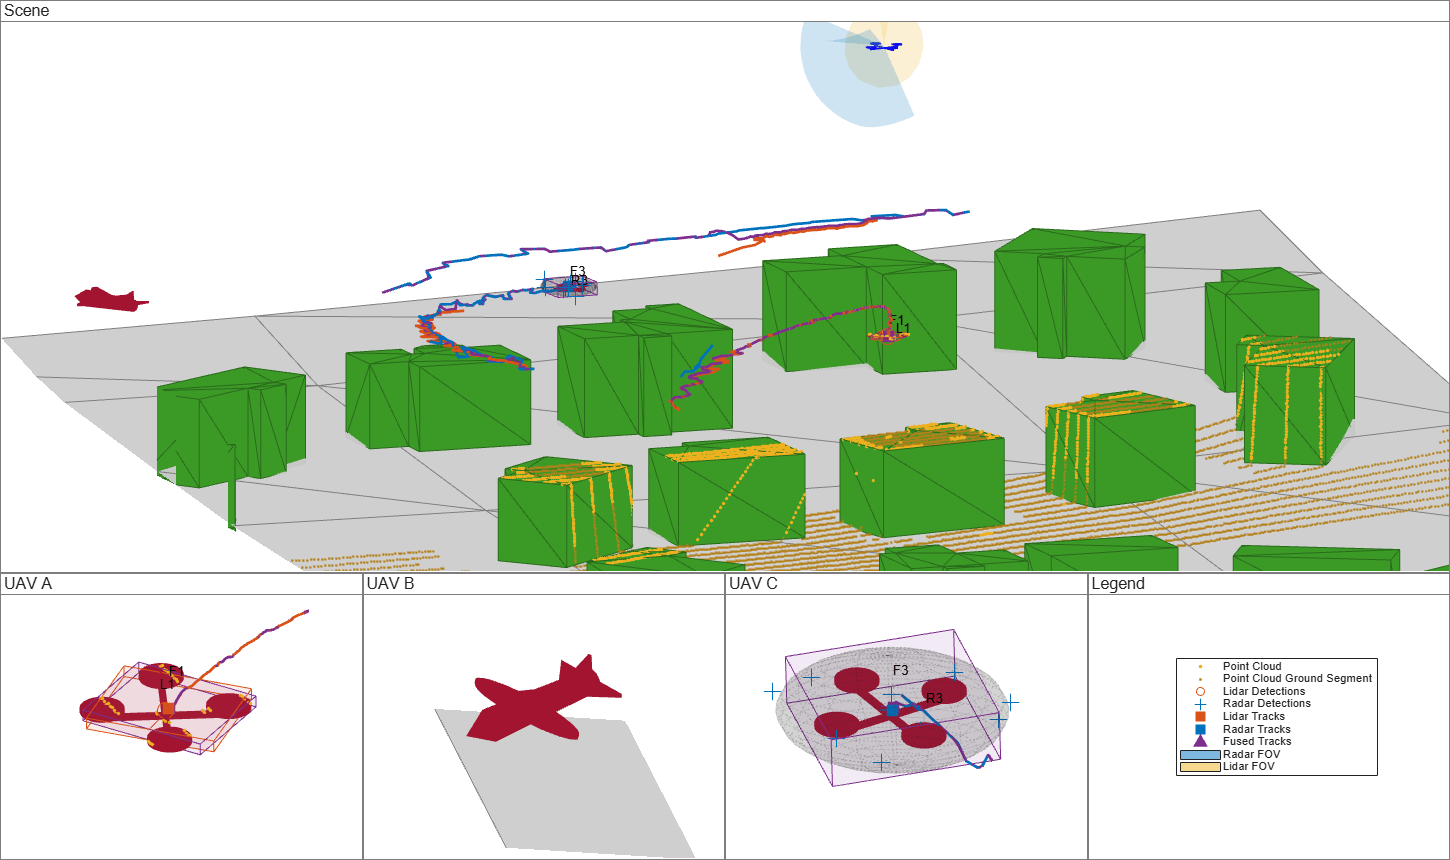
Lidar and Radar Fusion in Urban Air Mobility Scenario
Track various unmanned aerial vehicles in an urban environment.
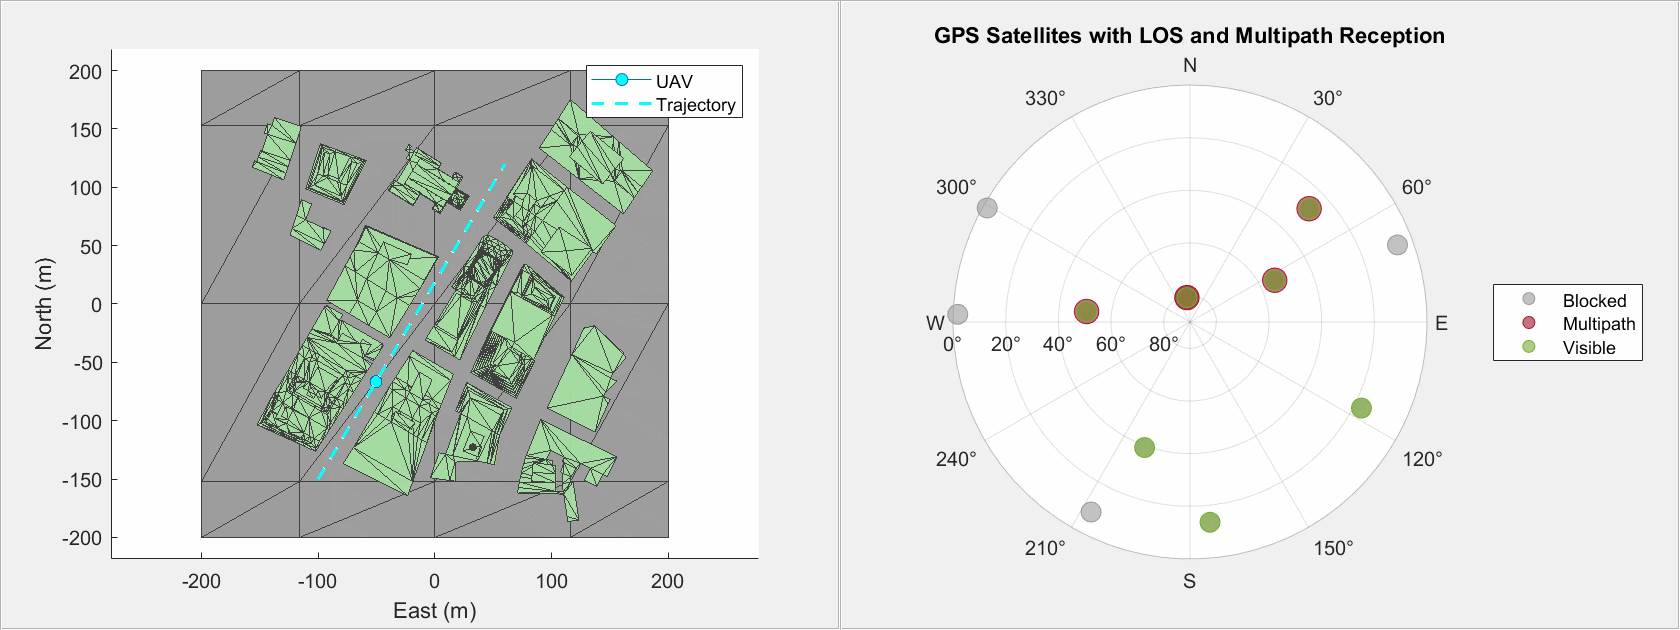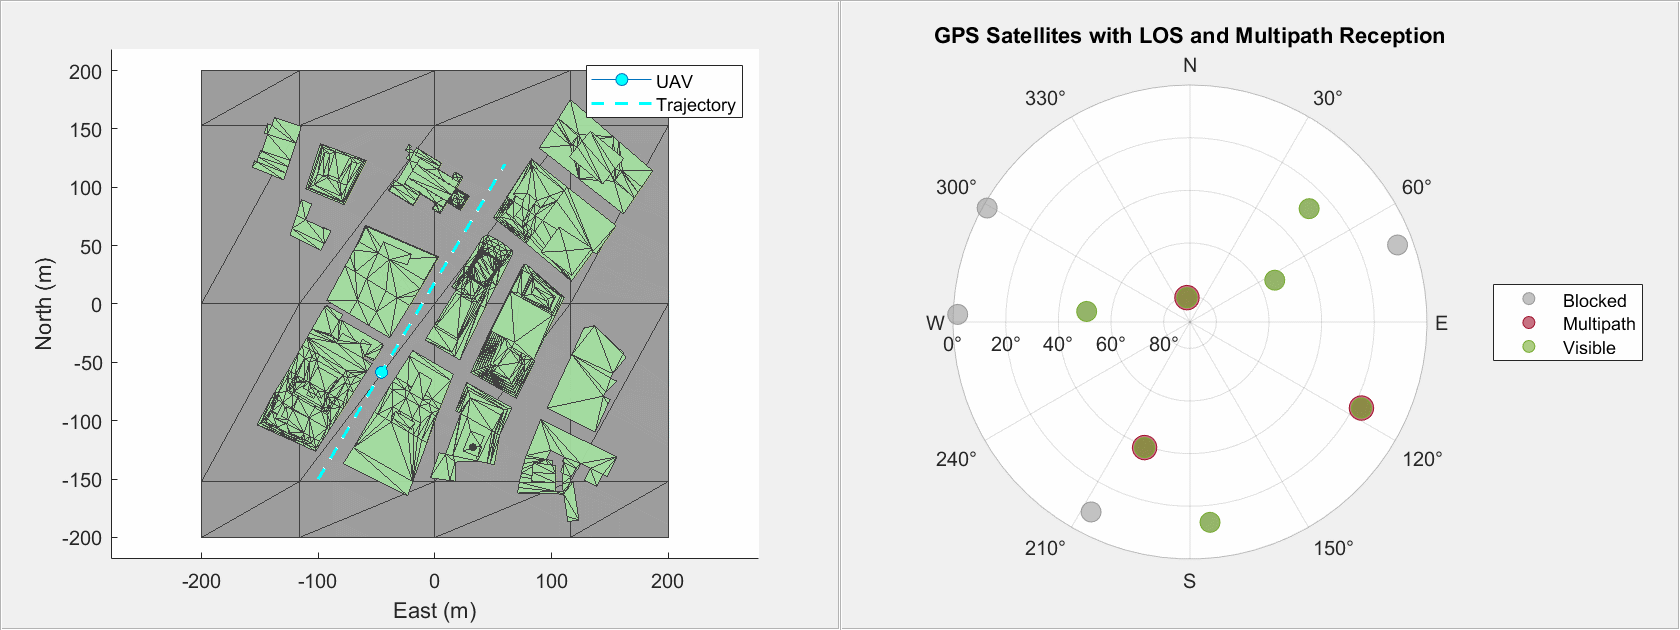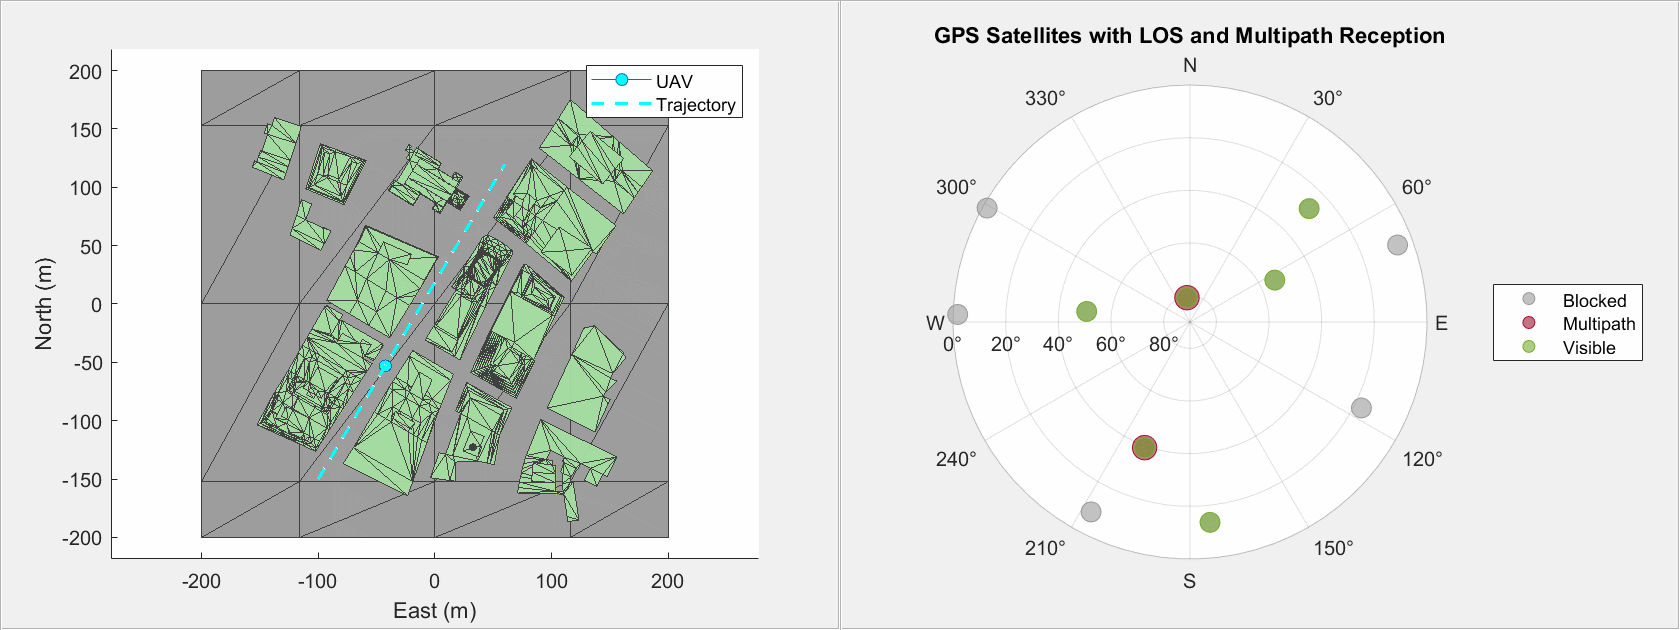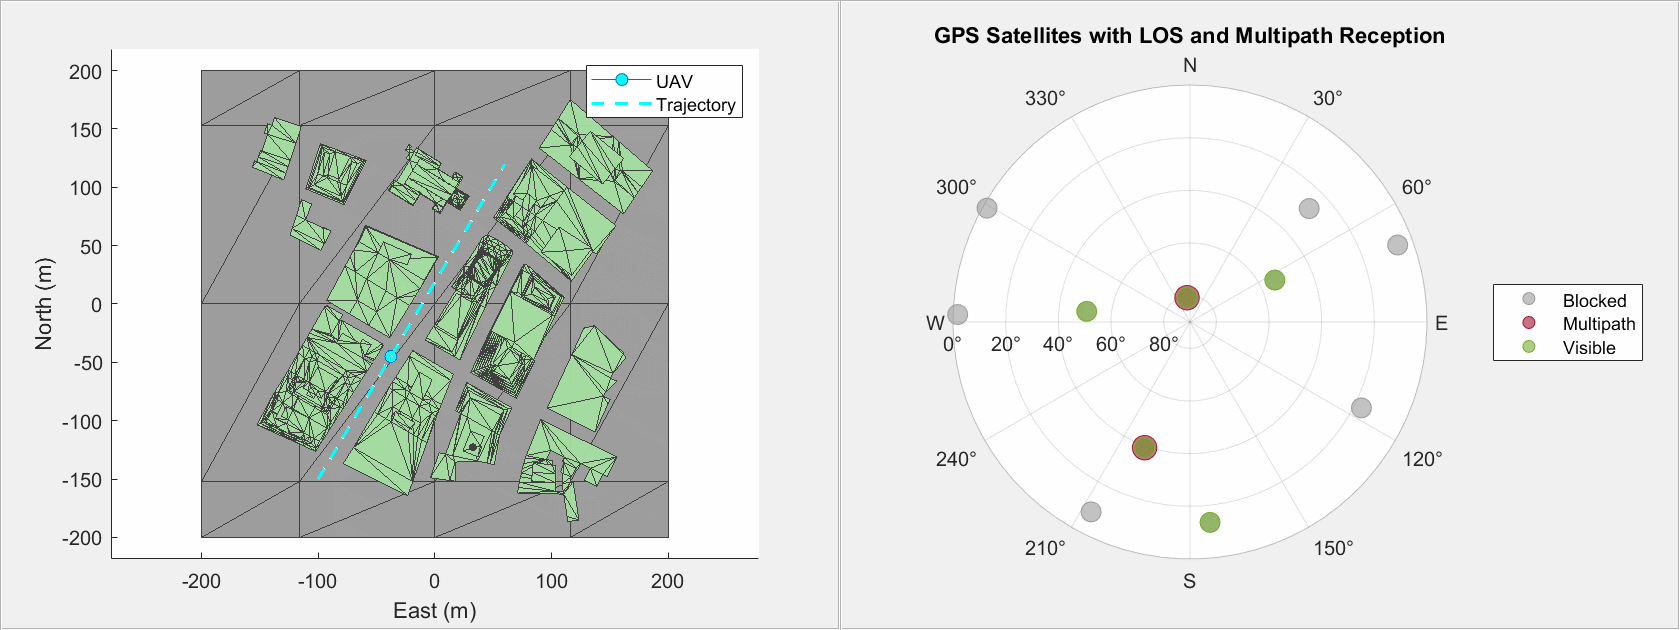
Simulate GNSS Multipath Effects on UAV Flying in Urban Environment
Simulate GNSS Multipath for a UAV with a GPS receiver flying in an urban-canyon like environment and visualize satellite visibility.
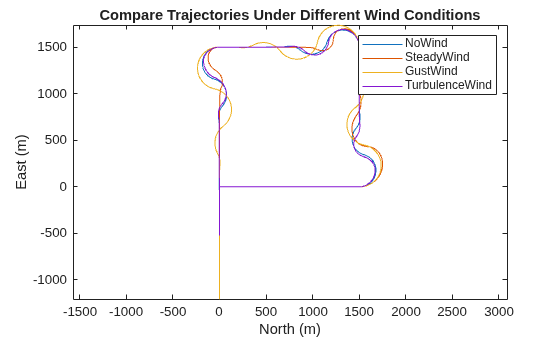
Simulate UAV Waypoint Following with Different Wind Conditions
Create a UAV scenario with different wind conditions, and use it in Simulink® to simulate a fixed-wing UAV following waypoints.
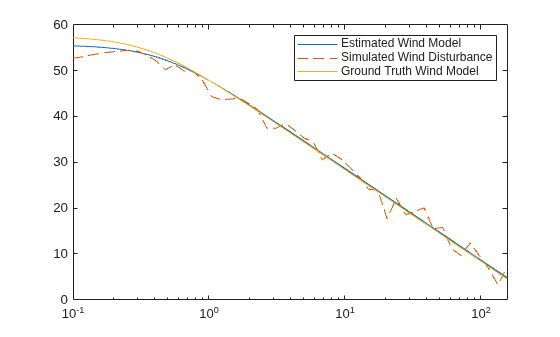
Simulate UAV Wind Turbulence Using CETI Model
Simulate wind turbulence effects on a hovering or slow-flying quadrotor UAV using the Control Equivalent Turbulence Input (CETI) model.

