このページは前リリースの情報です。該当の英語のページはこのリリースで削除されています。
最適化の基礎
R2026a階層のフラット化、遅延の均衡化、フィードバック ループの強調表示などの最適化を適用することで、ターゲットの FPGA または SoC デバイスに合わせて設計を最適化します。基礎となる最適化を適用すると、よりハードウェア効率に優れた HDL コードを生成し、生成されたコードを適切にシミュレートするのに役立ちます。
チェック
トピック
- HDL Coder での速度および面積の最適化
さまざまな速度および面積の最適化と、設計の最適化方法を確認。
- Enabling Optimizations in HDL Coder
Learn the settings that directly impact the speed and area of the generated HDL code.
- フィードバック ループの検出
最適化を抑制するフィードバック ループの強調表示
- 階層のフラット化
面積と速度の最適化を拡張するためにサブシステム階層をフラットにします。
- 制限付きオーバークロックによる最適化
制限付きオーバークロックによる最適化とその動作
- HDL Coder での遅延の均衡化の理解
データ パスに一致する遅延を挿入する。
- レイテンシを加味したモデル化における遅延吸収の使用
レイテンシを加味したモデル化により、設計上の遅延を吸収し、元のモデルと生成されたモデルの間のタイミングの不一致を防ぐ。
- 生成されたモデルと検証モデル
生成されたモデルとは、HDL コード生成で作成されるモデルのことで、HDL の実装アーキテクチャを示しレイテンシを含むモデルです。
- 生成された HDL コードの冗長なロジックと未使用ブロックの削除
生成された HDL コードの可読性を向上し、面積の利用効率性を最適化します。
- Simulink モデルの HDL コードでの未接続の端子の最適化
冗長なロジックの削除と共に、未使用の端子を生成された HDL コードで最適化。
- HDL Coder での定数演算の簡略化と設計の複雑度の低減
定数を簡略化し、数学演算を最適化する面積およびタイミングの最適化。
- イネーブルベースのマルチサイクル パス制約を使用してタイミング要件を満たす
合成ツール用のイネーブルベースの制約を生成して単一クロック モードのマルチサイクル パスのタイミング要件を満たす。
- Generate Multicycle Path Constraints for Multirate Models
Generate Multicycle Path Constraints for Different Rates and Phases.
- Choose Between Multicycle Path Constraints and Clock-Rate Pipelining
Decide whether to use multicycle path constraints (MCP) or clock-rate pipelining (CRP) to meet timing requirement.
- Iteratively Meet Timing Requirements Using Multicycle Path Constraints for Cadence Genus
Use multicycle path constraints with HDL Workflow Advisor and Cadence® Genus synthesis tools to meet the timing requirements for ASIC devices.
トラブルシューティング
Resolve Delays Not Absorbed During Delay Balancing
Troubleshoot extra latency not absorbed during HDL code generation.
注目の例
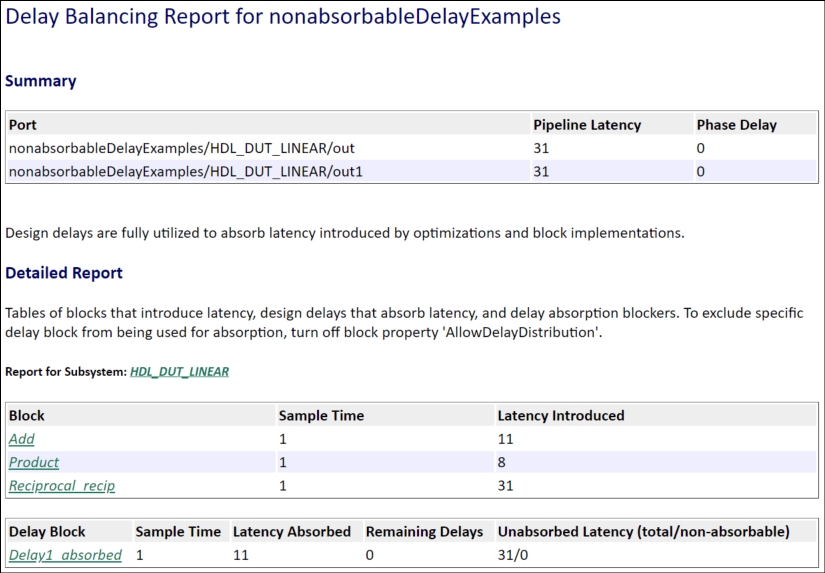
Investigate and Resolve Non-Absorbable Latency
Recommendations for troubleshooting common delay balancing issues.

HDL Coder の遅延の均衡化と検証モデル ワークフロー
この例では、モデル内の遅延を HDL Coder™ で自動的に均衡化する方法を示します。HDL Coder は、特定のモデルの HDL 実装に追加の遅延を導入することがあります。これらの遅延は、ハードウェア実装の効率を高める目的で、特定のブロック実装または最適化のいずれかによって導入される可能性があります。ただし、特定のパスにのみ遅延が導入されると、機能的な動作がユーザー モデルの当初の意図と異なるものになり、元のユーザー モデルと HDL 実装の間の機能的等価性に違反することがあります。

遅延の均衡化のスコープの制御
この例では、設計全体の遅延は均衡化せずに、設計の特定の部分の遅延を均衡化する方法を示します。

マルチサイクル パス制約を使用した遅いパスのタイミングへの対応
この例では、設計でマルチサイクル パス制約を適用してタイミング要件を満たす方法を示します。マルチサイクル パス制約を使用すると、面積を抑え、合成実行時間を短縮できます。詳細については、イネーブルベースのマルチサイクル パス制約を使用してタイミング要件を満たすを参照してください。
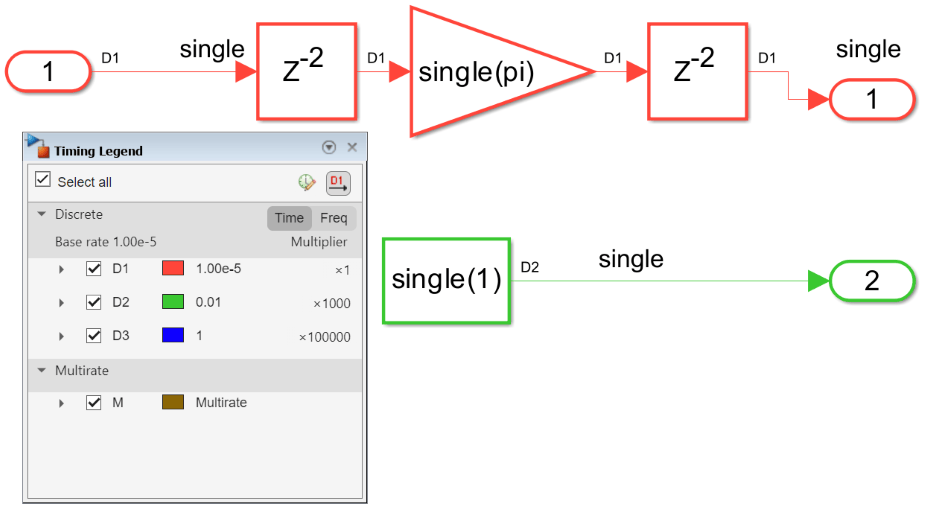
Optimize Latency and Area for Multirate Designs
Recommendations for optimal code generation of a multirate design.

