Discrete FIR Filter
R2026bFIR フィルター モデル
Discrete FIR Filter block

To add a block to a model, double-click the canvas and start typing the block name. Then, select the block from the list.
ライブラリ:
Simulink /
Discrete
DSP System Toolbox /
Filtering /
Filter Implementations
HDL Coder /
Discrete
HDL Coder /
HDL Floating Point Operations
説明
Discrete FIR Filter ブロックは、指定したデジタル FIR フィルターで入力信号の各チャネルを個別にフィルター処理します。固定係数の静的フィルターや、時間的に変化する係数をもつ時変フィルターを実装でき、また静的フィルターの係数はシミュレーション中に調整することができます。
このブロックは、時間とともに入力信号の各チャネルに個々にフィルターをかけます。[入力処理] パラメーターでは、ブロックが、入力の各要素を独立したチャネル (サンプルベースの処理) として、または入力の各列を独立したチャネル (フレームベースの処理) として扱うかどうかを指定できます。フレームベースの処理を実行するには、DSP System Toolbox™ のライセンスがなければなりません。
[係数] パラメーターのフィルター タップの行列を指定した場合を除き、出力の次元は入力の次元と等しくなります。指定した場合は、その出力の次元は指定する別のフィルター タップのセット数に従います。
このブロックは、コードのカスタマイズおよび生成をより効率的に行うためにカスタム状態属性をサポートします。例については、Discrete FIR Filter ブロックのカスタム状態属性を参照してください。特定の条件下では、ブロックは SIMD コード生成もサポートします。詳細については、コード生成を参照してください。
出力は、DSP System Toolbox Digital Filter Design (DSP System Toolbox) ブロックの出力と数値的に一致します。
このブロックは Simulink® の状態のログ作成をサポートします。詳細については、ステートを参照してください。
フィルター構造サポート
[フィルター構造] パラメーターから以下のいずれかを選択することにより、Discrete FIR Filter ブロックによって実装されたフィルター構造を変更できます。
直接型直接型対称直接型反対称直接型転置ラティス MA
[直接型] を除き、これらのいずれかのフィルター構造でモデルを実行するためには、有効な DSP System Toolbox ライセンスをもっていなければなりません。
フィルター構造体の詳細については、アルゴリズムを参照してください。
初期状態の指定
Discrete FIR Filter ブロックの既定の設定では、内部フィルターの状態はゼロに初期化されます。これは過去の入出力をゼロにすることに相当します。オプションの 初期状態 パラメーターを選択すると、フィルター遅延の初期状態にゼロ以外を指定できます。
初期状態の数値や指定方法に関しては、「入力可能な初期状態」の表を参照してください。初期状態 パラメーターは次の表のいずれかになります。
入力可能な初期状態
| 初期条件 | 説明 |
|---|---|
| スカラー | フィルターのすべての遅延要素がスカラー値に初期化されます。 |
| ベクトルまたは行列 | ベクトルや行列の各要素は、対応するチャネルの対応する遅延要素に固有な初期状態を指定します。
|
例
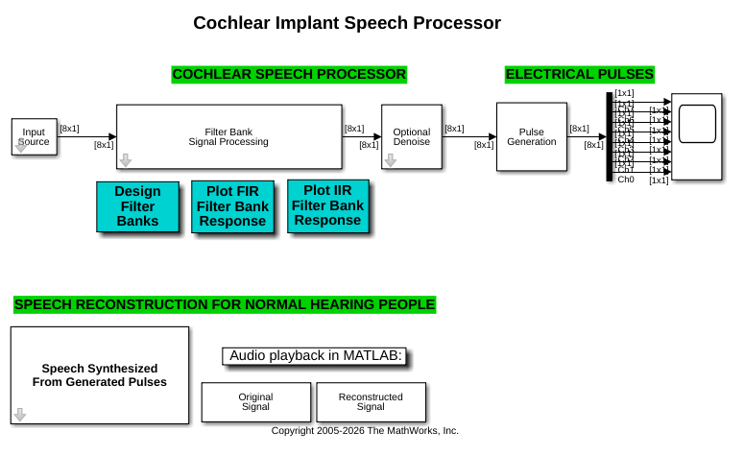
人工内耳用音声処理装置
この例では、聴力を部分的に回復するために重度聴覚障害者の内耳に装着する人工内耳の設計をシミュレーションする方法を示します。人工内耳の開発では信号処理を使用して、音声を電子パルスに変換します。パルスは聴覚障害者の耳の損失部位を通過し、脳に伝達され聴力を部分的に補います。
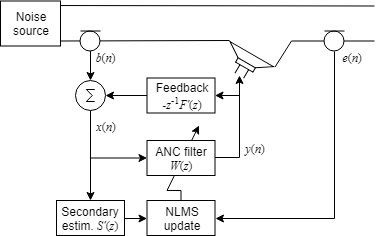
Active Noise Control with Simulink Real-Time
Design a real-time active noise control system using a Speedgoat® Simulink® Real-Time™ target.
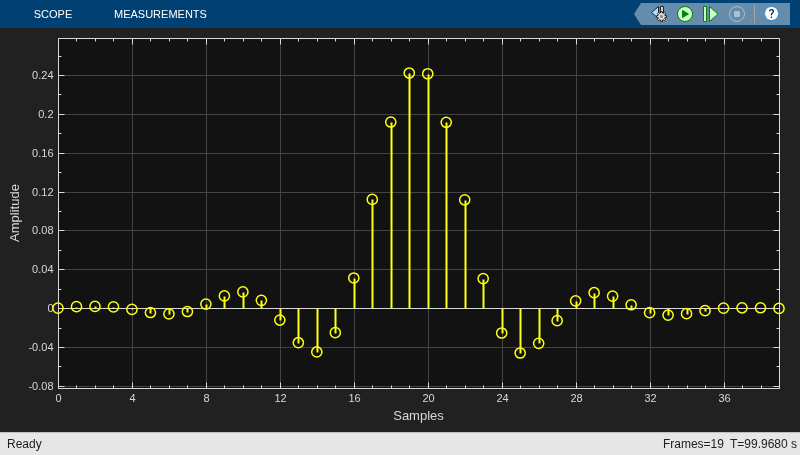
音響ノイズ キャンセリング (LMS)
この例では、最小平均二乗 (LMS) アルゴリズムを使用して入力信号からノイズを除去する方法を示します。この例では事前学習済みの Simulink® モデルを使用しています。dspanc モデルの LMS Filter ブロックは、"Input" 端子の基準信号と "Desired" 端子の目的の信号を使用してフィルター応答を自動的に一致させる適応フィルターをモデル化します。LMS Filter ブロックは、フィルター処理されたノイズを元の信号から除去します。フィルターが収束すると、結果の誤差信号には元の信号のみが含まれます。

固定小数点ツールを使用した固定小数点モデルの再スケーリング
以下の例では、固定小数点ツールを使用してフィードバック コントローラー モデル fxpdemo_feedback に関連する固定小数点データ型のスケーリングを絞り込む方法を示します。固定小数点ツールでは、固定小数点データ型を使用するためにモデルを変換する複数のワークフローを使用できます。
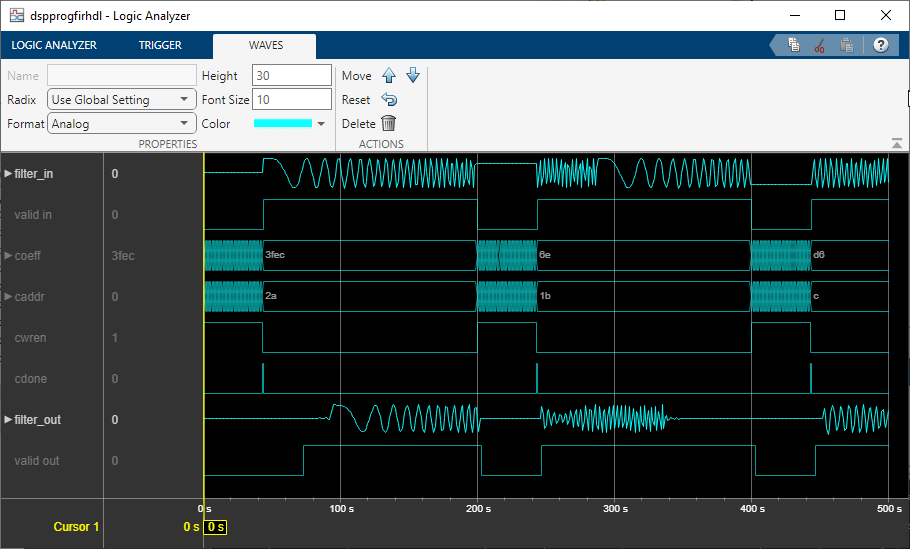
プログラミング可能な FPGA 用 FIR フィルター
この例では、プログラミング可能なハードウェア用 FIR フィルターを実装し、メモリ形式のインターフェイスを使用してフィルター係数を読み込む方法を示します。
端子
入力
出力
パラメーター
メイン
フィルター係数を調整可能なダイアログ パラメーターまたは入力端子を使用して指定するように選択します。これは時変係数に役立ちます。
プログラムでの使用
ブロック パラメーターの値をプログラムで設定するには、set_param 関数を使用します。
| パラメーター: | CoefSource |
| 値: | 'Dialog parameters' (既定値) | "Input port" |
| データ型: | char | string |
例: set_param("myModel/Discrete FIR Filter",CoefSource="Input port")
ブロックで実現するフィルター構造を選択します。詳細については、アルゴリズムを参照してください。
依存関係
[直接型] を除き、いずれかのフィルター構造を実装する Discrete FIR Filter ブロックを含むモデルを実行するには、有効な DSP System Toolbox ライセンスをもっていなければなりません。
プログラムでの使用
ブロック パラメーターの値をプログラムで設定するには、set_param 関数を使用します。
| パラメーター: | FilterStructure |
| 値: | 'Direct form' (既定値) | "Direct form symmetric" | "Direct form antisymmetric" | "Direct form transposed" | "Lattice MA" |
| データ型: | char | string |
例: set_param("myModel/Discrete FIR Filter",FilterStructure="Direct form transposed")
フィルター係数をスカラー、ベクトル、または行列として指定します。
フィルター タップの行ベクトルを指定するときに、ブロックは単一のフィルターを入力に適用します。複数のフィルターを同一の入力に適用するには、係数の行列を指定します。このとき、それぞれの行はフィルター タップの別々のセットを表します。複数のフィルターを実装するには、次の条件を満たさなければなりません。
[フィルター構造] を
[直接型]に設定します。入力はスカラーでなければなりません。
[入力処理] を
[チャネルとしての要素 (サンプル ベース)]に設定します。
依存関係
このパラメーターを有効にするには、[係数のソース] を [ダイアログ パラメーター] に設定します。
プログラムでの使用
ブロック パラメーターの値をプログラムで設定するには、set_param 関数を使用します。
| パラメーター: | Coefficients |
| 値: | '[0.5 0.5]' (既定値) | vector |
| データ型: | char | string |
例: set_param("myModel/Discrete FIR Filter",Coefficients="[0.25 0.5 0.25]")
ブロックでサンプルベースかフレームベースのどちらの処理を実行するかを指定します。以下のオプションのいずれかを選択します。
チャネルとしての要素 (サンプル ベース)— 入力の各要素を独立したチャネルとして扱います (サンプルベースの処理)。チャネルとしての列 (フレーム ベース)— 入力の各列を独立したチャネルとして扱います (フレームベースの処理)。メモ
フレームベースの処理には、DSP System Toolbox のライセンスが必要になります。
詳細については、サンプルベースおよびフレームベースの概念 (DSP System Toolbox)を参照してください。
プログラムでの使用
ブロック パラメーターの値をプログラムで設定するには、set_param 関数を使用します。
| パラメーター: | InputProcessing |
| 値: | 'Elements as channels (sample based)' (既定値) | "Columns as channels (frame based)" |
| データ型: | char | string |
例: set_param("myModel/Discrete FIR Filter",InputProcessing="Columns as channels (frame based)")
イネーブル端子でこのブロックの実行制御を選択します。ブロックはこの端子への入力が非ゼロのときに有効と見なされ、入力が 0 のときに無効になります。入力の値はブロックの実行と同じタイム ステップでチェックされます。
プログラムでの使用
ブロック パラメーター: ShowEnablePort
|
| 型: 文字ベクトル |
値: 'off' | 'on' |
既定: 'off' |
状態を初期条件にリセットするために使用するトリガー イベントを指定します。
| リセット モード | 動作 |
|---|---|
なし | リセットなし |
立ち上がり | 立ち上がりエッジでリセットします |
立ち下がり | 立ち下がりエッジでリセットします |
両方 | 立ち上がりエッジまたは立ち下がりエッジのいずれかでリセットします |
レベル | 次のいずれかの場合にリセットします。
|
レベル保持 | リセット信号が現在のタイム ステップで非ゼロであるときにリセットします。 |
プログラムでの使用
ブロック パラメーター: ExternalReset |
| 型: 文字ベクトル |
値: 'None' | 'Rising' | 'Falling' | 'Either' | 'Level' | 'Level hold' |
既定の設定: 'None' |
サンプルの時間間隔を指定します。サンプル時間を継承するには、このパラメーターを -1 に設定します。詳細については、サンプル時間の指定を参照してください。
依存関係
このパラメーターは、-1 以外の値に設定した場合にのみ表示されます。詳細は、サンプル時間が推奨されないブロックを参照してください。
プログラムでの使用
ブロック パラメーターの値をプログラムで設定するには、関数 set_param を使用します。
| パラメーター: | SampleTime |
| 値: | "-1" (既定値) | scalar or vector in quotes |
フィルターの可視化ツール (fvtool (DSP System Toolbox)) を開いて、ブロックのダイアログ ボックスで定義されているフィルターのフィルター応答を表示するには、このボタンをクリックします。
依存関係
このパラメーターを有効にするには、[係数のソース] パラメーターを [ダイアログ パラメーター] に設定します。
このパラメーターは、有効な DSP System Toolbox ライセンスがある場合にのみ表示されます。
データ型
直接型の対称フィルターまたは直接型の反対称フィルターのタップの加算のデータ型を指定します。フィルターは、係数による乗算の前に入力を加算するときにこのデータ型を使用します。以下を指定可能です。
データ型継承ルール (例:
[継承: 内部ルールによる継承])組み込み整数 (例:
int8)データ型オブジェクト (例:
Simulink.NumericTypeオブジェクト)データ型を評価する式 (例:
fixdt(1,16,0))
データ属性の設定には [データ型アシスタント] が役立ちます。[データ型アシスタント] を使用するには、 をクリックします。詳細については、データ型アシスタントを利用したデータ型の指定を参照してください。
依存関係
このパラメーターは、[フィルター構造] を [直接型対称] または [直接型反対称] に設定した場合にのみ表示されます。
プログラムでの使用
ブロック パラメーターの値をプログラムで設定するには、set_param 関数を使用します。
| パラメーター: | TapSumDataTypeStr |
| 値: | 'Inherit: Inherit via internal rule' (既定値) | "Inherit: Same as input" | "int8" | "uint8" | "int16" | "uint16" | "int32" | "uint32" | "int64" | "uint64" | "fixdt(1,16,0)" | "<data type expression>" |
| データ型: | char | string |
例: set_param("myModel/Discrete FIR Filter",TapSumDataTypeStr="Inherit: Same as input")
係数のデータ型を指定します。以下を指定可能です。
データ型継承ルール (例:
[継承: 入力と同じ語長)組み込み整数 (例:
int8)データ型オブジェクト (例:
Simulink.NumericTypeオブジェクト)データ型を評価する式 (例:
fixdt(1,16,0))
データ属性の設定には [データ型アシスタント] が役立ちます。[データ型アシスタント] を使用するには、 をクリックします。詳細については、データ型アシスタントを利用したデータ型の指定を参照してください。
プログラムでの使用
ブロック パラメーターの値をプログラムで設定するには、set_param 関数を使用します。
| パラメーター: | CoefDataTypeStr |
| 値: | 'Inherit: Same wordlength as input' (既定値) | "int8" | "uint8" | "int16" | "uint16" | "int32" | "uint32" | "int64" | "uint64" | "fixdt(1,16)" | "fixdt(1,16,0)" | "<data type expression>" |
| データ型: | char | string |
例: set_param("myModel/Discrete FIR Filter",CoefDataTypeStr="int16")
フィルター係数の最小値を指定します。既定値は [] (指定なし) です。Simulink ソフトウェアは、以下を行う際にこの値を使用します。
パラメーター範囲のチェック (ブロック パラメーターの最小値と最大値の指定を参照)
固定小数点データ型の自動スケーリング
プログラムでの使用
ブロック パラメーターの値をプログラムで設定するには、set_param 関数を使用します。
| パラメーター: | CoefMin |
| 値: | '[]' (既定値) | scalar |
| データ型: | char | string |
例: set_param("myModel/Discrete FIR Filter",CoefMin="-1")
フィルター係数の最大値を指定します。既定値は [] (指定なし) です。Simulink ソフトウェアは、以下を行う際にこの値を使用します。
パラメーター範囲のチェック (ブロック パラメーターの最小値と最大値の指定を参照)
固定小数点データ型の自動スケーリング
プログラムでの使用
ブロック パラメーターの値をプログラムで設定するには、set_param 関数を使用します。
| パラメーター: | CoefMax |
| 値: | '[]' (既定値) | scalar |
| データ型: | char | string |
例: set_param("myModel/Discrete FIR Filter",CoefMax="1")
乗算器の出力データ型を指定します。以下を指定可能です。
データ型継承ルール (例:
[継承: 内部ルールによる継承])組み込みデータ型 (例:
int8)データ型オブジェクト (例:
Simulink.NumericTypeオブジェクト)データ型を評価する式 (例:
fixdt(1,16,0))
データ属性の設定には [データ型アシスタント] が役立ちます。[データ型アシスタント] を使用するには、 をクリックします。詳細については、データ型アシスタントを利用したデータ型の指定を参照してください。
プログラムでの使用
ブロック パラメーターの値をプログラムで設定するには、set_param 関数を使用します。
| パラメーター: | ProductDataTypeStr |
| 値: | 'Inherit: Inherit via internal rule' (既定値) | "Inherit: Same as input" | "int8" | "uint8" | "int16" | "uint16" | "int32" | "uint32" | "int64" | "uint64" | "fixdt(1,16,0)" | "<data type expression>" |
| データ型: | char | string |
例: set_param("myModel/Discrete FIR Filter",ProductDataTypeStr="Inherit: Same as input")
アキュムレータ データ型を指定します。以下を指定可能です。
データ型継承ルール (例:
[継承: 内部ルールによる継承])組み込みデータ型 (例:
int8)データ型オブジェクト (例:
Simulink.NumericTypeオブジェクト)データ型を評価する式 (例:
fixdt(1,16,0))
データ属性の設定には [データ型アシスタント] が役立ちます。[データ型アシスタント] を使用するには、 をクリックします。詳細については、データ型アシスタントを利用したデータ型の指定を参照してください。
プログラムでの使用
ブロック パラメーターの値をプログラムで設定するには、set_param 関数を使用します。
| パラメーター: | AccumDataTypeStr |
| 値: | 'Inherit: Inherit via internal rule' (既定値) | "Inherit: Same as input" | "Inherit: Same as product output" | "int8" | "uint8" | "int16" | "uint16" | "int32" | "uint32" | "int64" | "uint64" | "fixdt(1,16,0)" | "<data type expression>" |
| データ型: | char | string |
例: set_param("myModel/Discrete FIR Filter",AccumDataTypeStr="Inherit: Same as input")
状態のデータ型を指定します。以下を指定可能です。
データ型継承ルール (例:
[継承: アキュムレータと同じ)組み込み整数 (例:
int8)データ型オブジェクト (例:
Simulink.NumericTypeオブジェクト)データ型を評価する式 (例:
fixdt(1,16,0))
依存関係
このパラメーターを有効にするには、[フィルター構造] を [ラティス MA] に設定します。
プログラムでの使用
ブロック パラメーターの値をプログラムで設定するには、set_param 関数を使用します。
| パラメーター: | StateDataTypeStr |
| 値: | 'Inherit: Same as accumulator' (既定値) | "Inherit: Same as input" | "int8" | "uint8" | "int16" | "uint16" | "int32" | "uint32" | "int64" | "uint64" | "fixdt(1,16,0)" | "<data type expression>" |
| データ型: | char | string |
例: set_param("myModel/Discrete FIR Filter",StateDataTypeStr="Inherit: Same as input")
出力データ型を指定します。以下を指定可能です。
データ型継承ルール (例:
[継承: 入力と同じ)組み込みデータ型 (例:
int8)データ型オブジェクト (例:
Simulink.NumericTypeオブジェクト)データ型を評価する式 (例:
fixdt(1,16,0))
データ属性の設定には [データ型アシスタント] が役立ちます。[データ型アシスタント] を使用するには、 をクリックします。詳細については、データ型アシスタントを利用したデータ型の指定を参照してください。
ブロックへの入力が浮動小数点の場合、出力データ型は入力データ型に一致します。これは、浮動小数点の継承が固定小数点の設定よりも優先されるからです。
プログラムでの使用
ブロック パラメーターの値をプログラムで設定するには、関数 set_param を使用します。
| パラメーター: | OutDataTypeStr |
| 値: | 'Inherit: Same as accumulator' (既定値) | "Inherit: Same as input" | "int8" | "uint8" | "int16" | "uint16" | "int32" | "uint32" | "int64" | "uint64" | "fixdt(1,16)" | "fixdt(1,16,0)" | "<data type expression>" |
| データ型: | char | string |
例: set_param("myModel/Discrete FIR Filter",OutDataTypeStr="Inherit: Same as input")
ソフトウェアでチェックする出力範囲の下限値。
最小値を使用して以下が行われます。
一部のブロックに対するパラメーター範囲のチェック (ブロック パラメーターの最小値と最大値の指定を参照)
シミュレーション範囲のチェック (信号範囲の指定およびシミュレーション範囲のチェックの有効化を参照)
固定小数点データ型の自動スケーリング
モデルから生成するコードの最適化。この最適化により、アルゴリズム コードが削除され、SIL やエクスターナル モードなどの一部のシミュレーション モードの結果に影響を与えることがあります。詳細については、Optimize using the specified minimum and maximum values (Embedded Coder)を参照してください。
ヒント
[出力の最小値] により、実際の出力信号が飽和する (またはクリップされる) ことはありません。代わりに、Saturation ブロックを使用してください。
プログラムでの使用
ブロック パラメーターの値をプログラムで設定するには、関数 set_param を使用します。
| パラメーター: | OutMin |
| 値: | '[]' (既定値) | scalar in quotes |
ソフトウェアでチェックする出力範囲の上限値。
最大値を使用して以下が行われます。
一部のブロックに対するパラメーター範囲のチェック (ブロック パラメーターの最小値と最大値の指定を参照)
シミュレーション範囲のチェック (信号範囲の指定およびシミュレーション範囲のチェックの有効化を参照)
固定小数点データ型の自動スケーリング
モデルから生成するコードの最適化。この最適化により、アルゴリズム コードが削除され、SIL やエクスターナル モードなどの一部のシミュレーション モードの結果に影響を与えることがあります。詳細については、Optimize using the specified minimum and maximum values (Embedded Coder)を参照してください。
ヒント
[出力の最大値] により、実際の出力信号が飽和する (またはクリップされる) ことはありません。代わりに、Saturation ブロックを使用してください。
プログラムでの使用
ブロック パラメーターの値をプログラムで設定するには、関数 set_param を使用します。
| パラメーター: | OutMax |
| 値: | '[]' (既定値) | scalar in quotes |
固定小数点ツールや固定小数点アドバイザーによる変更を避けるために、このブロックのデータ型の設定をロックします。詳細については、出力データ型設定のロック (Fixed-Point Designer)を参照してください。
プログラムでの使用
ブロック パラメーターの値をプログラムで設定するには、関数 set_param を使用します。
| パラメーター: | LockScale |
| 値: | 'off' (既定値) | "on" |
固定小数点演算の丸めモードを指定します。詳細については、丸めモード (Fixed-Point Designer)を参照してください。
プログラムでの使用
ブロック パラメーター: RndMeth |
| 型: 文字ベクトル |
値: 'Ceiling' | 'Convergent' | 'Floor' | 'Nearest' | 'Round' | 'Simplest' | 'Zero' |
既定の設定: 'Floor' |
オーバーフローで飽和するかラップするかを指定します。
on— オーバーフローは、データ型が表現できる最小値または最大値のいずれかに飽和します。off— オーバーフローは、データ型によって表現される適切な値にラップされます。
たとえば、符号付き 8 ビット整数 int8 で表現できる最大値は 127 です。この最大値を超えるブロックの演算結果により 8 ビット整数のオーバーフローが発生します。
このパラメーターがオンになっていると、ブロック出力は 127 で飽和します。同様に、ブロック出力は最小出力値である -128 で飽和します。
このパラメーターをオフにすると、オーバーフローを引き起こした値は
int8として解釈され、意図しない結果が引き起こされる可能性があります。たとえば、int8として表されるブロック結果 130 (バイナリで 1000 0010) は -126 です。
ヒント
モデルでオーバーフローが発生する可能性があり、生成コードに飽和保護を明示的に組み込む必要があるときには、このパラメーターをオンにすることを検討してください。
生成コードの効率を最適化する場合には、このパラメーターをオフにすることを検討してください。このパラメーターをオフにすると、ブロックが範囲外の信号を処理する方法を指定しすぎないようにする点でも役立ちます。詳細については、信号範囲のエラーのトラブルシューティングを参照してください。
このパラメーターをオンにすると、飽和は出力や結果だけでなく、このブロックの内部演算すべてに適用されます。
通常、オーバーフローが可能ではない場合は、コード生成プロセスで検出されます。この場合、コード ジェネレーターでは飽和コードは生成されません。
プログラムでの使用
ブロック パラメーターの値をプログラムで設定するには、関数 set_param を使用します。
| パラメーター: | SaturateOnIntegerOverflow |
| 値: | 'off' (既定値) | 'on' |
ブロックの特性
データ型 |
|
直達 |
|
多次元信号 |
|
可変サイズの信号 |
|
ゼロクロッシング検出 |
|
詳細
次の図は、固定小数点信号に対して Discrete FIR Filter ブロックを使用したフィルター構造とデータ型を示します。
直接型
入力状態が入力と同じデータ型であるため、このブロック マスクではこの状態データ型を指定できません。

直接型対称
入力状態が入力と同じデータ型であるため、このブロック マスクではこの状態データ型を指定できません。


直接型反対称
入力状態が入力と同じデータ型であるため、このブロック マスクではこの状態データ型を指定できません。


直接型転置

ラティス MA

アルゴリズム
Discrete FIR Filter ブロック内で使用される構造のブロック線図を以下に示します。
直接型

直接型対称
フィルター係数は対称であると想定されます。ブロックは、係数の前半のみをフィルター処理に使用します。

直接型反対称
フィルター係数は反対称であると想定されます。ブロックは、係数の前半のみをフィルター処理に使用します。

直接型転置
入力または係数が複素数である場合は、状態も複素数になります。

ラティス MA

拡張機能
バージョン履歴
R2008a で導入参考
Discrete Filter | Digital Filter Design (DSP System Toolbox)
トピック
- サンプルベースおよびフレームベースの概念 (DSP System Toolbox)
- Discrete FIR Filter ブロックのカスタム状態属性
- 状態の取り扱い

