メインコンテンツ

6-DOF Joint

R2026b

6 自由度をもち、運動学的特異点のないジョイント

  • 6-DOF Joint block

ライブラリ:
Simscape / Multibody / Joints

説明

6-DOF Joint ブロックには、3 つの並進自由度と 3 つの回転自由度があります。follower フレームは、base フレームを基準とする 3 次元変換をもつことができます。この変換には、3 つの逐次並進と、四元数として符号化された 3 次元回転が含まれます。四元数には運動学的特異点がありません。
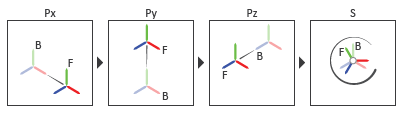
Three translational degree DOF along the x, y, and z axis of the base and three rotational degree DOF about the x, y, and z axis of the follower formed after translations

並進はそれぞれ、base フレームの x 軸、y 軸、および z 軸に沿って行われます。回転前は、follower の各軸が、base フレームの対応する軸と平行です。3 次元回転は、並進後に形成された follower フレームを基準とします。

ジョイント プリミティブの初期状態のターゲットを指定するには、[State Targets] の下にあるパラメーターを使用します。ターゲットは base フレームで指定されます。ターゲットの優先順位レベルも設定できます。ジョイントがすべての状態ターゲットを満たすことができない場合、優先順位レベルに基づいて、どのターゲットを先に満たすか、およびそれらをどの程度正確に満たすかが決まります。例については、マルチボディの組み立ての仕組みの「アセンブリのガイド」セクションを参照してください。

ジョイント プリミティブの減衰とバネの動作をモデル化するには、[Internal Mechanics] の下にあるパラメーターを使用します。エネルギーの散逸をモデル化するには [Damping Coefficient] パラメーターを使用し、エネルギーの蓄積をモデル化するには [Spring Stiffness] パラメーターを使用します。ジョイントのバネはジョイント プリミティブを平衡位置から変位させようとし、ジョイント ダンパーはエネルギー散逸要素として機能します。バネとダンパーは厳密に線形です。

ジョイント プリミティブの範囲を指定するには、[Limits] の下にあるパラメーターを使用します。下限と上限で自由領域の幅を定義します。このブロックは、ジョイントの位置がこの範囲を超えると、ジョイントの位置をこの自由領域に戻すよう加速する力を適用します。このブロックは、平滑化されたバネ-ダンパー手法を使用してその力を計算します。平滑化されたバネ-ダンパー手法の詳細については、Spatial Contact Force ブロックの説明セクションを参照してください。

シミュレーション中のジョイント プリミティブの運動は、[Actuation] セクションの [Force] パラメーター、[Torque] パラメーター、および [Motion] パラメーターによって制御されます。詳細については、ジョイントの作動入力の指定を参照してください。さらに、ジョイント ブロックには位置、速度、加速度、力、トルクなどの検出データを出力する端子があり、これを使用してモデルに対する解析タスクを実行できます。詳細については、検出と力とトルクの検出を参照してください。

ジョイント モード構成を指定するには、[Mode] パラメーターを使用します。詳細については、[Ports] セクションと [Parameters] セクションの [Mode Configuration] を参照してください。

故障

モードの故障を使用すると、シミュレーション中にモデルの設計を変更することなく、ジョイント モードを変更できます。故障挿入により、モードの設定がオーバーライドされます。たとえば、ジョイントの [Mode] パラメーターが Locked に、[故障動作] パラメーターが Disengaged に設定されていると、ジョイントは開放されます。

ジョイント ブロックにモードの故障を追加するには、[Simscape ブロック] タブでジョイント ブロックをクリックし、[Faults] セクションで [Fault] > Add Fault をクリックします。または、ジョイント ブロックをクリックし、省略記号にカーソルを合わせてアクション バーを開き、[ブロックの故障を追加] アイコン Button to use to add a fault をクリックします。1 つのジョイント ブロックに複数の故障を追加できますが、シミュレーション中にジョイント ブロックに設定できるアクティブな故障は 1 つだけです。

故障を追加する際、Property Inspector の [Fault] セクションで、故障の動作とトリガー タイプを指定します。故障の動作を定義するには、[故障動作] の横にあるリンクをクリックします。このジョイントは、Locked、Normal、または Disengaged モードをサポートしています。ジョイント ブロックは、Always on、Timed、Manual、および Conditional のトリガー タイプをサポートしています。これらのトリガー タイプの詳細については、Set Fault Triggersを参照してください。条件付き故障をトリガーするには、Simulink 信号、Simscape 言語ブロック、および MATLAB ワークスペース変数を使用できます。ブロックにアクティブな故障を設定するには、故障テーブルを使用します。詳細については、Access the Fault Table and Fault Dashboardを参照してください。

故障のシミュレーションを有効にするには、[Simscape ブロック] タブの [Faults] セクションで、[Fault Simulation] ボタンをオンにします。ボタンが緑で、ステータスが [on] になっている場合、故障のシミュレーションはオンです。シミュレーションではトリガー ステータス データのログを取ります。データを表示するには、シミュレーション データ インスペクターを使用します。また、故障ダッシュボードで、故障のステータスとトリガーされた故障の概要を表示できます。故障ダッシュボードを開くには、[Simscape ブロック] タブで、[Faults] > Fault Dashboard をクリックします。

故障を作成および変更するには、Simscape™ および Simulink® の故障関数を使用することもできます。詳細については、Simulink 故障制御および Simscape の故障インターフェイスの関数セクションを参照してください。

例
端子

フレーム

すべて展開する

ジョイント ブロックの base フレーム。

ジョイント ブロックの follower フレーム。

入力

すべて展開する

X Prismatic Primitive (Px)

ジョイント プリミティブに対する作動力を受け入れる物理量信号入力端子。ブロックは、base フレームの "x" 軸に沿って、ジョイントの base フレームと follower フレームにこの力を均等かつ反対に適用します。

依存関係

この端子を有効にするには、[X Prismatic Primitive (Px)] 、 [Actuation] で、[Force] を [Provided by Input] に設定します。

ジョイント プリミティブに対する運動プロファイルを受け入れる物理量信号入力端子。ブロックはこの信号を使用して、base フレームの "x" 軸に沿った、base フレームに対する follower フレームの変位を決定します。この信号には変位の 1 階微分および 2 階微分も含まれていなければなりません。

依存関係

この端子を有効にするには、[X Prismatic Primitive (Px)] 、 [Actuation] で、[Motion] を [Provided by Input] に設定します。

Y Prismatic Primitive (Py)

ジョイント プリミティブに対する作動力を受け入れる物理量信号入力端子。ブロックは、base フレームの "y" 軸に沿って、ジョイントの base フレームと follower フレームにこの力を均等かつ反対に適用します。

依存関係

この端子を有効にするには、[Y Prismatic Primitive (Py)] 、 [Actuation] で、[Force] を [Provided by Input] に設定します。

ジョイント プリミティブに対する運動プロファイルを受け入れる物理量信号入力端子。ブロックはこの信号を使用して、base フレームの "y" 軸に沿った、base フレームに対する follower フレームの変位を決定します。この信号には変位の 1 階微分および 2 階微分も含まれていなければなりません。

依存関係

この端子を有効にするには、[Y Prismatic Primitive (Py)] 、 [Actuation] で、[Motion] を [Provided by Input] に設定します。

Z Prismatic Primitive (Pz)

ジョイント プリミティブに対する作動力を受け入れる物理量信号入力端子。ブロックは、base フレームの "z" 軸に沿って、ジョイントの base フレームと follower フレームにこの力を均等かつ反対に適用します。

依存関係

この端子を有効にするには、[Z Prismatic Primitive (Pz)] 、 [Actuation] で、[Force] を Provided by Input に設定します。

ジョイント プリミティブに対する運動プロファイルを受け入れる物理量信号入力端子。ブロックはこの信号を使用して、base フレームの "z" 軸に沿った、base フレームに対する follower フレームの変位を決定します。この信号には変位の 1 階微分および 2 階微分も含まれていなければなりません。

依存関係

この端子を有効にするには、[Z Prismatic Primitive (Pz)] 、 [Actuation] で [Motion] を Provided by Input に設定します。

球面プリミティブ (S)

球面プリミティブに対する作動トルクを受け入れる物理量信号入力端子。この信号は、分解フレームの x 軸周りのトルクを表すスカラー形式です。

依存関係

この端子を有効にするには、[球面プリミティブ (S)] 、 [作動] で、[トルク] を Provided by Input に設定し、[トルク (X)] を選択します。

球面プリミティブに対する作動トルクを受け入れる物理量信号入力端子。この信号は、分解フレームの y 軸周りのトルクを表すスカラー形式です。

依存関係

この端子を有効にするには、[球面プリミティブ (S)] 、 [作動] で、[トルク] を Provided by Input に設定し、[トルク (Y)] を選択します。

球面プリミティブに対する作動トルクを受け入れる物理量信号入力端子。この信号は、分解フレームの z 軸周りのトルクを表すスカラー形式です。

依存関係

この端子を有効にするには、[球面プリミティブ (S)] 、 [作動] で、[トルク] を Provided by Input に設定し、[トルク (Z)] を選択します。

球面プリミティブに対する作動トルクを受け入れる物理量信号入力端子。この信号は、分解フレームで指定された任意の軸 [x y z] 周りのトルクを表すベクトル形式です。

依存関係

この端子を有効にするには、[球面プリミティブ (S)] 、 [作動] で、[運動] を Provided by Input に設定し、[トルク (XYZ)] を選択します。

Mode Configuration

ジョイントのモードを制御する入力端子。信号は単位なしのスカラーでなければなりません。ジョイント モードは、入力信号が 0 の場合はノーマル、入力信号が -1 の場合は非係合、入力信号が 1 の場合はロックになります。モードはシミュレーション中にいつでも変更できます。

次の表は、モード間の遷移時にジョイントの位置と速度がどのように変化するかを示しています。

遷移位置速度
ノーマルからロックジョイントの位置は現在の値のまま維持され、遷移後に一定に保たれます。ジョイントの速度はゼロになり、遷移後に一定に保たれます。
ノーマルから非係合ジョイントの位置は現在の値のまま維持されますが、遷移後に任意の方向に変化する可能性があります。ジョイントの速度は現在の値のまま維持されますが、遷移後に任意の方向に変化する可能性があります。
ロックからノーマルジョイントの位置は現在の値のまま維持されますが、遷移後にジョイントの自由度 (DOF) と一致する方向に変化する可能性があります。ジョイントの速度はゼロのまま維持されますが、遷移後にジョイントの DOF と一致する方向に変化する可能性があります。
ロックから非係合ジョイントの位置は現在の値のまま維持されますが、遷移後に任意の方向に変化する可能性があります。ジョイントの速度はゼロのまま維持されますが、遷移後に任意の方向に変化する可能性があります。
非係合からノーマルジョイントの DOF と一致する方向の場合、ジョイントの位置は最初はニュートン法を使用して計算された値をとり、その後変化する可能性があります。拘束方向では、ジョイントの位置はゼロになり、遷移後に一定に保たれます。ジョイントの DOF と一致する方向の場合、ジョイントの速度は最初はニュートン法を使用して計算された値をとり、その後変化する可能性があります。拘束方向では、ジョイントの速度はゼロになり、遷移後に一定に保たれます。
非係合からロックジョイントの DOF と一致する方向の場合、ジョイントの位置は最初はニュートン法を使用して計算された値をとり、遷移後に一定に保たれます。拘束方向では、ジョイントの位置はゼロになり、遷移後に一定に保たれます。ジョイントの速度はゼロになり、遷移後に一定に保たれます。

依存関係

この端子を有効にするには、[Mode Configuration] で [Mode] を Provided by Input に設定します。

出力

すべて展開する

X Prismatic Primitive (Px)

ジョイント プリミティブの位置を出力する物理量信号端子。値は、base フレームの "x" 方向における、base フレームに対する follower フレームの変位です。

依存関係

この端子を有効にするには、[X Prismatic Primitive (Px)] 、 [Sensing] で、[Position] を選択します。

ジョイント プリミティブの速度を出力する物理量信号端子。この値は、端子 px からの信号の 1 階微分です。

依存関係

この端子を有効にするには、[X Prismatic Primitive (Px)] 、 [Sensing] で、[Velocity] を選択します。

ジョイント プリミティブの加速度を出力する物理量信号端子。この値は、端子 px からの信号の 2 階微分です。

依存関係

この端子を有効にするには、[X Prismatic Primitive (Px)] 、 [Sensing] で、[Acceleration] を選択します。

ジョイント プリミティブに作用するアクチュエータの力を出力する物理量信号端子。

依存関係

この端子を有効にするには、[X Prismatic Primitive (Px)] 、 [Sensing] で、[Actuator Force] を選択します。

下限の力を出力する物理量信号端子。ジョイント プリミティブの位置が自由領域の下限を下回ると、ブロックはこの力を適用します。ブロックはジョイント プリミティブの base フレームと follower フレームの両方にこの力を適用し、相対位置を加速させて自由領域に戻します。

依存関係

この端子を有効にするには、[X Prismatic Primitive (Px)] 、 [Sensing] で、[Lower-Limit Force] を選択します。

上限の力を出力する物理量信号端子。ジョイント プリミティブの位置が自由領域の上限を超えると、ブロックはこの力を適用します。ブロックはジョイント プリミティブの base フレームと follower フレームの両方にこの力を適用し、相対位置を加速させて自由領域に戻します。

依存関係

この端子を有効にするには、[X Prismatic Primitive (Px)] 、 [Sensing] で、[Upper-Limit Force] を選択します。

Y Prismatic Primitive (Py)

ジョイント プリミティブの位置を出力する物理量信号端子。値は、base フレームの "y" 方向における、base フレームに対する follower フレームの変位です。

依存関係

この端子を有効にするには、[Y Prismatic Primitive (Py)] 、 [Sensing] で、[Position] を選択します。

ジョイント プリミティブの速度を出力する物理量信号端子。この値は、端子 py からの信号の 1 階微分です。

依存関係

この端子を有効にするには、[Y Prismatic Primitive (Py)] 、 [Sensing] で、[Velocity] を選択します。

ジョイント プリミティブの加速度を出力する物理量信号端子。この値は、端子 py からの信号の 2 階微分です。

依存関係

この端子を有効にするには、[Y Prismatic Primitive (Py)] 、 [Sensing] で、[Acceleration] を選択します。

ジョイント プリミティブに作用するアクチュエータの力を出力する物理量信号端子。

依存関係

この端子を有効にするには、[Y Prismatic Primitive (Py)] 、 [Sensing] で、[Actuator Force] を選択します。

下限の力を出力する物理量信号端子。ジョイント プリミティブの位置が自由領域の下限を下回ると、ブロックはこの力を適用します。ブロックはジョイント プリミティブの base フレームと follower フレームの両方にこの力を適用し、相対位置を加速させて自由領域に戻します。

依存関係

この端子を有効にするには、[Y Prismatic Primitive (Py)] 、 [Sensing] で、[Lower-Limit Force] を選択します。

上限の力を出力する物理量信号端子。ジョイント プリミティブの位置が自由領域の上限を超えると、ブロックはこの力を適用します。ブロックはジョイント プリミティブの base フレームと follower フレームの両方にこの力を適用し、相対位置を加速させて自由領域に戻します。

依存関係

この端子を有効にするには、[Y Prismatic Primitive (Py)] 、 [Sensing] で、[Upper-Limit Force] を選択します。

Z Prismatic Primitive (Pz)

ジョイント プリミティブの位置を出力する物理量信号端子。値は、base フレームの z 軸における、base フレームに対する follower フレームの変位です。

依存関係

この端子を有効にするには、[Z Prismatic Primitive (Pz)] 、 [Sensing] で、[Position] を選択します。

ジョイント プリミティブの速度を出力する物理量信号端子。この値は、端子 [pz] からの信号の 1 階微分です。

依存関係

この端子を有効にするには、[Z Prismatic Primitive (Pz)] 、 [Sensing] で、[Velocity] を選択します。

ジョイント プリミティブの加速度を出力する物理量信号端子。この値は、端子 [pz] からの信号の 2 階微分です。

依存関係

この端子を有効にするには、[Z Prismatic Primitive (Pz)] 、 [Sensing] で、[Acceleration] を選択します。

ジョイント プリミティブに作用するアクチュエータの力を出力する物理量信号端子。

依存関係

この端子を有効にするには、[Z Prismatic Primitive (Pz)] 、 [Sensing] で、[Actuator Force] を選択します。

下限の力を出力する物理量信号端子。ジョイント プリミティブの位置が自由領域の下限を下回ると、ブロックはこの力を適用します。ブロックはジョイント プリミティブの base フレームと follower フレームの両方にこの力を適用し、相対位置を加速させて自由領域に戻します。

依存関係

この端子を有効にするには、[Z Prismatic Primitive (Pz)] 、 [Sensing] で、[Lower-Limit Force] を選択します。

上限の力を出力する物理量信号端子。ジョイント プリミティブの位置が自由領域の上限を超えると、ブロックはこの力を適用します。ブロックはジョイント プリミティブの base フレームと follower フレームの両方にこの力を適用し、相対位置を加速させて自由領域に戻します。

依存関係

この端子を有効にするには、[Z Prismatic Primitive (Pz)] 、 [Sensing] で、[Upper-Limit Force] を選択します。

球面プリミティブ (S)

base フレームに対する follower フレームの方向。単位四元数として返されます。この四元数は、follower フレームから base フレームにベクトルをマッピングします。詳細については、四元数の測定を参照してください。

依存関係

この端子を有効にするには、[球面プリミティブ (S)] 、 [計測] で、[位置] を選択します。

角速度ベクトル [w] の X 座標。スカラーとして返されます。

依存関係

この端子を有効にするには、[球面プリミティブ (S)] 、 [計測] で、[速度 (X)] を選択します。

角速度ベクトル [w] の Y 座標。スカラーとして返されます。

依存関係

この端子を有効にするには、[球面プリミティブ (S)] 、 [計測] で、[速度 (Y)] を選択します。

角速度ベクトル [w] の Z 座標。スカラーとして返されます。

依存関係

この端子を有効にするには、[球面プリミティブ (S)] 、 [計測] で、[速度 (Z)] を選択します。

base フレームに対する follower フレームの角速度。分解フレームで分解された 3 次元ベクトルとして返されます。

依存関係

この端子を有効にするには、[球面プリミティブ (S)] 、 [計測] で、[速度] を選択します。

角加速度ベクトル [b] の X 座標。スカラーとして返されます。

依存関係

この端子を有効にするには、[球面プリミティブ (S)] 、 [計測] で、[加速度 (X)] を選択します。

角加速度ベクトル [b] の Y 座標。スカラーとして返されます。

依存関係

この端子を有効にするには、[球面プリミティブ (S)] 、 [計測] で、[加速度 (Y)] を選択します。

角加速度ベクトル [b] の Z 座標。スカラーとして返されます。

依存関係

この端子を有効にするには、[球面プリミティブ (S)] 、 [計測] で、[加速度 (Z)] を選択します。

base フレームに対する follower フレームの角加速度。分解フレームで分解された 3 次元ベクトルとして返されます。この量は、端子 [w] から出力される信号の時間微分と等しくなります。

依存関係

この端子を有効にするには、[球面プリミティブ (S)] 、 [計測] で、[加速度] を選択します。

下限のトルクを出力する物理量信号端子。ジョイント プリミティブの位置が自由領域の下限を下回ると、ブロックはトルクを適用します。このトルクはジョイント プリミティブの base フレームと follower フレームの両方に適用され、位置を加速させて自由領域に戻します。

依存関係

この端子を有効にするには、[球面プリミティブ (S)] 、 [計測] で、[符号付き下限トルクの大きさ] を選択します。

上限のトルクを出力する物理量信号端子。ジョイント プリミティブの位置が自由領域の上限を超えると、ブロックはこのトルクを適用します。このトルクはジョイント プリミティブの base フレームと follower フレームの両方に適用され、位置を加速させて自由領域に戻します。

依存関係

この端子を有効にするには、[球面プリミティブ (S)] 、 [計測] で、[上限のトルク] を選択します。

Composite Force/Torque Sensing

ジョイント全体に作用する拘束力を出力する物理量信号端子。これらの力はジョイントの並進拘束を維持します。出力は 3 行 1 列のベクトル形式で、分解フレームの x、y、z 軸に沿った力成分を表します。詳細については、力とトルクの検出を参照してください。

依存関係

この端子を有効にするには、[Composite Force/Torque Sensing] で [Constraint Force] を選択します。

ジョイント全体に作用する拘束トルクを出力する物理量信号端子。これらのトルクはジョイントの回転拘束を維持します。出力は 3 行 1 列のベクトル形式で、分解フレームの x、y、z 軸方向のトルク成分を表します。

依存関係

この端子を有効にするには、[Composite Force/Torque Sensing] で [Constraint Torque] を選択します。

ジョイント全体に作用する合計力を出力する物理量信号端子。合計力は、ジョイントを介して接続されたフレーム間で伝達されるすべての力の合計です。出力は 3 行 1 列のベクトル形式で、分解フレームの x、y、z 軸に沿った力成分を表します。

ジョイントに作用する合計力のデモとして、Prismatic Joint ブロックを使用するモデルを次の図に示します。
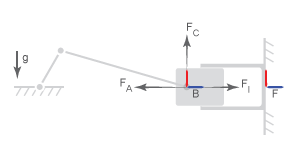
IIllustration of total force

合計力には、アクチュエータの力 (FA)、内力 (FI)、および拘束力 (FC) が含まれます。詳細については、力とトルクの検出を参照してください。

依存関係

この端子を有効にするには、[Composite Force/Torque Sensing] で [Total Force] を選択します。

ジョイント全体に作用する合計トルクを出力する物理量信号端子。合計トルクは、接続されたフレーム間でジョイントを通じて伝達されるすべてのトルクの和です。このトルクには、作動トルク、内部トルク、制限トルク、拘束トルクが含まれます。出力は 3 行 1 列のベクトル形式で、分解フレームの x、y、z 軸方向のトルク成分を表します。詳細については、力とトルクの検出を参照してください。

依存関係

この端子を有効にするには、[Composite Force/Torque Sensing] で [Total Torque] を選択します。

パラメーター

すべて展開する

X Prismatic Primitive (Px)

State Targets

"x" 直進プリミティブの位置ターゲットを指定するには、このパラメーターを選択します。

位置ターゲットの優先順位レベル。[High (desired)] または [Low (approximate)] として指定します。詳細については、マルチボディの組み立ての仕組みの「アセンブリのガイド」セクションを参照してください。

依存関係

このパラメーターを有効にするには、[Specify Position Target] を選択します。

"x" 直進プリミティブの位置ターゲット。長さの単位のスカラーとして指定します。

依存関係

このパラメーターを有効にするには、[Specify Position Target] を選択します。

"x" 直進プリミティブの線形速度ターゲットを指定するには、このパラメーターを選択します。

線形速度ターゲットの優先順位レベル。[High (desired)] または [Low (approximate)] として指定します。詳細については、マルチボディの組み立ての仕組みの「アセンブリのガイド」セクションを参照してください。

依存関係

このパラメーターを有効にするには、[Specify Velocity Target] を選択します。

"x" 直進プリミティブの線形速度ターゲット。線形速度の単位のスカラーとして指定します。

依存関係

このパラメーターを有効にするには、[Specify Velocity Target] を選択します。

Internal Mechanics

バネの力が 0 になる場所。長さの単位のスカラーとして指定します。

ジョイント プリミティブの内部バネ-ダンパー力の法則の剛性。線形剛性の単位のスカラーとして指定します。

ジョイント プリミティブの内部バネ-ダンパー力の法則の減衰係数。線形減衰係数の単位のスカラーとして指定します。

Limits

"x" 直進プリミティブの下限を指定するには、このパラメーターを選択します。

"x" 直進プリミティブの自由領域の下限。長さの単位のスカラーとして指定します。

依存関係

このパラメーターを有効にするには、[Specify Lower Limit] を選択します。

下限でのバネの剛性。線形剛性の単位のスカラーとして指定します。

依存関係

このパラメーターを有効にするには、[Specify Lower Limit] を選択します。

下限での減衰係数。線形減衰係数の単位のスカラーとして指定します。

依存関係

このパラメーターを有効にするには、[Specify Lower Limit] を選択します。

バネとダンパーの力を平滑化する領域。長さの単位のスカラーとして指定します。

このブロックは、侵入が遷移領域の幅に達したとき、下限の力の全量を適用します。領域が小さいほど、力の発生がシャープになり、ソルバーの必要なタイム ステップが小さくなります。シミュレーション精度とシミュレーション速度の間にはトレードオフがあり、遷移領域を小さくすると精度が向上し、大きくすると速度が向上します。

依存関係

このパラメーターを有効にするには、[Specify Lower Limit] を選択します。

"x" 直進プリミティブの上限を指定するには、このパラメーターを選択します。

ジョイント プリミティブの自由領域の上限。長さの単位のスカラーとして指定します。

依存関係

このパラメーターを有効にするには、[Specify Upper Limit] を選択します。

上限でのバネの剛性。線形剛性の単位のスカラーとして指定します。

依存関係

このパラメーターを有効にするには、[Specify Upper Limit] を選択します。

上限での減衰係数。線形減衰係数の単位のスカラーとして指定します。

依存関係

このパラメーターを有効にするには、[Specify Upper Limit] を選択します。

バネとダンパーの力を平滑化する領域。長さの単位のスカラーとして指定します。

このブロックは、侵入が遷移領域の幅に達したとき、上限の力の全量を適用します。領域が小さいほど、力の発生がシャープになり、ソルバーの必要なタイム ステップが小さくなります。シミュレーション精度とシミュレーション速度の間にはトレードオフがあり、遷移領域を小さくすると精度が向上し、大きくすると速度が向上します。

依存関係

このパラメーターを有効にするには、[Specify Upper Limit] を選択します。

Actuation

ジョイント プリミティブにアクチュエータの力を提供するオプション。以下のいずれかの値として指定します。

力の設定説明
なしアクチュエータの力なし。
Provided by Input入力端子 fx は "x" 直進プリミティブのアクチュエータの力を指定します。
Automatically Computedこのブロックは、機構への運動入力を満たすのに必要な力の大きさを自動的に計算します。このパラメーターを [Automatically Computed] に設定した場合、同じジョイント プリミティブでは [Motion] を [Provided by Input] に設定する必要はありません。自動的に計算された力は、機構の別の場所の運動入力を満たすために使用することもできます。

ジョイント プリミティブに運動を提供するオプション。以下のいずれかの値として指定します。

運動の設定説明
Automatically Computedこのブロックは、モデルのダイナミクスに基づいてジョイント プリミティブの運動を計算し、適用します。
Provided by Input入力端子 px は、ジョイント プリミティブの運動を指定します。

Y Prismatic Primitive (Py)

State Targets

"y" 直進プリミティブの位置ターゲットを指定するには、このパラメーターを選択します。

位置ターゲットの優先順位レベル。[High (desired)] または [Low (approximate)] として指定します。詳細については、マルチボディの組み立ての仕組みの「アセンブリのガイド」セクションを参照してください。

依存関係

このパラメーターを有効にするには、[Specify Position Target] を選択します。

"y" 直進プリミティブの位置ターゲット。長さの単位のスカラーとして指定します。

依存関係

このパラメーターを有効にするには、[Specify Position Target] を選択します。

"y" 直進プリミティブの線形速度ターゲットを指定するには、このパラメーターを選択します。

線形速度ターゲットの優先順位レベル。[High (desired)] または [Low (approximate)] として指定します。詳細については、マルチボディの組み立ての仕組みの「アセンブリのガイド」セクションを参照してください。

依存関係

このパラメーターを有効にするには、[Specify Velocity Target] を選択します。

"y" 直進プリミティブの線形速度ターゲット。線形速度の単位のスカラーとして指定します。

依存関係

このパラメーターを有効にするには、[Specify Velocity Target] を選択します。

Internal Mechanics

バネの力が 0 になる場所。長さの単位のスカラーとして指定します。

ジョイント プリミティブの内部バネ-ダンパー力の法則の剛性。線形剛性の単位のスカラーとして指定します。

ジョイント プリミティブの内部バネ-ダンパー力の法則の減衰係数。線形減衰係数の単位のスカラーとして指定します。

Limits

"y" 直進プリミティブの下限を指定するには、このパラメーターを選択します。

"y" 直進プリミティブの自由領域の下限。長さの単位のスカラーとして指定します。

依存関係

このパラメーターを有効にするには、[Specify Lower Limit] を選択します。

下限でのバネの剛性。線形剛性の単位のスカラーとして指定します。

依存関係

このパラメーターを有効にするには、[Specify Lower Limit] を選択します。

下限での減衰係数。線形減衰係数の単位のスカラーとして指定します。

依存関係

このパラメーターを有効にするには、[Specify Lower Limit] を選択します。

バネとダンパーの力を平滑化する領域。長さの単位のスカラーとして指定します。

このブロックは、侵入が遷移領域の幅に達したとき、下限の力の全量を適用します。領域が小さいほど、力の発生がシャープになり、ソルバーの必要なタイム ステップが小さくなります。シミュレーション精度とシミュレーション速度の間にはトレードオフがあり、遷移領域を小さくすると精度が向上し、大きくすると速度が向上します。

依存関係

このパラメーターを有効にするには、[Specify Lower Limit] を選択します。

"y" 直進プリミティブの上限を指定するには、このパラメーターを選択します。

ジョイント プリミティブの自由領域の上限。長さの単位のスカラーとして指定します。

依存関係

このパラメーターを有効にするには、[Specify Upper Limit] を選択します。

上限でのバネの剛性。線形剛性の単位のスカラーとして指定します。

依存関係

このパラメーターを有効にするには、[Specify Upper Limit] を選択します。

上限での減衰係数。線形減衰係数の単位のスカラーとして指定します。

依存関係

このパラメーターを有効にするには、[Specify Upper Limit] を選択します。

バネとダンパーの力を平滑化する領域。長さの単位のスカラーとして指定します。

このブロックは、侵入が遷移領域の幅に達したとき、上限の力の全量を適用します。領域が小さいほど、力の発生がシャープになり、ソルバーの必要なタイム ステップが小さくなります。シミュレーション精度とシミュレーション速度の間にはトレードオフがあり、遷移領域を小さくすると精度が向上し、大きくすると速度が向上します。

依存関係

このパラメーターを有効にするには、[Specify Upper Limit] を選択します。

Actuation

ジョイント プリミティブにアクチュエータの力を提供するオプション。以下のいずれかの値として指定します。

力の設定説明
なしアクチュエータの力なし。
Provided by Input入力端子 fy は "y" 直進プリミティブのアクチュエータの力を指定します。
Automatically Computedこのブロックは、機構への運動入力を満たすのに必要な力の大きさを自動的に計算します。このパラメーターを [Automatically Computed] に設定した場合、同じジョイント プリミティブでは [Motion] を [Provided by Input] に設定する必要はありません。自動的に計算された力は、機構の別の場所の運動入力を満たすために使用することもできます。

ジョイント プリミティブに運動を提供するオプション。以下のいずれかの値として指定します。

運動の設定説明
Automatically Computedこのブロックは、モデルのダイナミクスに基づいてジョイント プリミティブの運動を計算し、適用します。
Provided by Input入力端子 py は、ジョイント プリミティブの運動を指定します。

Z Prismatic Primitive (Pz)

State Targets

z 直進プリミティブの位置ターゲットを指定するには、このパラメーターを選択します。

位置ターゲットの優先順位レベル。[High (desired)] または [Low (approximate)] として指定します。詳細については、マルチボディの組み立ての仕組みの「アセンブリのガイド」セクションを参照してください。

依存関係

このパラメーターを有効にするには、[Specify Position Target] を選択します。

z 直進プリミティブの位置ターゲット。長さの単位のスカラーとして指定します。

依存関係

このパラメーターを有効にするには、[Specify Position Target] を選択します。

z 直進プリミティブの線形速度ターゲットを指定するには、このパラメーターを選択します。

線形速度ターゲットの優先順位レベル。[High (desired)] または [Low (approximate)] として指定します。詳細については、マルチボディの組み立ての仕組みの「アセンブリのガイド」セクションを参照してください。

依存関係

このパラメーターを有効にするには、[Specify Velocity Target] を選択します。

z 直進プリミティブの線形速度ターゲット。線形速度の単位のスカラーとして指定します。

依存関係

このパラメーターを有効にするには、[Specify Velocity Target] を選択します。

Internal Mechanics

バネの力が 0 になる場所。長さの単位のスカラーとして指定します。

ジョイント プリミティブの内部バネ-ダンパー力の法則の剛性。線形剛性の単位のスカラーとして指定します。

ジョイント プリミティブの内部バネ-ダンパー力の法則の減衰係数。線形減衰係数の単位のスカラーとして指定します。

Limits

z 直進プリミティブの下限を指定するには、このパラメーターを選択します。

z 直進プリミティブの自由領域の下限。長さの単位のスカラーとして指定します。

依存関係

このパラメーターを有効にするには、[Specify Lower Limit] を選択します。

下限でのバネの剛性。線形剛性の単位のスカラーとして指定します。

依存関係

このパラメーターを有効にするには、[Specify Lower Limit] を選択します。

下限での減衰係数。線形減衰係数の単位のスカラーとして指定します。

依存関係

このパラメーターを有効にするには、[Specify Lower Limit] を選択します。

バネとダンパーの力を平滑化する領域。長さの単位のスカラーとして指定します。

このブロックは、侵入が遷移領域の幅に達したとき、下限の力の全量を適用します。領域が小さいほど、力の発生がシャープになり、ソルバーの必要なタイム ステップが小さくなります。シミュレーション精度とシミュレーション速度の間にはトレードオフがあり、遷移領域を小さくすると精度が向上し、大きくすると速度が向上します。

依存関係

このパラメーターを有効にするには、[Specify Lower Limit] を選択します。

z 直進プリミティブの上限を指定するには、このパラメーターを選択します。

ジョイント プリミティブの自由領域の上限。長さの単位のスカラーとして指定します。

依存関係

このパラメーターを有効にするには、[Specify Upper Limit] を選択します。

上限でのバネの剛性。線形剛性の単位のスカラーとして指定します。

依存関係

このパラメーターを有効にするには、[Specify Upper Limit] を選択します。

上限での減衰係数。線形減衰係数の単位のスカラーとして指定します。

依存関係

このパラメーターを有効にするには、[Specify Upper Limit] を選択します。

バネとダンパーの力を平滑化する領域。長さの単位のスカラーとして指定します。

このブロックは、侵入が遷移領域の幅に達したとき、上限の力の全量を適用します。領域が小さいほど、力の発生がシャープになり、ソルバーの必要なタイム ステップが小さくなります。シミュレーション精度とシミュレーション速度の間にはトレードオフがあり、遷移領域を小さくすると精度が向上し、大きくすると速度が向上します。

依存関係

このパラメーターを有効にするには、[Specify Upper Limit] を選択します。

Actuation

ジョイント プリミティブにアクチュエータの力を提供するオプション。以下のいずれかの値として指定します。

力の設定説明
なしアクチュエータの力なし。
Provided by Input入力端子 fz は "z" 直進プリミティブのアクチュエータの力を指定します。
Automatically Computedこのブロックは、機構への運動入力を満たすのに必要な力の大きさを自動的に計算します。このパラメーターを [Automatically Computed] に設定した場合、同じジョイント プリミティブでは [Motion] を [Provided by Input] に設定する必要はありません。自動的に計算された力は、機構の別の場所の運動入力を満たすために使用することもできます。

ジョイント プリミティブに運動を提供するオプション。以下のいずれかの値として指定します。

運動の設定説明
Automatically Computedこのブロックは、モデルのダイナミクスに基づいてジョイント プリミティブの運動を計算し、適用します。
Provided by Input入力端子 pz は、ジョイント プリミティブの運動を指定します。

球面プリミティブ (S)

State Targets

このパラメーターを選択して、base フレームと follower フレームの間の相対方向のターゲットを指定します。

相対方向ターゲットの優先順位レベル。[高い (目標)] または [低い (近似)] として指定します。詳細については、アセンブリのガイドを参照してください。

依存関係

このパラメーターを有効にするには、[Specify Position Target] を選択します。

base フレームと follower フレームの間の相対方向ターゲットを指定するために使用する方法。パラメーターを [なし] に設定すると、方向ターゲットでは base フレームと follower フレームが揃った状態になります。

依存関係

このパラメーターを有効にするには、[Specify Position Target] を選択します。

[Pair 1: Base] パラメーターで設定される base フレームの軸に揃えるために使用される follower フレームの軸。follower フレームの直交軸として指定します。follower フレームは base フレームを基準にして回転し、base フレームと follower フレームの選択した座標軸間の配置を有効にします。

依存関係

このパラメーターを有効にするには、[位置ターゲットの指定] 、 [値] で、[メソッド] パラメーターを [Aligned Axis] に設定します。

[Pair 1: Follower] で指定される follower フレームに揃える base フレームの軸。base フレームの直交軸として指定します。

依存関係

このパラメーターを有効にするには、[位置ターゲットの指定] 、 [値] で、[メソッド] パラメーターを [Aligned Axis] に設定します。

[Pair 2: Follower] で指定される follower フレームに揃える base フレームの軸。follower フレームの直交軸として指定します。follower フレームは base フレームを基準にして回転し、base フレームと follower フレームの選択した座標軸間の配置を有効にします。

依存関係

このパラメーターを有効にするには、[位置ターゲットの指定] 、 [値] で、[メソッド] パラメーターを [Aligned Axis] に設定します。

[Pair2: Follower] パラメーターで設定される follower フレームの軸を揃えるために使用される base フレームの軸。base フレームの直交軸として指定します。[Pair 2] の軸の選択肢は [Pair 1] での軸の選択によって異なります。

依存関係

このパラメーターを有効にするには、[位置ターゲットの指定] 、 [値] で、[メソッド] パラメーターを [Aligned Axis] に設定します。

相対回転の軸。base フレームの直交軸として指定します。

依存関係

このパラメーターを有効にするには、[位置ターゲットの指定] 、 [値] で、[メソッド] パラメーターを [標準軸] に設定します。

相対回転の角度。スカラーとして指定します。この角度は、指定された軸を中心とした、base フレームに対する follower フレームの回転を示します。

依存関係

このパラメーターを有効にするには、[位置ターゲットの指定] 、 [値] で、[メソッド] パラメーターを [標準軸] に設定します。

相対回転の軸。3 行 1 列の単位ベクトルとして指定します。ベクトルは無次元で、base フレームで分解される回転軸を示します。

依存関係

このパラメーターを有効にするには、[位置ターゲットの指定] 、 [値] で、[メソッド] パラメーターを [任意軸] に設定します。

相対回転の角度。スカラーとして指定します。この角度は、[Axis] パラメーターで指定された軸を中心とした、base フレームに対する follower フレームの回転を示します。

依存関係

このパラメーターを有効にするには、[位置ターゲットの指定] 、 [値] で、[メソッド] パラメーターを [任意軸] に設定します。

follower フレームを回転させる軸のフレーム。[Follower Axes] または [Base Axes] として指定します。このパラメーターを [Follower Axes] に設定すると、follower フレームは自身の軸を中心に回転し、後続の各回転で follower フレームの向きが変わります。このパラメーターを [Base Axes] に設定すると、固定の base フレームの軸を中心に follower フレームが回転します。詳細については、回転の測定を参照してください。

依存関係

このパラメーターを有効にするには、[位置ターゲットの指定] 、 [値] で、[メソッド] パラメーターを [回転シーケンス] に設定します。

連続する 3 つの基本回転に対する回転軸のシーケンス。詳細については、回転シーケンスの測定を参照してください。

依存関係

このパラメーターを有効にするには、[位置ターゲットの指定] 、 [値] で、[メソッド] パラメーターを [回転シーケンス] に設定します。

回転シーケンスのパラメーター化の角度。1 行 3 列のベクトルとして指定します。詳細については、回転シーケンスの測定を参照してください。

依存関係

このパラメーターを有効にするには、[位置ターゲットの指定] 、 [値] で、[メソッド] パラメーターを [回転シーケンス] に設定します。

相対回転。follower フレームから base フレームにベクトルをマッピングする 3 行 3 列の行列として指定します。この行列は直交でなければならず、行列式は 1 でなければなりません。詳細については、回転の測定を参照してください。

依存関係

このパラメーターを有効にするには、[位置ターゲットの指定] 、 [値] で、[メソッド] パラメーターを [回転行列] に設定します。

相対回転。follower フレームから base フレームにベクトルをマッピングする単位四元数として指定します。四元数の詳細については、回転の測定を参照してください。

依存関係

このパラメーターを有効にするには、[位置ターゲットの指定] 、 [値] で、[メソッド] パラメーターを [四元数] に設定します。

球面プリミティブの角速度ターゲットを指定するには、このパラメーターを選択します。

角速度ターゲットの優先順位レベル。[High (desired)] または [Low (approximate)] として指定します。詳細については、アセンブリのガイドを参照してください。

依存関係

このパラメーターを有効にするには、[Specify Velocity Target] を選択します。

球面プリミティブの角速度ターゲット。分解フレームで分解された 1 行 3 列のベクトルとして指定します。

依存関係

このパラメーターを有効にするには、[Specify Velocity Target] を選択します。

指定された角速度ターゲットの分解に使用するフレーム。次のいずれかとして指定します。

  • Base — ジョイント ブロックは、base フレームの座標で角速度ターゲットを分解します。

  • Follower — ジョイント ブロックは、follower フレームの座標で角速度ターゲットを分解します。

Internal Mechanics

base フレームに対する平衡フレームの方向を指定するために使用する方法。平衡フレームは、シミュレーション全体を通して base フレームに対して固定されたままになります。パラメーターを [なし] に設定すると、平衡フレームが base フレームと整列します。

follower フレームと平衡フレームが整列している場合、球面プリミティブのバネ トルクはゼロになります。

[Pair 1: Base] パラメーターで設定した base フレームの軸との整列に使用する平衡フレームの軸。平衡フレームの直交軸として指定します。平衡フレームは、base フレームと平衡フレームで選択した軸を整列できるように、base フレームに対して回転します。

依存関係

このパラメーターを有効にするには、[平衡位置] で、[メソッド] パラメーターを [Aligned Axis] に設定します。

[Pair 1: Follower] で指定される平衡フレームに揃える base フレームの軸。base フレームの直交軸として指定します。

依存関係

このパラメーターを有効にするには、[平衡位置] で、[メソッド] パラメーターを [Aligned Axis] に設定します。

[Pair 2: Follower] で指定した平衡フレームと整列させる base フレームの軸。平衡フレームの直交軸として指定します。平衡フレームは、base フレームと平衡フレームで選択した軸を整列できるように、base フレームに対して回転します。

依存関係

このパラメーターを有効にするには、[平衡位置] で、[メソッド] パラメーターを [Aligned Axis] に設定します。

[Pair2: Follower] パラメーターで設定される平衡フレームの軸を揃えるために使用される base フレームの軸。base フレームの直交軸として指定します。[Pair 2] の軸の選択肢は [Pair 1] での軸の選択によって異なります。

依存関係

このパラメーターを有効にするには、[平衡位置] で、[メソッド] パラメーターを [Aligned Axis] に設定します。

相対回転の軸。base フレームの直交軸として指定します。

依存関係

このパラメーターを有効にするには、[平衡位置] で、[メソッド] パラメーターを [標準軸] に設定します。

相対回転の角度。スカラーとして指定します。この角度は、指定した軸を中心とする、base フレームに対する平衡フレームの回転を示します。

依存関係

このパラメーターを有効にするには、[平衡位置] で、[メソッド] パラメーターを [標準軸] に設定します。

相対回転の軸。3 行 1 列の単位ベクトルとして指定します。ベクトルは無次元で、base フレームで分解される回転軸を示します。

依存関係

このパラメーターを有効にするには、[平衡位置] で、[メソッド] パラメーターを [任意軸] に設定します。

相対回転の角度。スカラーとして指定します。この角度は、[軸] パラメーターで指定した軸を中心とする、base フレームに対する平衡フレームの回転を示します。

依存関係

このパラメーターを有効にするには、[平衡位置] で、[メソッド] パラメーターを [任意軸] に設定します。

平衡フレームの回転軸として使用するフレーム。[follower 座標軸] または [base 座標軸] として指定します。このパラメーターを [follower 座標軸] に設定すると、平衡フレームは自身の軸周りに回転し、連続する各回転によって平衡フレームの方向が変化します。このパラメーターを [base 座標軸] に設定すると、平衡フレームは固定された base フレームの軸周りに回転します。詳細については、回転の測定を参照してください。

依存関係

このパラメーターを有効にするには、[平衡位置] で、[メソッド] パラメーターを [回転シーケンス] に設定します。

連続する 3 つの基本回転に対する回転軸のシーケンス。詳細については、回転シーケンスの測定を参照してください。

依存関係

このパラメーターを有効にするには、[平衡位置] で、[メソッド] パラメーターを [回転シーケンス] に設定します。

基本回転の角度。1 行 3 列のベクトルとして指定します。詳細については、回転シーケンスの測定を参照してください。

依存関係

このパラメーターを有効にするには、[平衡位置] で、[メソッド] パラメーターを [回転シーケンス] に設定します。

相対回転。3 行 3 列の行列として指定します。この行列は直交でなければならず、行列式は 1 でなければなりません。詳細については、回転の測定を参照してください。

依存関係

このパラメーターを有効にするには、[平衡位置] で、[メソッド] パラメーターを [回転行列] に設定します。

相対回転。follower フレームから base フレームにベクトルをマッピングする単位四元数として指定します。四元数の詳細については、回転の測定を参照してください。

依存関係

このパラメーターを有効にするには、[平衡位置] で、[メソッド] パラメーターを [四元数] に設定します。

球面プリミティブの内部バネ-ダンパー力の法則の剛性。スカラーとして回転剛性の単位と共に指定します。

バネは、follower フレームが指定された平衡フレームと整列するように、follower フレームを引っ張ろうとします。

球面プリミティブの内部バネ-ダンパー力の法則の減衰係数。スカラーとして回転減衰係数の単位と共に指定します。

Limits

球面プリミティブの下限を指定するには、このパラメーターを選択します。ジョイントの制限では、バネ-ダンパーを使用して、範囲の境界を超える移動に抵抗します。

球面プリミティブの自由領域の下限。スカラーとして角度の単位と共に指定します。

依存関係

このパラメーターを有効にするには、[Specify Lower Limit] を選択します。

下限でのバネの剛性。スカラーとして回転剛性の単位と共に指定します。

依存関係

このパラメーターを有効にするには、[Specify Lower Limit] を選択します。

下限での減衰係数。スカラーとして回転減衰係数の単位と共に指定します。

依存関係

このパラメーターを有効にするには、[Specify Lower Limit] を選択します。

バネとダンパーのトルクを平滑化する領域。スカラーとして角度の単位と共に指定します。

このブロックは、侵入が遷移領域の幅に達したとき、下限のトルクの全量を適用します。この領域が小さいほど、トルクの立ち上がりが急になり、ソルバーに必要なタイムステップも小さくなります。シミュレーション精度とシミュレーション速度の間にはトレードオフがあり、遷移領域を小さくすると精度が向上し、大きくすると速度が向上します。

依存関係

このパラメーターを有効にするには、[Specify Lower Limit] を選択します。

球面プリミティブの上限を指定するには、このパラメーターを選択します。ジョイントの制限では、バネ-ダンパーを使用して、範囲の境界を超える移動に抵抗します。

球面プリミティブの自由領域の上限。スカラーとして角度の単位と共に指定します。

依存関係

このパラメーターを有効にするには、[Specify Upper Limit] を選択します。

上限でのバネの剛性。スカラーとして剛性の単位と共に指定します。

依存関係

このパラメーターを有効にするには、[Specify Upper Limit] を選択します。

上限での減衰係数。スカラーとして減衰係数の単位と共に指定します。

依存関係

このパラメーターを有効にするには、[Specify Upper Limit] を選択します。

バネとダンパーのトルクを平滑化する領域。スカラーとして角度の単位と共に指定します。

このブロックは、侵入が遷移領域の幅に達したとき、上限のトルクの全量を適用します。この領域が小さいほど、トルクの立ち上がりが急になり、ソルバーに必要なタイムステップも小さくなります。シミュレーション精度とシミュレーション速度の間にはトレードオフがあり、遷移領域を小さくすると精度が向上し、大きくすると速度が向上します。

依存関係

このパラメーターを有効にするには、[Specify Upper Limit] を選択します。

Actuation

球面プリミティブに作動トルクを与えるためのオプション。次のいずれかの値として指定します。

作動トルクの設定説明
なし作動トルクを適用しません。
Provided by Input物理量信号に基づいて作動トルクを適用します。この信号は、base フレームに対して follower フレームに作用するトルクを指定します。この信号は、base フレームと follower フレームに大きさが等しく向きが反対になるように適用されるトルクの値を指定します。このオプションを選択すると、入力端子を有効にするために使用できる追加のパラメーターが表示されます。詳細については、[入力] セクションを参照してください。

入力作動トルクの分解に使用するフレーム。[Base] または [Follower] として指定します。

計測

球面プリミティブの角速度および角加速度の検出出力を分解するために使用するフレーム。[Base] または [Follower] として指定します。この設定は位置出力には影響しません。出力信号の詳細については、[出力] セクションを参照してください。

Mode Configuration

シミュレーションのジョイント モード。以下のいずれかの値として指定します。

モード説明
Lockedロック モードでは、ジョイントのすべての自由度 (DOF) が拘束されます。ロックされたジョイントは、シミュレーション中、速度ゼロでアセンブリの初期位置を維持します。Joint ブロックは、[Internal Mechanics]、[Limits]、および [Actuation] パラメーターの設定に従って、力またはトルクを検出できます。
Normalノーマル モードでは、シミュレーション中、ジョイントの DOF と拘束が意図したとおりの動作になります。
Disengaged非係合モードでは、シミュレーション全体を通じてジョイントがすべての拘束から解放されます。[Internal Mechanics]、[Limits]、および [Actuation] パラメーターの設定は、非係合のジョイントに影響しません。すべての出力端子からゼロが出力されます。
Provided by Input[Provided by Input] オプションを使用すると、入力信号を使用してジョイント モードを指定できます。詳細については、[Input] セクションの端子 [mode] を参照してください。

Composite Force/Torque Sensing

測定の方向。以下のいずれかの値として指定します。

  • Follower on Base — ブロックは、follower フレームが base フレームに及ぼす力およびトルクを検出します。

  • Base on Follower — ブロックは、base フレームが follower フレームに及ぼす力およびトルクを検出します。

このパラメーターは、[Composite Force/Torque Sensing] セクションの出力信号にのみ影響します。この方向を反転すると、測定の符号が変わります。詳細については、力とトルクの測定の方向を参照してください。

測定値の分解に使用されるフレーム。以下のいずれかの値として指定します。

  • Base — ブロックは base フレームの座標で測定値を分解します。

  • Follower — ブロックは follower フレームの座標で測定値を分解します。

このパラメーターは、[Composite Force/Torque Sensing] セクションの出力信号にのみ影響します。

拡張機能

すべて展開する

C/C++ コード生成
Simulink® Coder™ を使用して C および C++ コードを生成します。

バージョン履歴

R2012a で導入

すべて展開する