このページの内容は最新ではありません。最新版の英語を参照するには、ここをクリックします。
pcregisterfgr
R2025b構文
説明
[___] = pcregisterfgr(___,MaxIterations= は、前述した構文の引数の任意の組み合わせに加え、FGR アルゴリズムの最大反復回数を指定します。numIterations)
例
点群データをワークスペースに読み込みます。
ld = load("livingRoom.mat");
fixed = ld.livingRoomData{1};
moving = ld.livingRoomData{2};
レジストレーションの前に、点群データを可視化します。
figure
pcshowpair(moving,fixed,VerticalAxis="Y",VerticalAxisDir="Down")
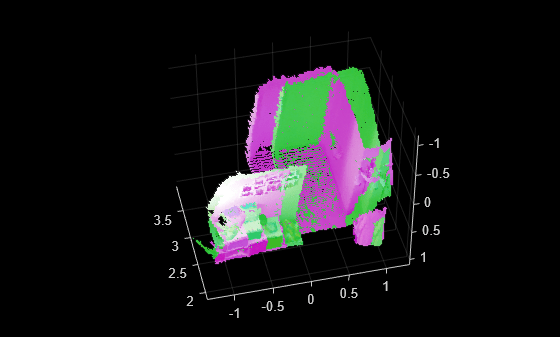
FGR レジストレーション アルゴリズムの精度と効率を向上させるために、点群をダウンサンプリングします。
fixedDownsampled = pcdownsample(fixed,gridNearest=0.05);
movingDownsampled = pcdownsample(moving,gridNearest=0.05);
FGR アルゴリズムを使用して、点群のレジストレーションを行います。
gridSize = 0.1;
tform = pcregisterfgr(movingDownsampled,fixedDownsampled,gridSize,MaxIterations=100);
配置を可視化します。
movingRegistered = pctransform(moving,tform);
pcshowpair(movingRegistered,fixed,VerticalAxis="Y",VerticalAxisDir="Down");
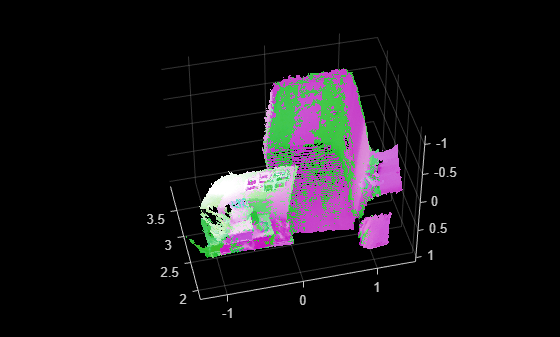
点群をマージし、マージ結果を可視化します。
mergeSize = 0.01;
merged = pcmerge(movingRegistered,fixed,mergeSize);
figure(Name = "merged point cloud after Fast Global registration");
pcshow(merged,VerticalAxis="Y",VerticalAxisDir ="Down");
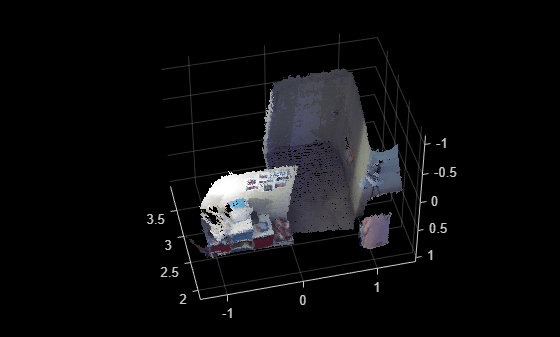
入力引数
出力引数
ヒント
レジストレーションの精度と効率を向上させるには、
pcdownsample関数を使用して点群をダウンサンプリングしてから、pcregisterfgr関数を使用します。地上ビークルの点群の場合は、レジストレーションの前に
pcfitplaneまたはsegmentGroundFromLidarDataを使用して地面を削除することで、パフォーマンスと精度を向上できます。この方法の詳細については、LiDAR データからのマップの作成 (Automated Driving Toolbox)の例のhelperProcessPointCloud関数を参照してください。2 つより多くの点群をマージするには、
pcmerge関数の代わりにpccat関数を使用できます。
アルゴリズム
次の図は、FGR アルゴリズムを使用した点群のレジストレーションのワークフローを示しています。
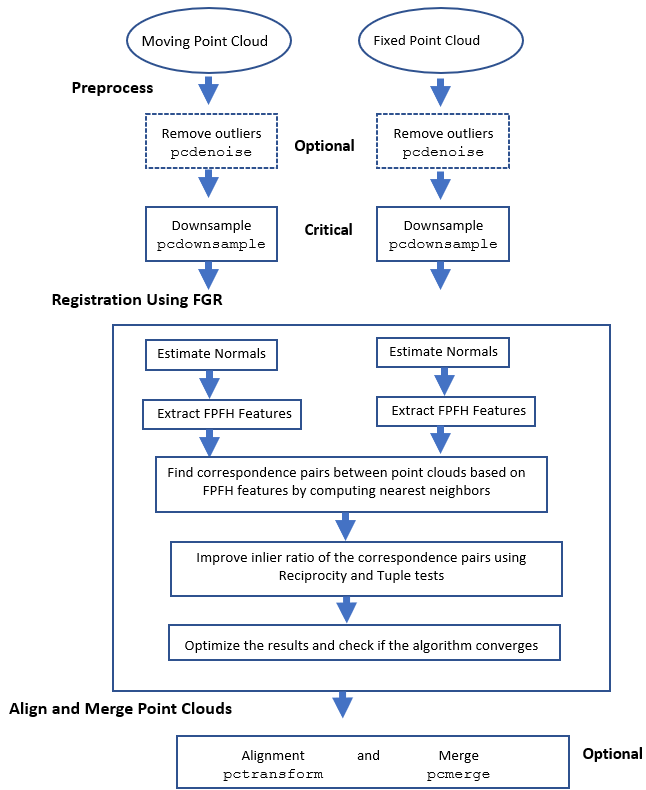
バージョン履歴
R2022b で導入
参考
関数
- pcregistericp | pcregisterndt | pcregistercpd | pctransform | pcshow | pcdownsample | pcfitplane | pcdenoise | pcmerge
オブジェクト
- pointCloud |
rigidtform3d(Image Processing Toolbox)
トピック
- 3 次元点群のレジストレーションと繋ぎ合わせ (Computer Vision Toolbox)

