Lead Screw Joint
R2026b連動する回転自由度と並進自由度をもつジョイント
Lead Screw Joint block

To add a block to a model, double-click the canvas and start typing the block name. Then, select the block from the list.
ライブラリ:
Simscape /
Multibody /
Joints
説明
Lead Screw Joint ブロックは、次のイメージに示すように、1 自由度をもつジョイントを表し、一対の連動する回転および並進をモデル化します。

シミュレーション中、ジョイントは base フレームと follower フレームの z 軸が揃うように拘束します。follower フレームの原点は、base の z 軸に沿って並進することができる一方、follower の x 軸と y 軸は base フレームの z 軸を中心に回転します。この並進は、[リード] パラメーターと [方向] パラメーターの値に基づいて、回転に比例します。
ジョイントの初期状態のターゲットを指定するには、[状態ターゲット] の下にあるパラメーターを使用します。ジョイント フレーム間の相対的な回転または並進に基づいて、ターゲットを指定できます。ジョイント モード構成を指定するには、[Mode] パラメーターを使用します。詳細については、[Ports] セクションと [Parameters] セクションの [Mode Configuration] を参照してください。
ジョイント ブロックには位置、速度、加速度、力、トルクなどの検出データを出力する端子があり、これを使用してモデルに対する解析タスクを実行できます。
故障
モードの故障を使用すると、シミュレーション中にモデルの設計を変更することなく、ジョイント モードを変更できます。故障挿入により、モードの設定がオーバーライドされます。たとえば、ジョイントの [Mode] パラメーターが Locked に、[故障動作] パラメーターが Disengaged に設定されていると、ジョイントは開放されます。
ジョイント ブロックにモードの故障を追加するには、[Simscape ブロック] タブでジョイント ブロックをクリックし、[Faults] セクションで [Fault] > Add Fault をクリックします。または、ジョイント ブロックをクリックし、省略記号にカーソルを合わせてアクション バーを開き、[ブロックの故障を追加] アイコン  をクリックします。1 つのジョイント ブロックに複数の故障を追加できますが、シミュレーション中にジョイント ブロックに設定できるアクティブな故障は 1 つだけです。
故障を追加する際、Property Inspector の [Fault] セクションで、故障の動作とトリガー タイプを指定します。故障の動作を定義するには、[故障動作] の横にあるリンクをクリックします。このジョイントは、Locked、Normal、または Disengaged モードをサポートしています。ジョイント ブロックは、Always on、Timed、Manual、および Conditional のトリガー タイプをサポートしています。これらのトリガー タイプの詳細については、Set Fault Triggersを参照してください。条件付き故障をトリガーするには、Simulink 信号、Simscape 言語ブロック、および MATLAB ワークスペース変数を使用できます。ブロックにアクティブな故障を設定するには、故障テーブルを使用します。詳細については、Access the Fault Table and Fault Dashboardを参照してください。
故障のシミュレーションを有効にするには、[Simscape ブロック] タブの [Faults] セクションで、[Fault Simulation] ボタンをオンにします。ボタンが緑で、ステータスが [on] になっている場合、故障のシミュレーションはオンです。シミュレーションではトリガー ステータス データのログを取ります。データを表示するには、シミュレーション データ インスペクターを使用します。また、故障ダッシュボードで、故障のステータスとトリガーされた故障の概要を表示できます。故障ダッシュボードを開くには、[Simscape ブロック] タブで、[Faults] > Fault Dashboard をクリックします。
故障を作成および変更するには、Simscape™ および Simulink® の故障関数を使用することもできます。詳細については、Simulink 故障制御および Simscape の故障インターフェイスの関数セクションを参照してください。
例
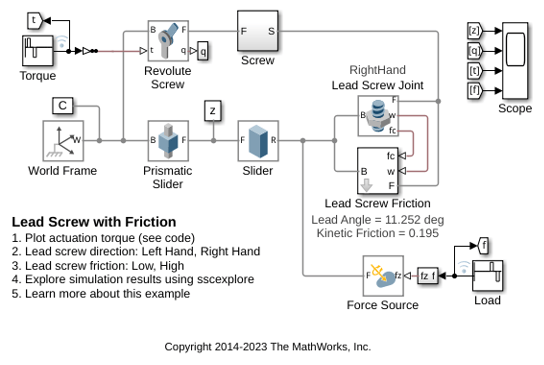
摩擦をもつ親ねじ
この例では、摩擦をもつ親ねじをモデル化します。親ねじの拘束力が測定され、それを使用して親ねじでの摩擦トルクが計算されます。連続スティックスリップ摩擦モデルを使用して、親ねじによって接続されている 2 つの部品の相対回転速度を基に摩擦係数を決定します。
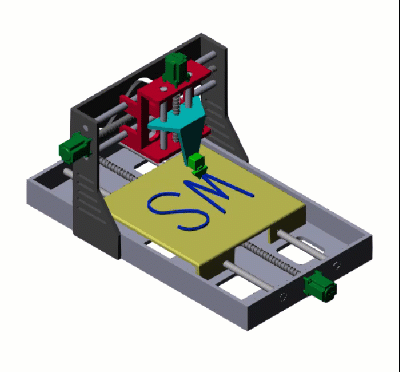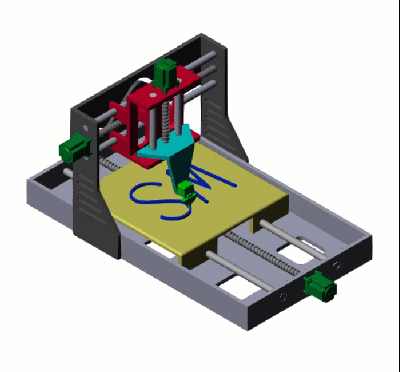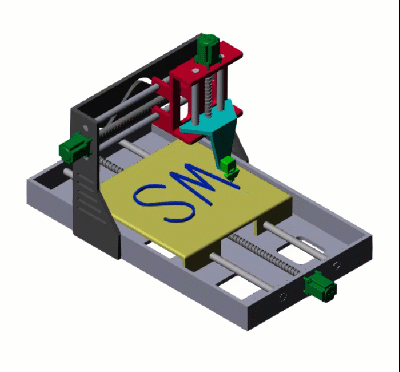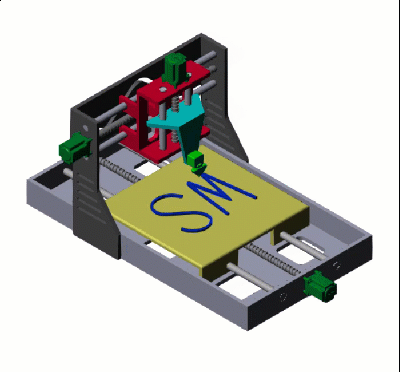
直交座標 3 次元プリンターのモデル化
この例では、直交座標 3 次元プリンターをモデル化します。このモデルでは、プリンターは Lead Screw Joint ブロックを使用して、印刷ヘッドを x 軸、y 軸、および z 軸に沿って動かすアクチュエータを表現します。これらの親ねじジョイントは、回転入力を並進運動に変換します。
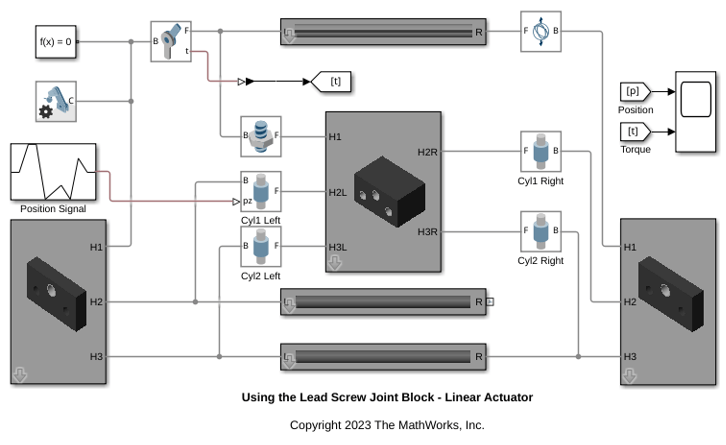
Lead Screw Joint ブロックの使用 - 線形アクチュエータ
この例では、Lead Screw Joint ブロックを使用して線形アクチュエータをモデル化する方法を示します。Lead Screw Joint ブロックは、Revolute Joint ブロックでの回転運動を、4 つの Cylindrical Joint ブロックでの並進運動に変換します。並進運動は、円柱型ジョイントへの運動入力として指定されており、必要なアクチュエータ トルクは、回転ジョイントで自動的に計算されます。

