直交座標 3 次元プリンターのモデル化
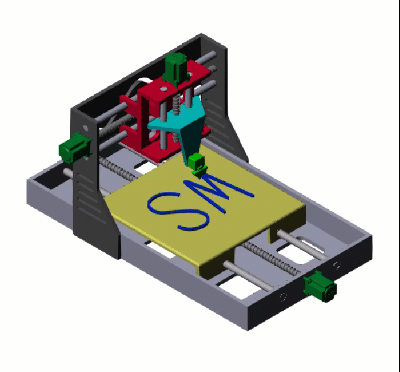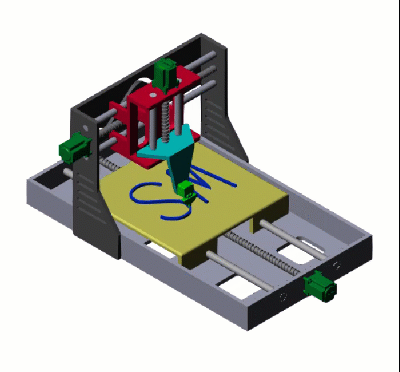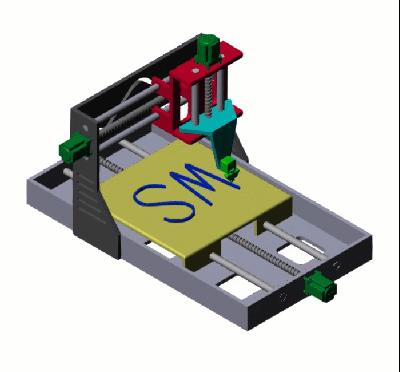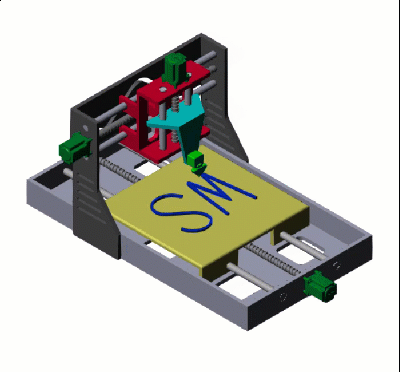
R2026bこの例では、直交座標 3 次元プリンターをモデル化します。このモデルでは、プリンターは Lead Screw Joint ブロックを使用して、印刷ヘッドを x 軸、y 軸、および z 軸に沿って動かすアクチュエータを表現します。これらの親ねじジョイントは、回転入力を並進運動に変換します。
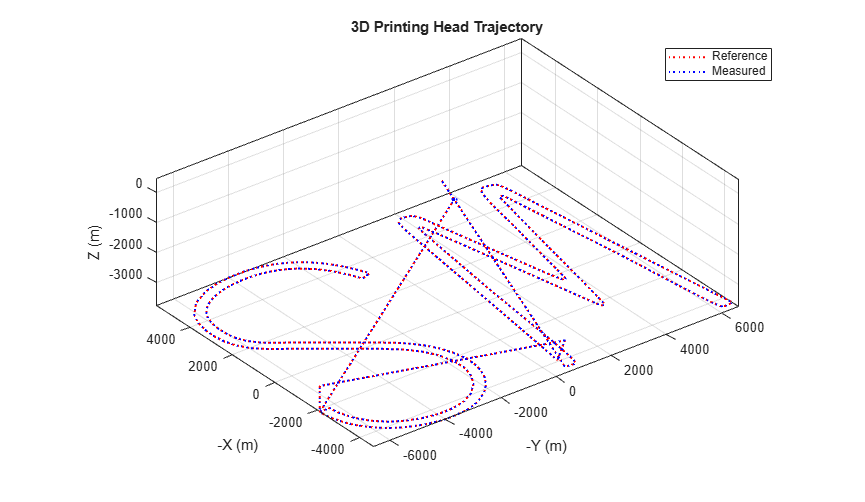
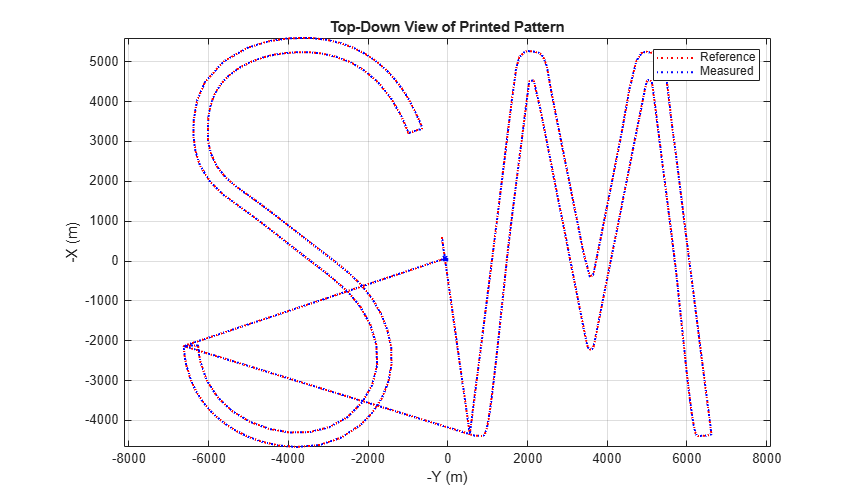
印刷ヘッドの目的の動作を定義するには、各軸のターゲット印刷経路を指定します。閉ループ コントローラーは、シミュレーション中にターゲット印刷経路と印刷ヘッドの測定位置を比較します。この例では、印刷ヘッドのターゲット経路が文字 "S" と "M" の輪郭をたどります。
モデルを開く
モデルを開きます。
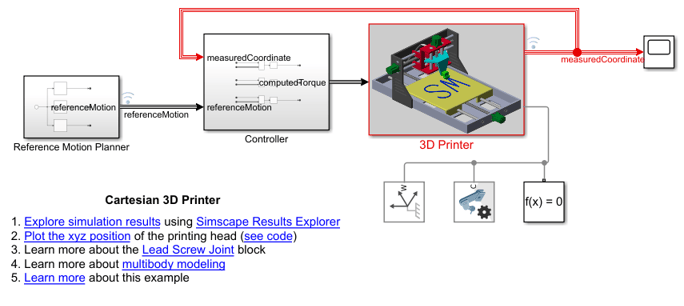
モデルには 3 つのサブシステムが含まれています。Reference Motion Planner サブシステムは、ターゲット印刷経路を定義します。Controller サブシステムは各軸の PID コントローラーを定義し、x 軸、y 軸、および z 軸のアクチュエータに対するトルク コマンドを計算します。3-D Printer サブシステムは、プリンターのジオメトリ、アクチュエータ、および自由度を定義します。
3D Printer サブシステムの確認
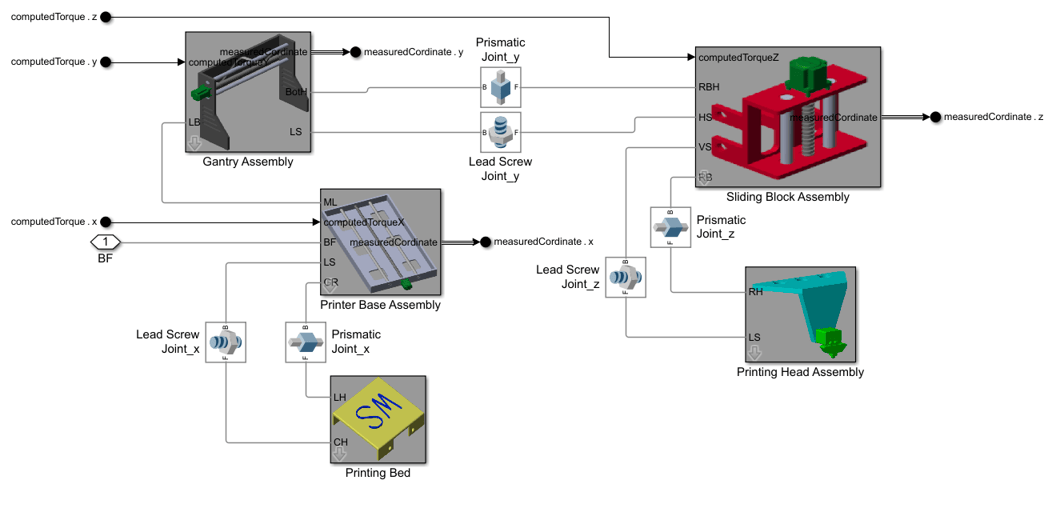
3D Printer サブシステムには 3 つの自由度があり、Gantry Assembly、Sliding Block Assembly、Printer Base Assembly、Printing Bed、および Printing Head Assembly の各サブシステムが含まれています。直進ジョイントと親ねじジョイントがサブシステムを拘束し、x、y、z 軸に沿った動きを許可します。
3D Printer サブシステムは、印刷ヘッドを駆動するため、Controller サブシステムで計算された外部トルクを各軸への運動入力として使用します。
モデルのシミュレーション
モデルのシミュレーションを行い、結果として得られるアニメーションを Multibody Explorer で表示します。
シミュレーション結果
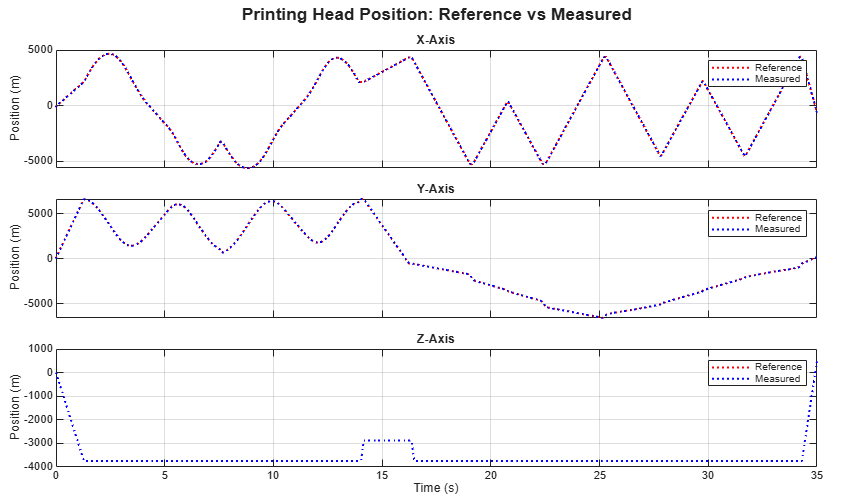
Plot the xyz position リンクをクリックすると、印刷中の印刷ヘッドについて、基準位置と測定された x、y、および z 位置を比較するプロットが作成されます。測定された位置が基準位置を正確に追従していることがわかります。
参考
Lead Screw Joint | Revolute Joint

