ラベル付け
R2026bマルチセンサー ラベラー アプリを使用して、同じシーンを表す、時間同期された複数の信号にわたってグラウンド トゥルース データに対話的にラベルを付けます。ビデオ、イメージ シーケンス、および LiDAR 点群信号に同時にラベルを付けることができます。このアプリは、四角形、回転した四角形、直方体、投影された直方体、線、多角形、ピクセル ラベル、セマンティック点ラベルなど、さまざまな ROI ラベル タイプをサポートしています。シーン ラベルを適用して、すべての信号にわたってフレーム全体を分類することもできます。開始するには、Get Started with Multi-Sensor Labelerを参照してください。
ラベル付けプロセスを高速化するために、このアプリには、複数のフレームにわたるオブジェクト トラッキングと時間的内挿のためのオートメーション アルゴリズムが組み込まれています。また、カスタム オートメーション アルゴリズムを開発してインポートすることもできます。詳細については、Automate Labeling for Multi-Sensor Data を参照してください。
ラベル付けが完了したら、ラベル付けされたデータを groundTruthMultiSensor オブジェクトとしてエクスポートし、深層学習ワークフロー用の学習データを作成します。pointCloudObjectDetectorTrainingData を使用して、PointPillars などの 3 次元オブジェクト検出ネットワーク用の学習データを作成するか、semanticPointLabelTrainingData を使用して、RandLA-Net などの 3 次元セマンティック セグメンテーション ネットワークに学習させるためのペアのデータストアを作成します。詳細については、Export Multi-Sensor Ground Truth and Create Training Data を参照してください。
アプリの外部でプログラムによってラベルの定義を作成するには、labelDefinitionCreatorMultiSensor オブジェクトを使用して、サブラベルや属性などのラベルの階層を作成、検証、管理します。データ ソースと、ラベルの定義、ROI ラベル用の ROILabelData オブジェクト、およびシーン ラベル用の SceneLabelData オブジェクトを組み合わせることにより、groundTruthMultiSensor オブジェクトをプログラムで作成できます。プログラムで作成したグラウンド トゥルース オブジェクトをアプリにインポートして、さらに確認やラベル付けを行うこともできます。
アプリ
| マルチセンサー ラベラー | Label ground truth data in images, videos, and point clouds across multi-sensor scenes (R2026b 以降) |
関数
トピック
入門
- Get Started with Multi-Sensor Labeler
Interactively label ground truth data in images, videos, and point clouds simultaneously using the Multi-Sensor Labeler app.
- グラウンド トゥルース データにラベルを付けるためのアプリの選択 (Computer Vision Toolbox)
グラウンド トゥルース データのラベル付けに、次のどのアプリを使用するかを決定します。イメージ ラベラー、ビデオ ラベラー、グラウンド トゥルース ラベラー、LiDAR ラベラー、信号ラベラー、または医用画像ラベラー。 - Keyboard Shortcuts and Mouse Actions for Multi-Sensor Labeler
Use keyboard shortcuts and mouse actions to increase productivity while using the Multi-Sensor Labeler app. - Migrate from Ground Truth Labeler and Lidar Labeler Apps to Multi-Sensor Labeler App
Migrate your labeling workflows from the Ground Truth Labeler and Lidar Labeler apps to the unified Multi-Sensor Labeler app. - Control Playback of Signal Frames for Labeling
Control which signal frames display in the Multi-Sensor Labeler app during playback.
グラウンド トゥルースのラベル付け
- セマンティック セグメンテーションのピクセルのラベル付け (Computer Vision Toolbox)
セマンティック セグメンテーション ネットワークに学習させるために、ラベル付けアプリを使用して、ピクセルにラベルを付けます。 - サブラベルと属性を使用したグラウンド トゥルース データへのラベル付け (Computer Vision Toolbox)
ROI サブラベルおよび属性がラベル付けアプリ内でどのように機能するかを学びます。 - グラウンド トゥルース ラベルの概要の表示 (Computer Vision Toolbox)
ラベル付けアプリ セッションにおける ROI ラベルおよび シーン ラベルの概要を表示します。
ラベル付けの自動化
- Create Custom Automation Algorithm for Labeling
Create a custom automation algorithm using a class-based interface to use in a labeler app. - Create Automation Algorithm Function for Labeling (Computer Vision Toolbox)
Create a custom automation algorithm function to use in a labeling app. - Temporal Automation Algorithms
Create a time-based custom tracking algorithm to import into a labeling app.
注目の例
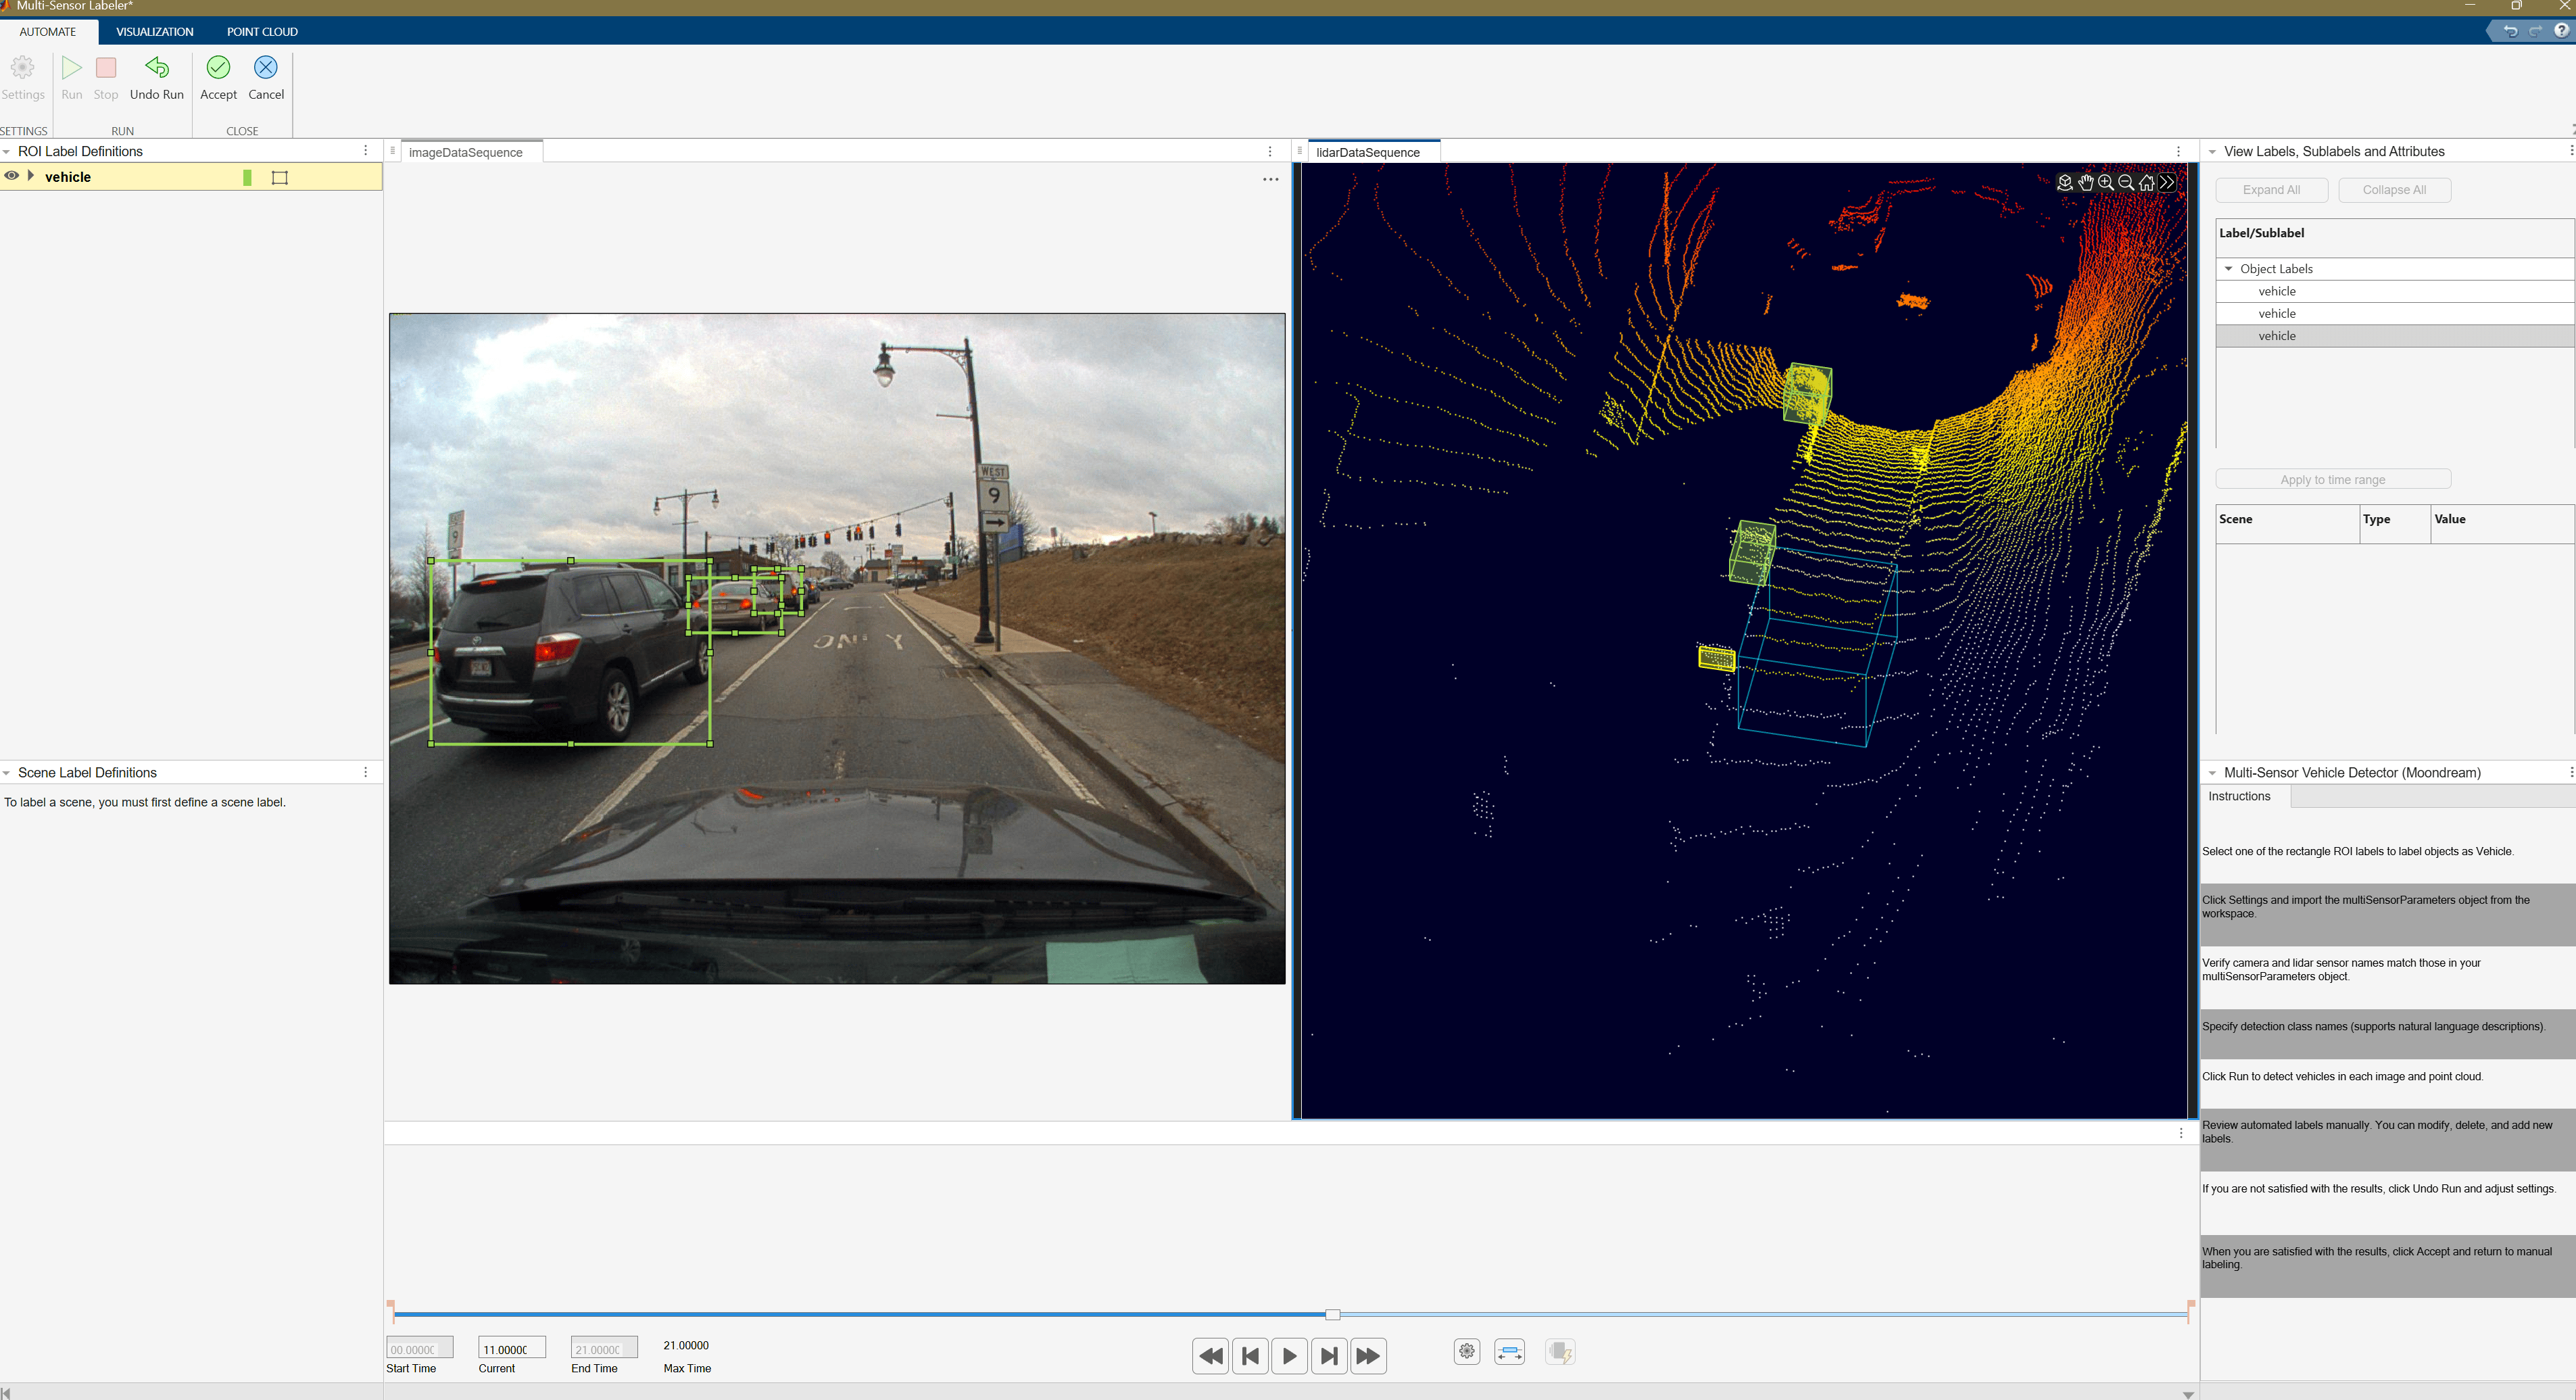
Automate Multi-Sensor Ground Truth Labeling Using Moondream Vision-Language Model
Automate multi-sensor ground truth labeling using the Moondream vision-language model and the Multi-Sensor Labeler app.
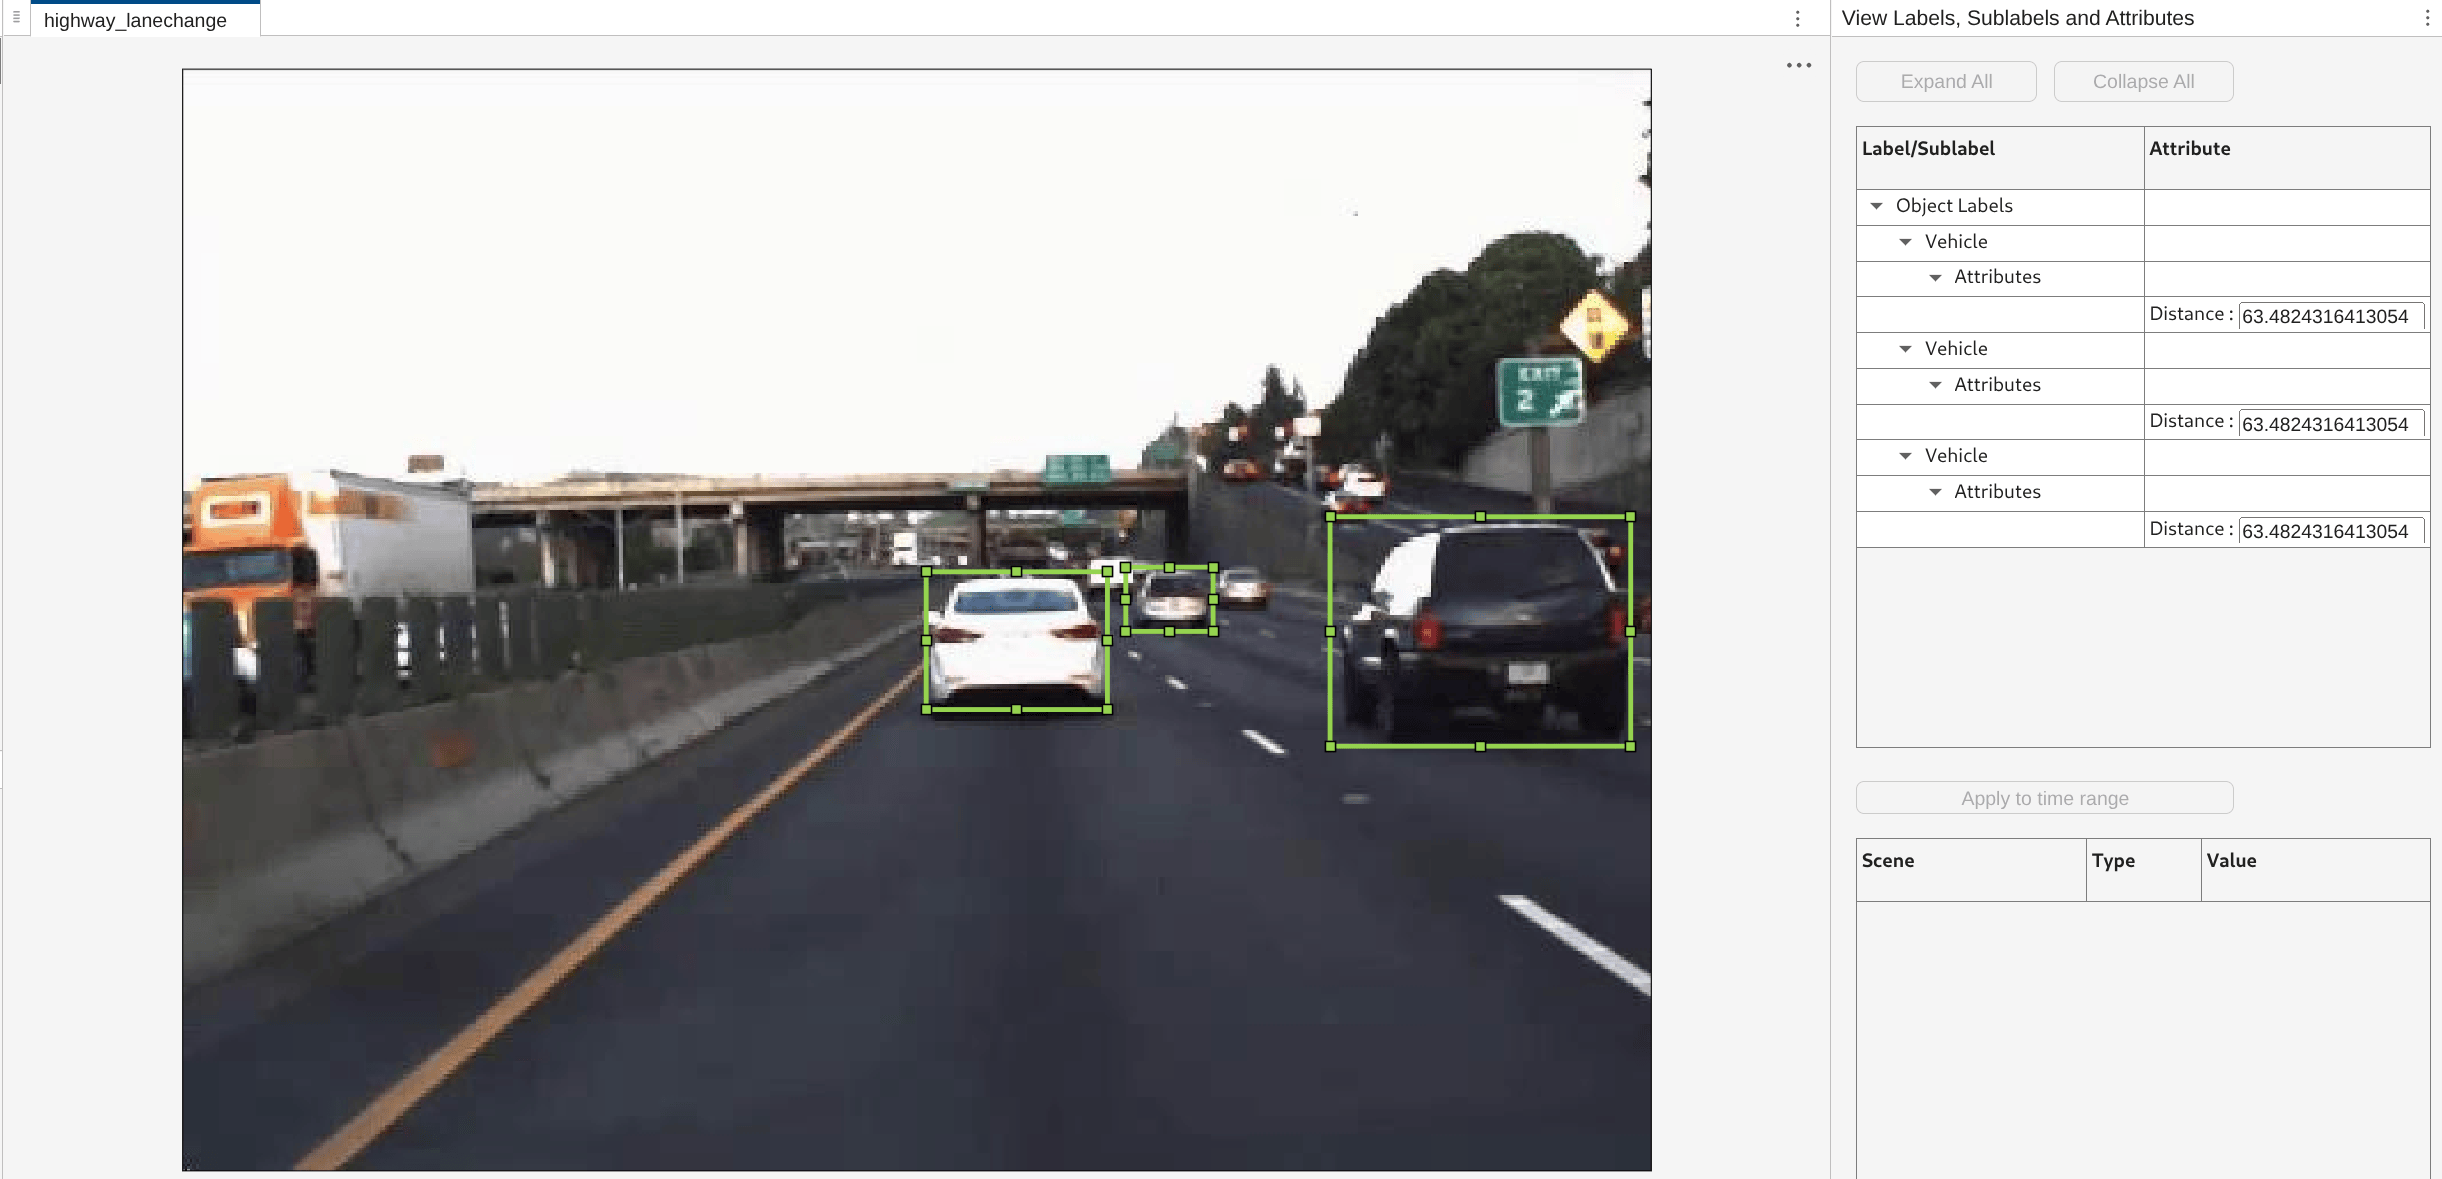
Automate Vehicle Labels and Distance Attributes Using YOLOv2 in Multi-Sensor Labeler
Create a custom automation algorithm for the Multi-Sensor Labeler app that detects vehicles using YOLOv2 and estimates their distances from the ego vehicle.
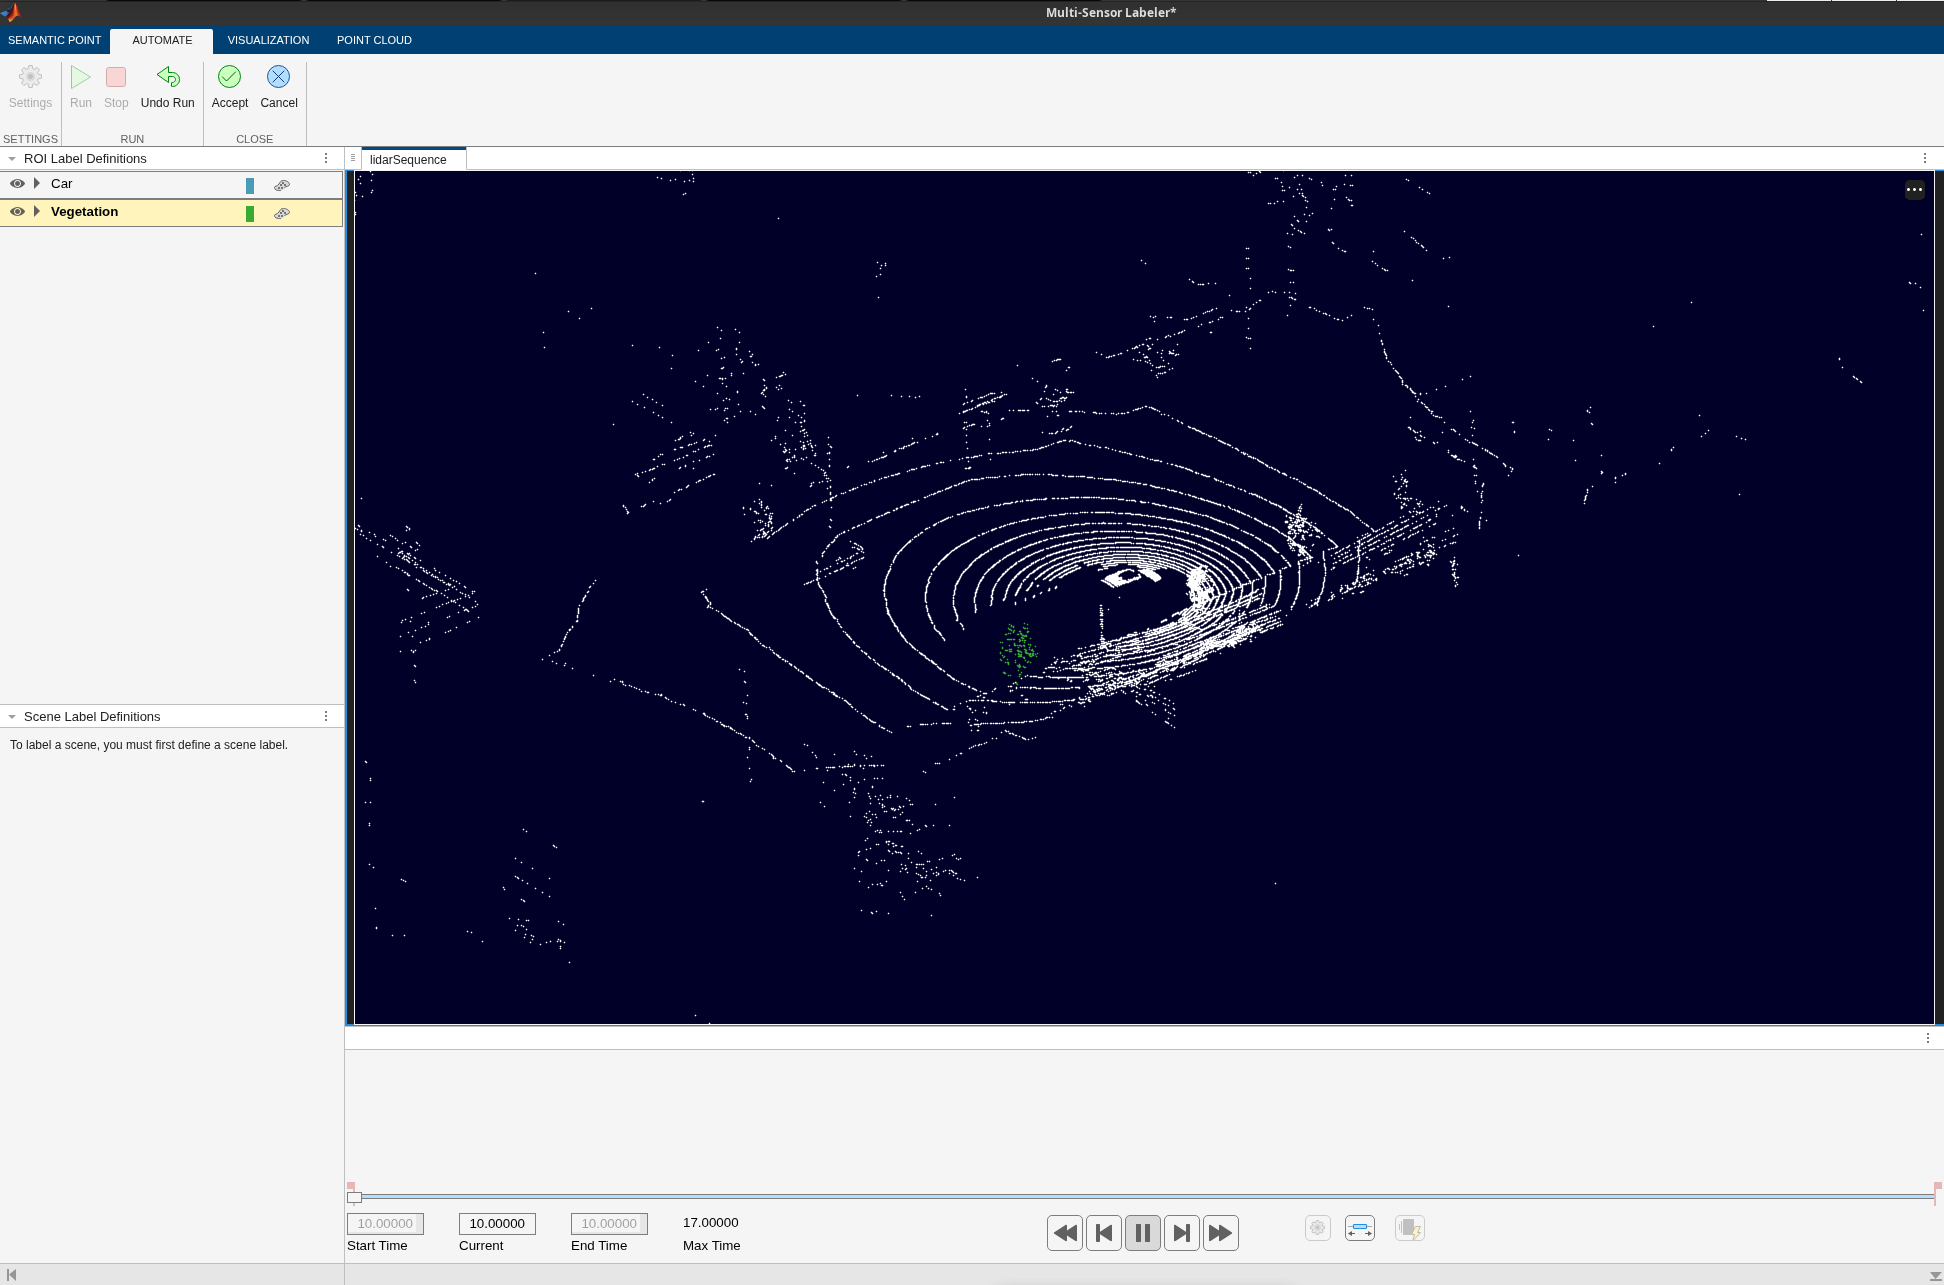
Automate Point Cloud Labeling Using SNAP Model
Segment point clouds automatically or interactively in the Multi-Sensor Labeler app using the pretrained SNAP model.
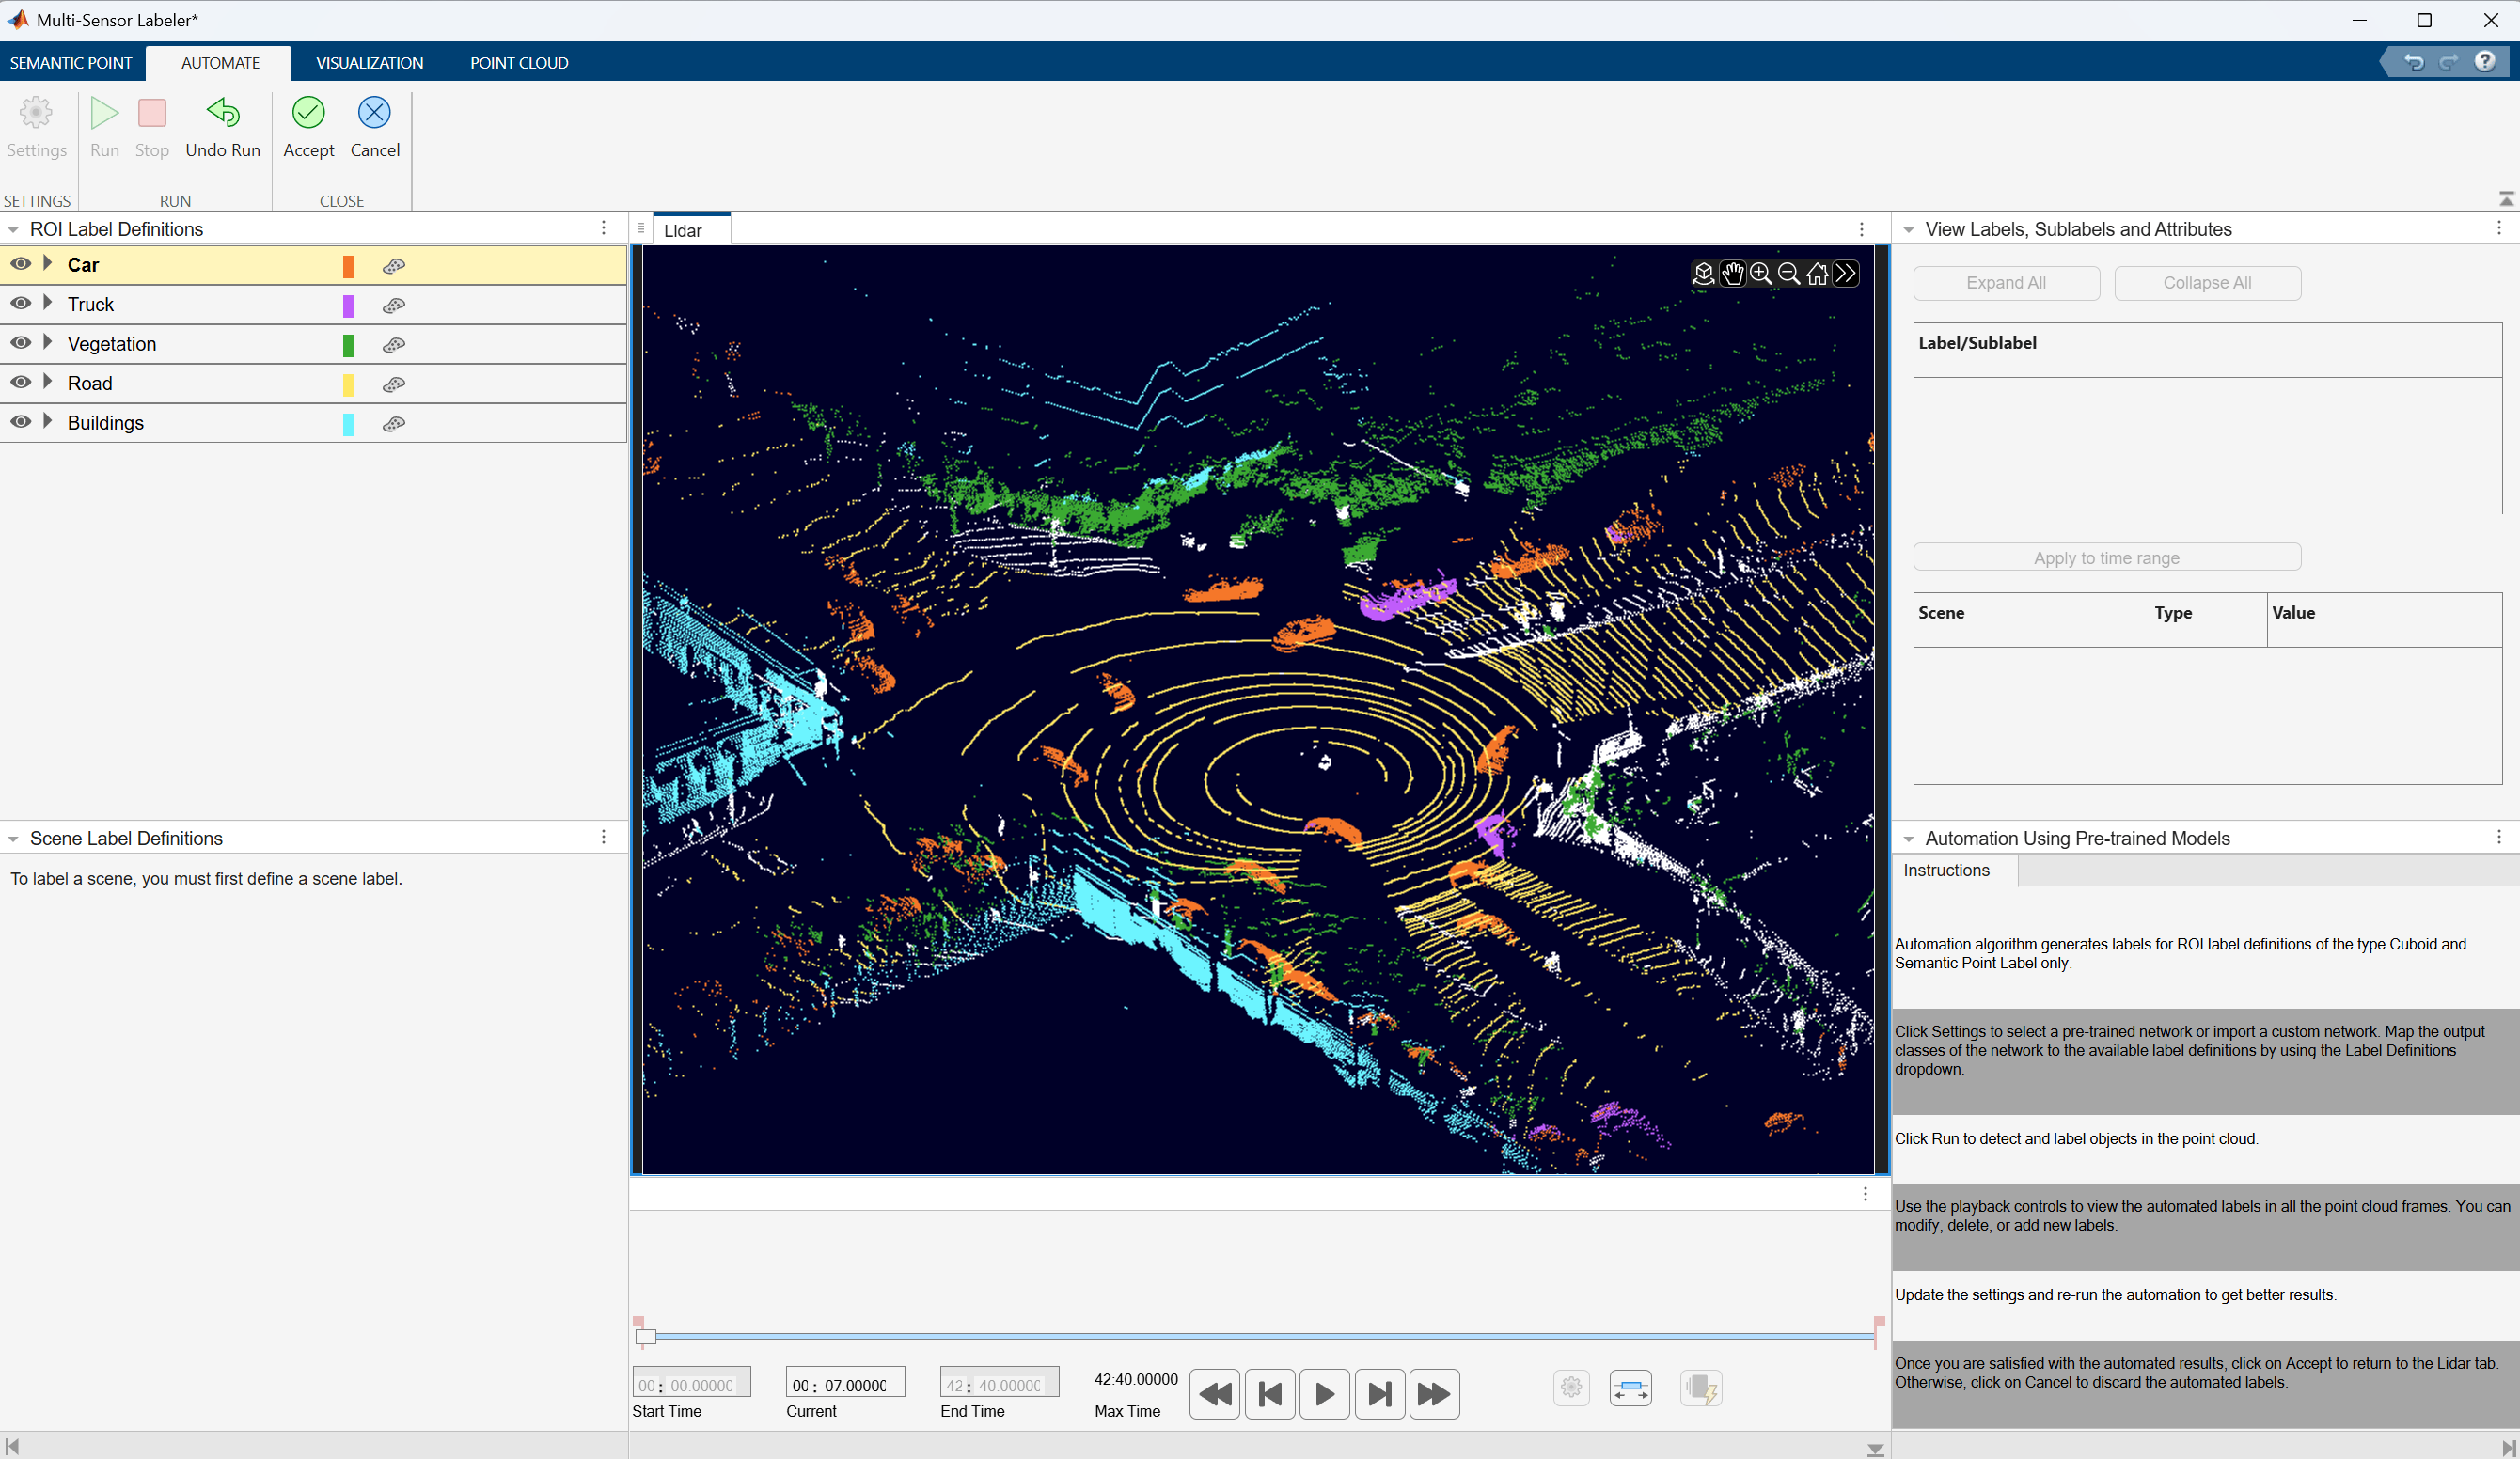
Automate Ground Truth Labeling for Point Cloud Using Pretrained Deep Learning Model
Automate semantic segmentation labeling of point cloud data using a pretrained RandLA-Net model in the Multi-Sensor Labeler app.
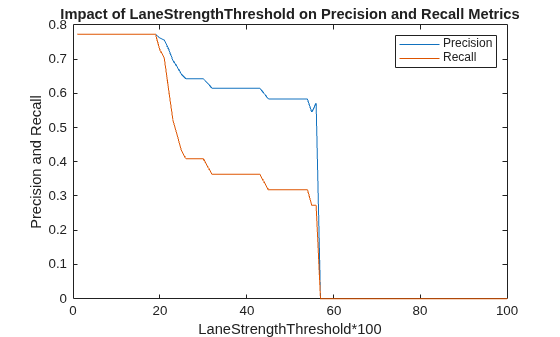
Evaluate Lane Boundary Detections Against Ground Truth Data
Compare ground truth data against results of a lane boundary detection algorithm and tune algorithm parameters for best detection results.
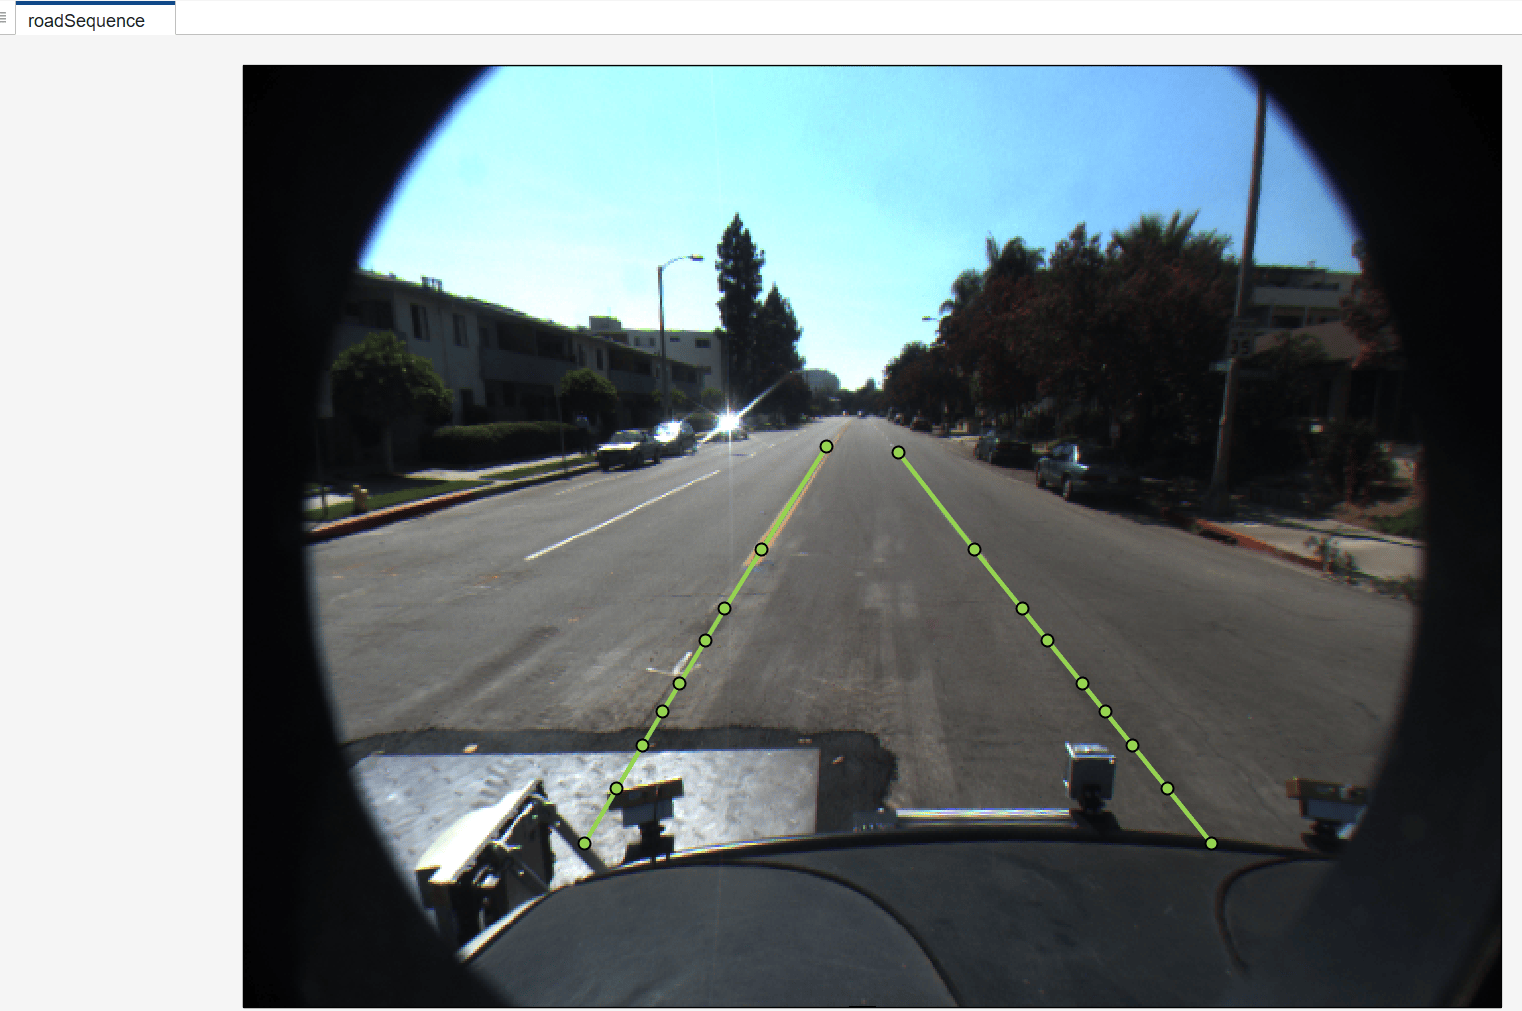
Automate Ground Truth Labeling of Lane Boundaries
Create automation algorithm that automatically labels lane boundaries in the Multi-Sensor Labeler app.
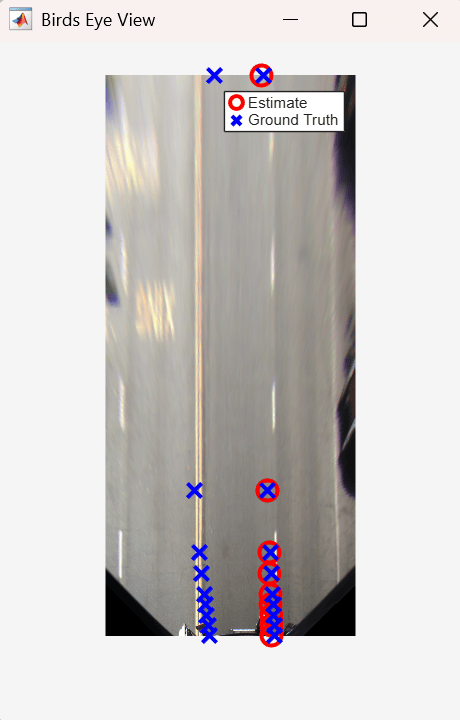
Evaluate and Visualize Lane Detections Against Ground Truth
Evaluate the performance of lane boundary detection against known ground truth by computing a goodness-of-fit measure on a per-frame basis.

