ROS 対応シミュレーターへの接続
R2026bROS Toolbox は、MATLAB® および Simulink® を使用したアプリケーションのシミュレーションと展開のための ROS 対応シミュレーターへの接続をサポートします。このページには、ROS Toolbox を使用したこれらの ROS 対応シミュレーターへの接続を示す例が一覧表示されています。
Gazebo シミュレーター
Unity® ゲーム エンジン
CARLA シミュレーター
NVIDIA® Isaac Sim
MATLAB および Simulink でロボットと自律システムの知覚、モーション プランニング、制御用のアルゴリズムを設計し、アルゴリズムを実環境に展開する前にシミュレーターでシミュレーションできます。
ROS Toolbox は、MATLAB と Simulink、および ROS 対応シミュレーター間のネットワークを確立するミドルウェアとして機能します。外部シミュレーターでエンティティを設定して接続し、ROS Toolbox を使用して作成された通信チャネルを使用してエンティティを制御できます。
トピック
- Gazebo およびシミュレートされた TurtleBot の入門
Gazebo® シミュレーター エンジンを設定し、シミュレートされた TurtleBot® を使用して Gazebo をさらに探索する。
- Unity ゲーム エンジンの設定と接続
ROS Toolbox を使用して Unity ゲーム エンジンを設定し、このゲーム エンジンに接続してさまざまなロボット マニピュレーター アプリケーションをシミュレーションする。
- CARLA シミュレーターの設定と接続
ROS Toolbox を使用して CARLA シミュレーターを設定し、このシミュレーターに接続して自動運転アプリケーションをシミュレーションする。
- NVIDIA Isaac Sim の設定と接続
NVIDIA Isaac Sim® アプリケーションを設定してこのアプリケーションに接続し、ユニバーサルシーン記述ベース (USD ベース) の 3 次元ワークフローとアプリケーションをシミュレーションする。
注目の例
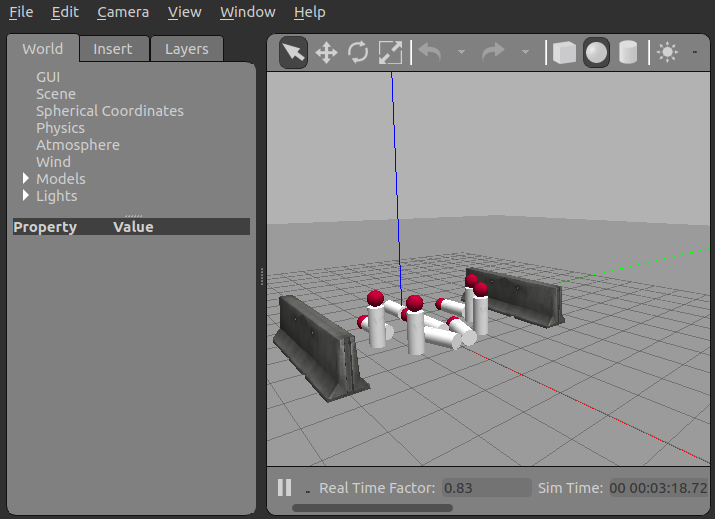
Add, Build, and Remove Objects in Gazebo
Explore more in-depth interaction with the Gazebo® Simulator from MATLAB, such as creating simple models, adding links and joints to models, connecting models together, and applying forces to bodies.
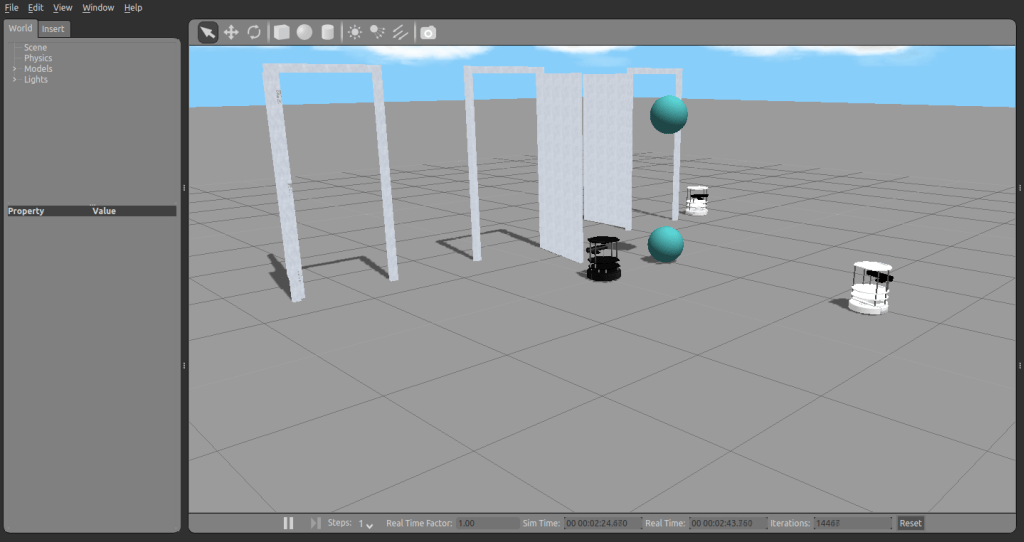
Apply Forces and Torques in Gazebo
A collection of ways to apply forces and torques to models in the Gazebo® simulator.
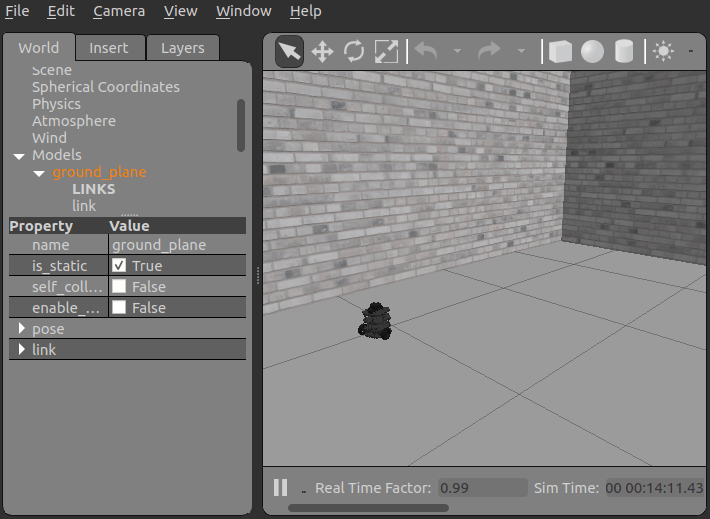
Test Robot Autonomy in Simulation
Explore MATLAB control of the Gazebo® Simulator.
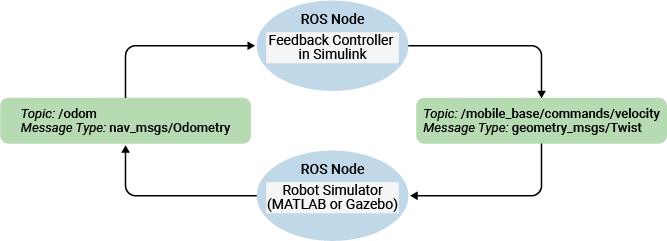
Feedback Control of a ROS-Enabled Robot
Use Simulink to control a simulated robot running in a separate ROS-based simulator.
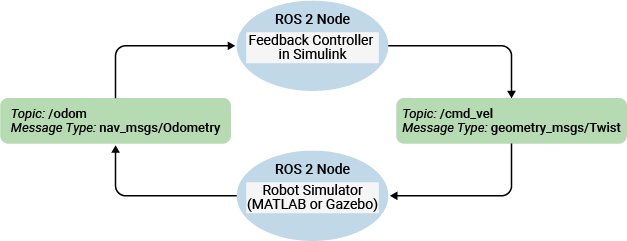
Feedback Control of a ROS-Enabled Robot over ROS 2
Use Simulink to control a simulated robot running in a Gazebo robot simulator over ROS 2 network.
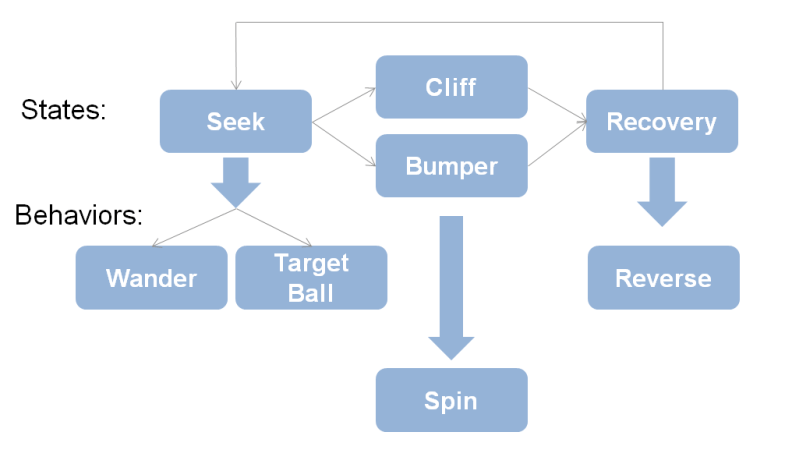
Track and Follow an Object
Explore the autonomous behavior that incorporates the Kinect® camera, where the algorithm involves the TurtleBot looking for a blue ball and then staying at a fixed distance from the ball.
Control the TurtleBot with Teleoperation
Demonstrates keyboard control of the TurtleBot through the use of the
ExampleHelperTurtleBotCommunicator class.

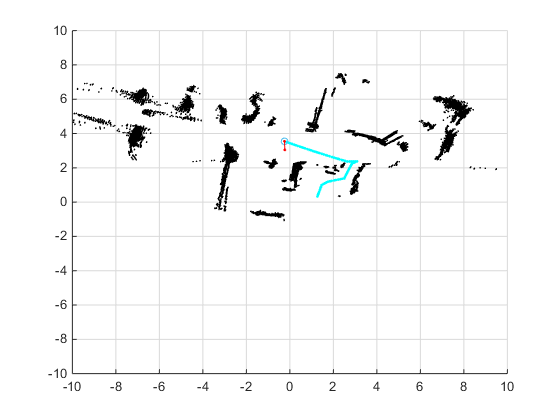
Obstacle Avoidance with TurtleBot and VFH
Use a TurtleBot with Vector Field Histograms to perform obstacle avoidance when driving a robot in an environment.
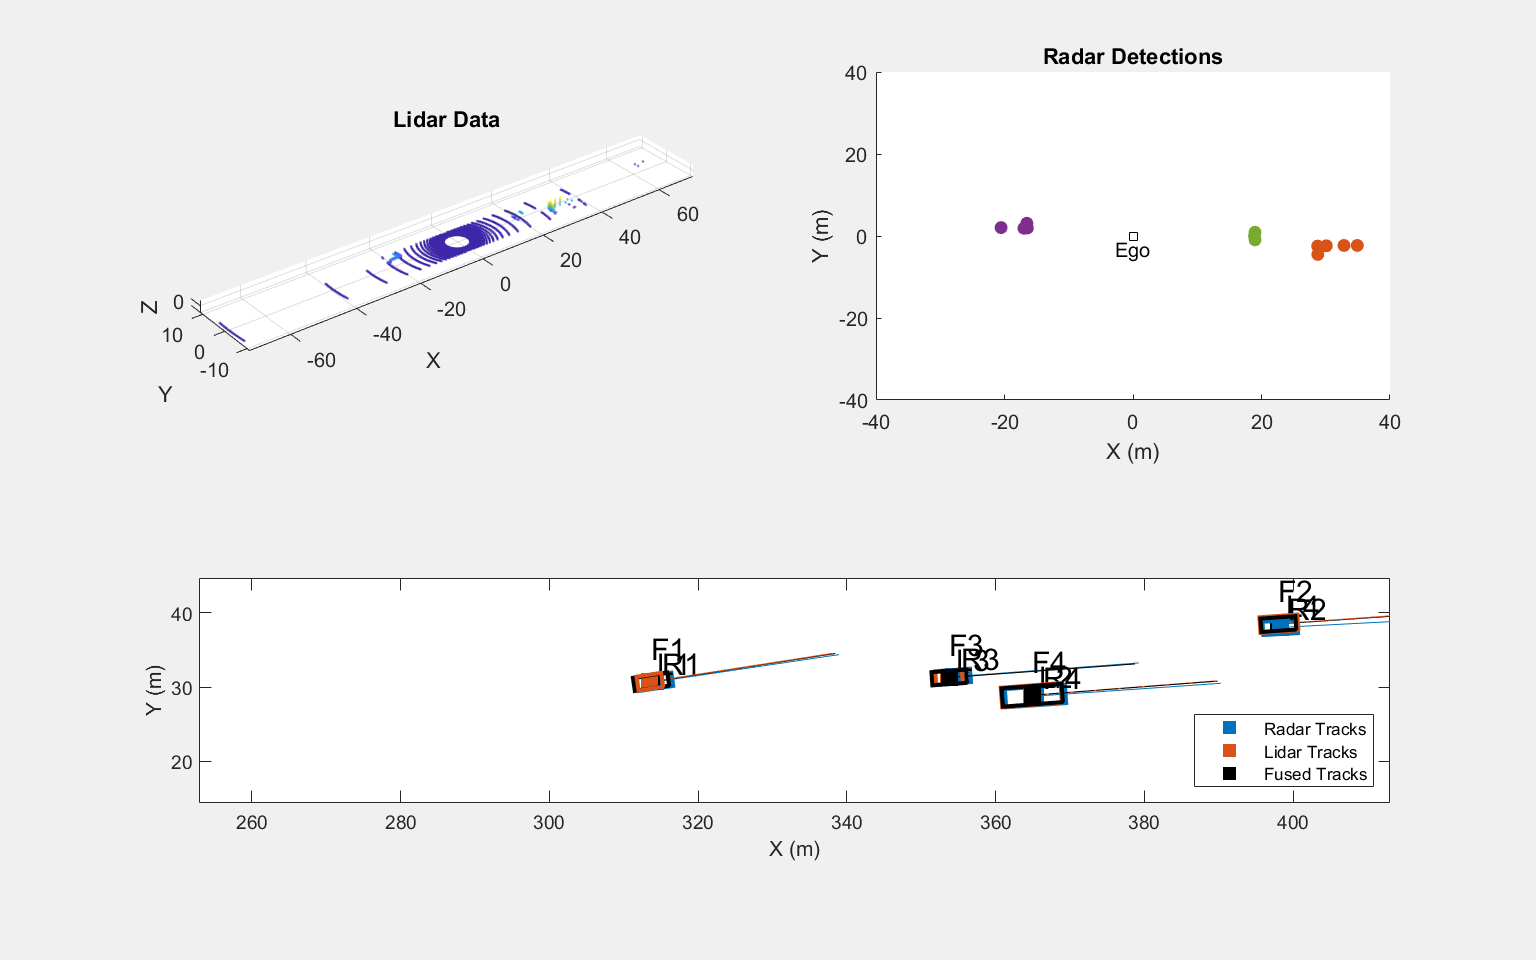
Fusion of Radar and Lidar Data Using ROS
Perform track-level sensor fusion on recorded LiDAR sensor data for a driving scenario recorded on a rosbag.
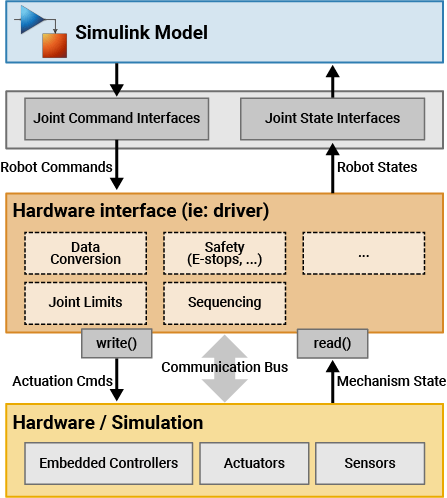
Generate a ROS Control Plugin from Simulink
Generate and build a ros_control plugin from a Simulink model.

Unity 3D での ROS を使用したピックアンドプレース ワークフロー
Kinova® Gen3 などのロボット マニピュレーター用のエンドツーエンドのピックアンドプレース ワークフローを設定し、Unity ゲーム エンジンでロボットをシミュレートする。
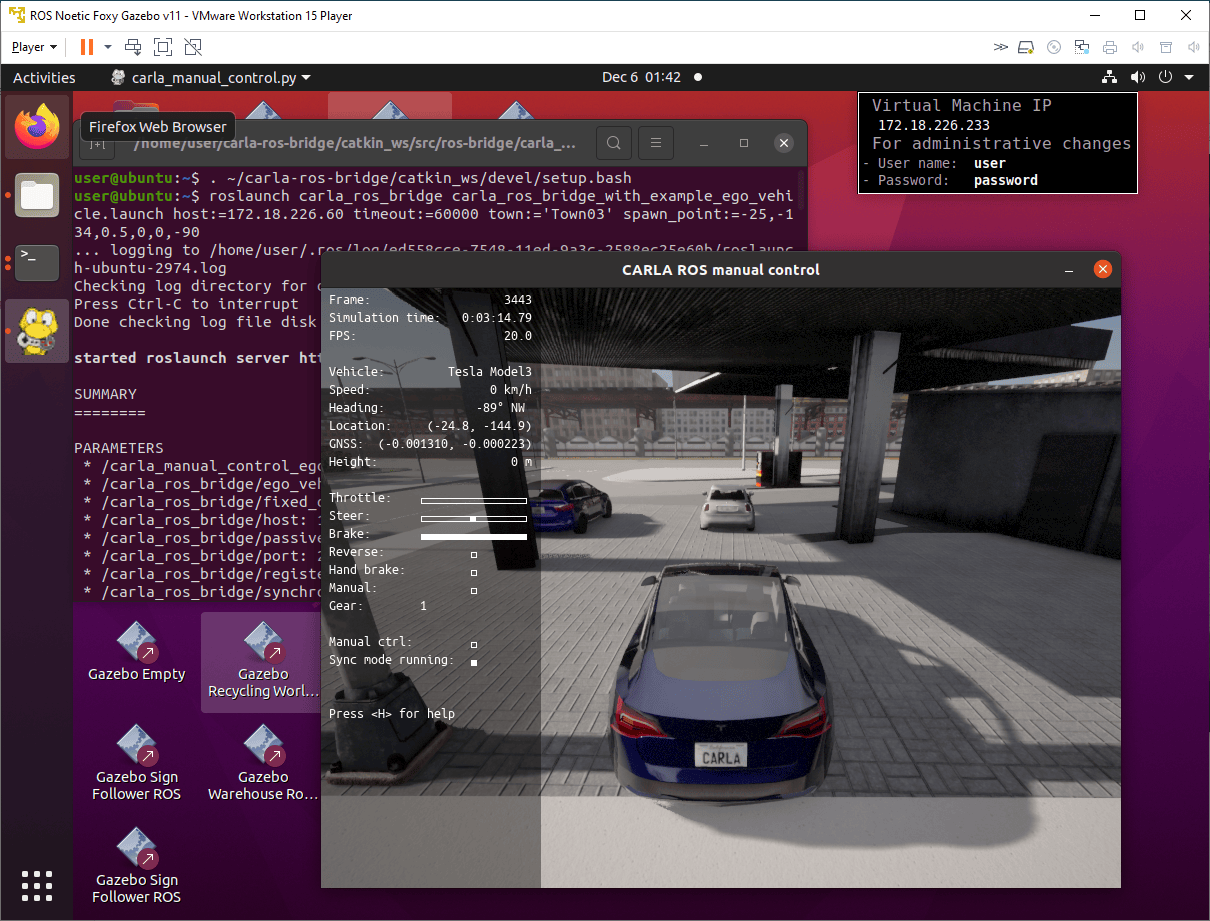
Simulink と CARLA ROS Bridge を使用した CARLA シミュレーターでの自車の緊急ブレーキ
Simulink を使用した CARLA での自車の緊急ブレーキ。
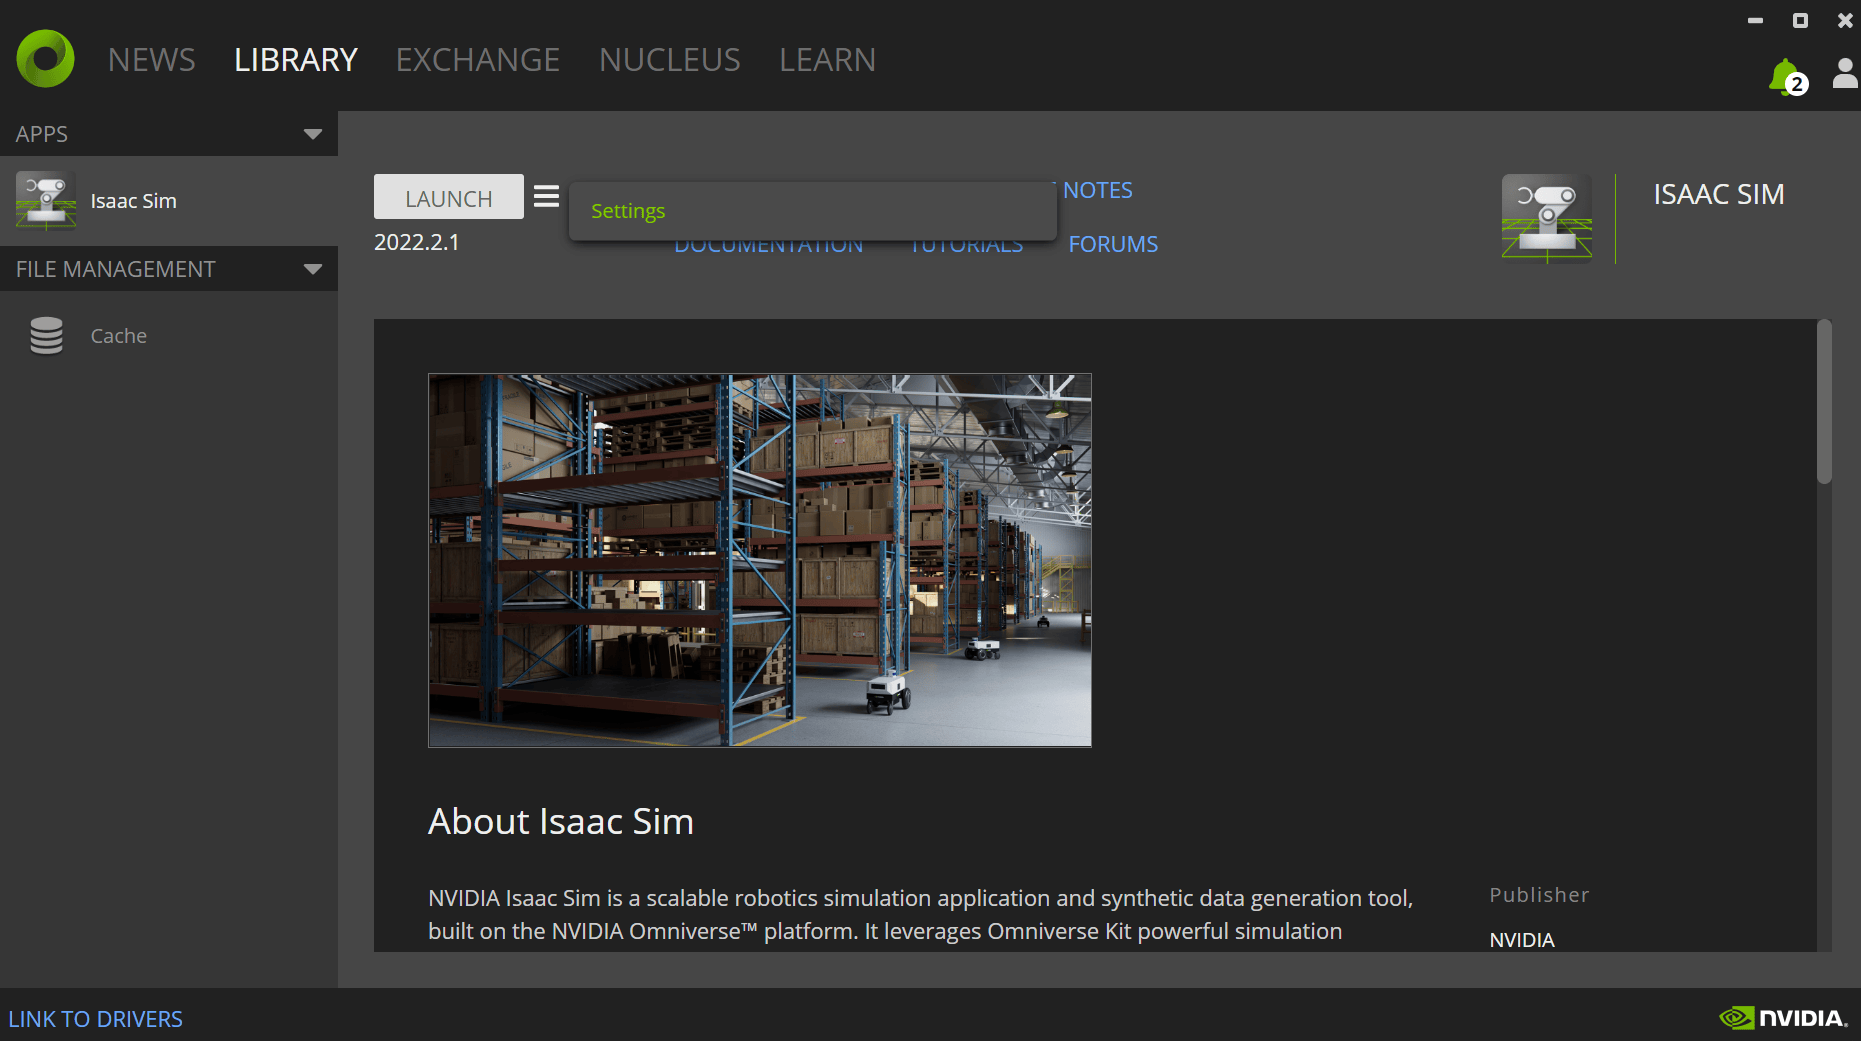
Control NVIDIA Carter Robot in Isaac Sim Using ROS 2
Publish ROS 2 messages from MATLAB to NVIDIA Carter robot and subscribe to the published topics.

