Unity ゲーム エンジンの設定と接続
R2026bこの例では、ROS Toolbox を使用して Unity® ゲーム エンジンを設定し、このゲーム エンジンに接続する方法を示します。Unity® ゲーム エンジンを使用して、ロボット マニピュレーターを用いたピックアンドプレース ワークフローなど、さまざまなロボット アプリケーションをシミュレーションできます。Unity® ゲーム エンジンは、ROS メッセージ可視化の表示とカスタマイズをサポートしています。特定の MATLAB® リリースに対してサポートされる ROS バージョンの詳細については、ROS Toolbox システム要件を参照してください。
Unity のインストールと新規プロジェクトの作成
1. Unity Hub をダウンロードしてインストールします。
2. Unity Hub を起動し、お使いのアカウントでサインインします。
3. Unity Hub から Unity Editor をインストールします。このページでは、Unity Editor version 2021.3.6f1 LTS のイメージを使用しています。
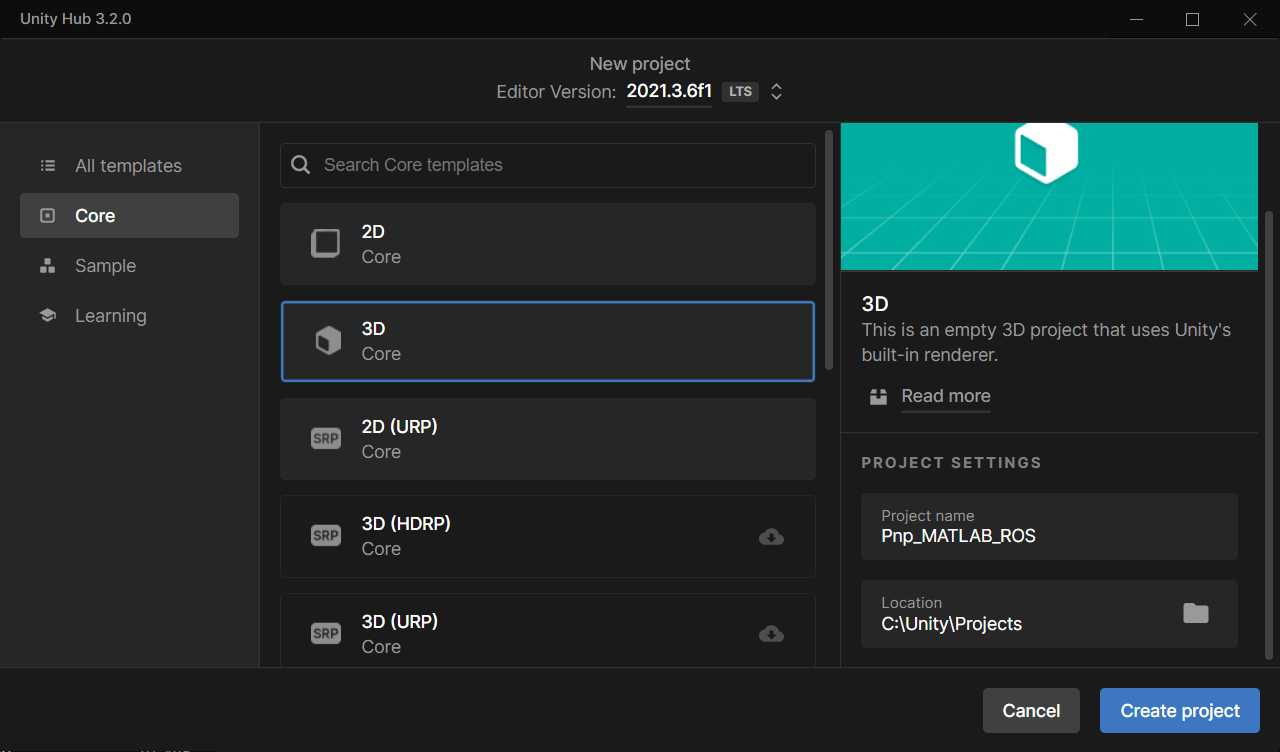
4. Unity Hub で [Create project] を選択します。Unity Editor が起動し、新規プロジェクトが開きます。
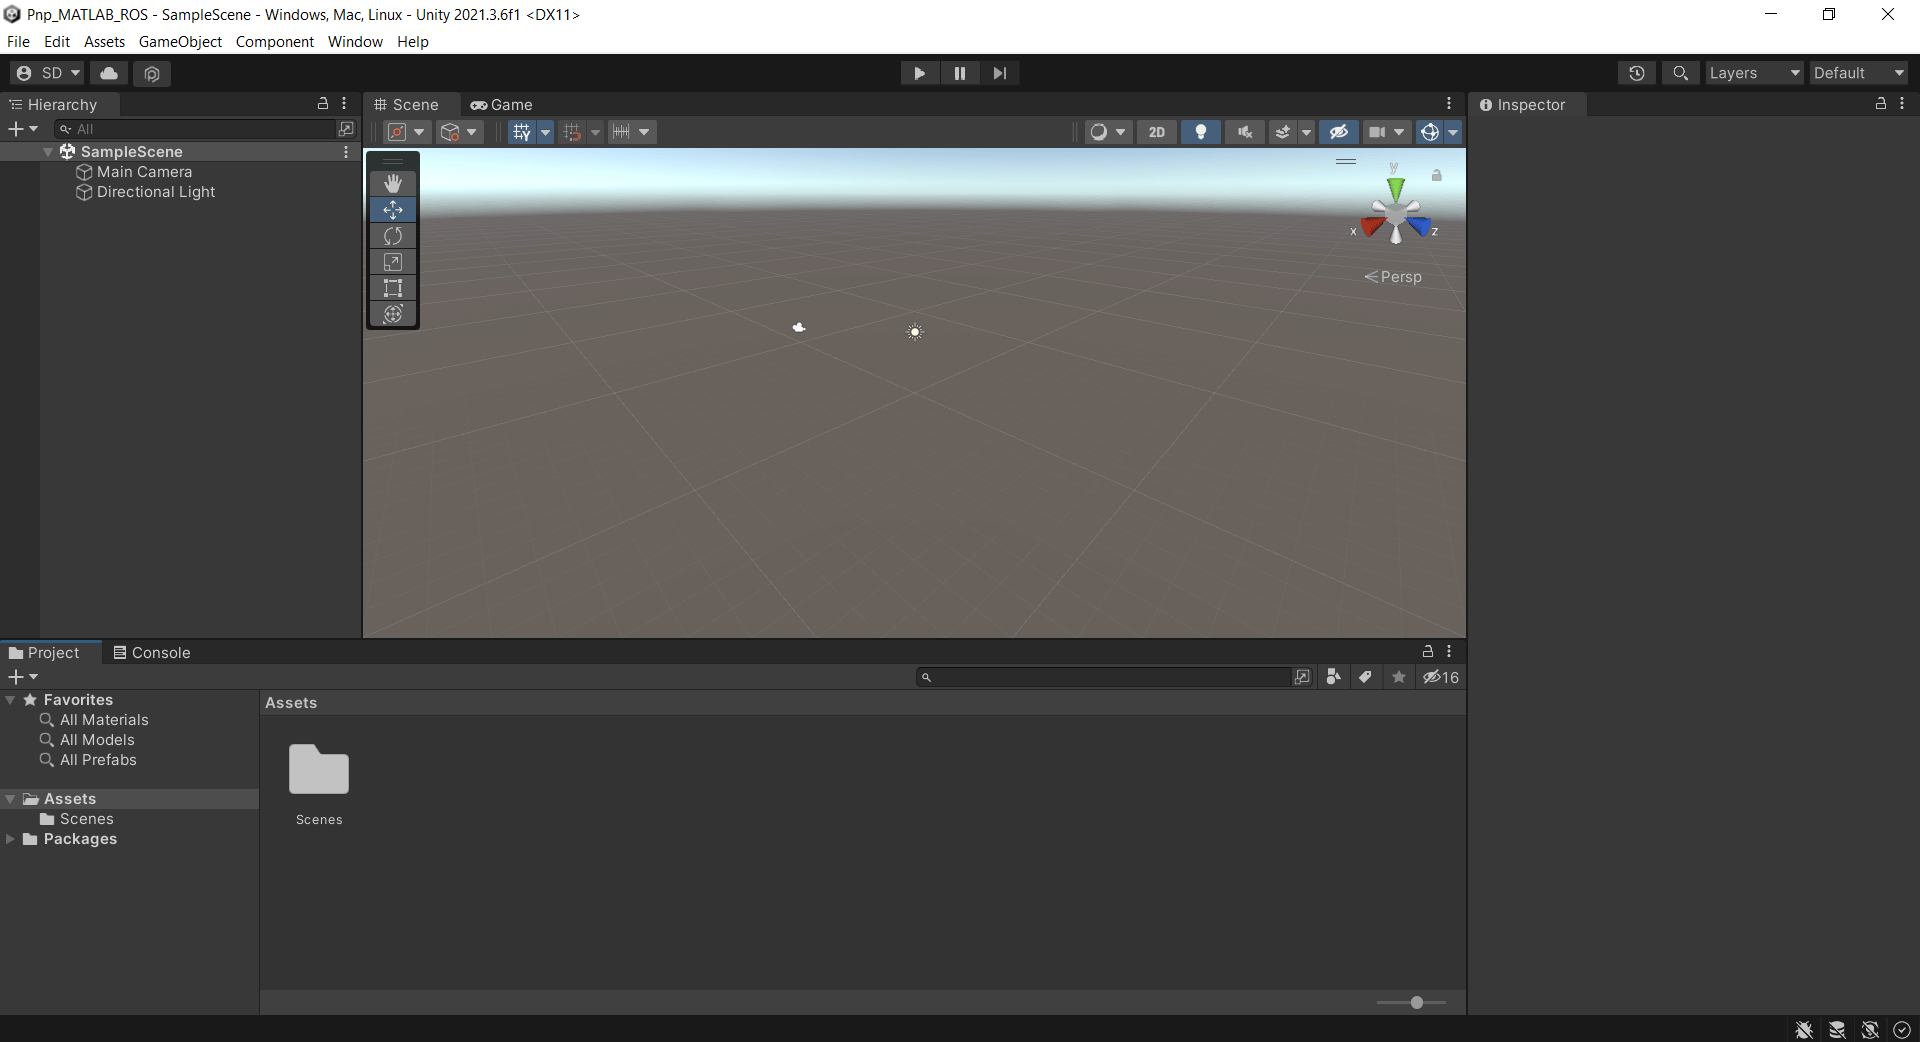
Unity のパッケージのインストール
Unity のパッケージ マネージャーを使用して、次のパッケージをインストールします。
URDF Importer — URDF ファイルからロボット モデルをインポートするために、URDF Importer GitHub リポジトリからこのパッケージを ZIP ファイルとしてダウンロードします。
ROS TCP Connector — Unity を ROS サーバーに接続するために、ROS TCP Connector GitHub リポジトリからこのパッケージを ZIP ファイルとしてダウンロードします。
以下の手順に従ってパッケージをインストールします。
パッケージが含まれている ZIP ファイルを解凍します。
Unity Editor のメニューから [Window]、[Package Manager] を選択し、[Package Manager] ウィンドウを開きます。
[Package Manager] ウィンドウで、[+] 記号をクリックして [Add package from disk] を選択します。
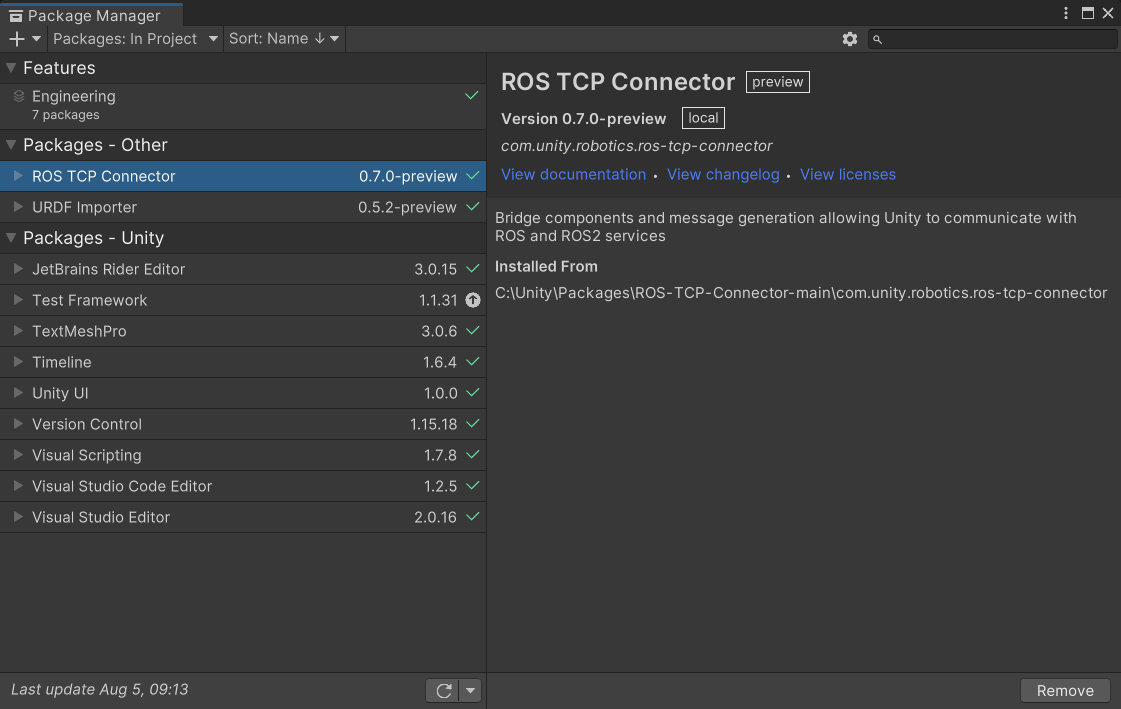
2 つのパッケージの package.json ファイルを参照して開きます。スクリーンショットは、各パッケージの package.json ファイルの場所を示しています。
Unity 接続のための MATLAB の設定
MATLAB での ROS マスターの設定
MATLAB から ROS マスターを起動します。または、別の場所で実行されている ROS マスターに Unity と MATLAB を接続することもできます。
既存の ROS マスターをすべて終了します。
rosshutdown
ROS マスターを作成します。
rosinit
MATLAB での TCP エンドポイント ノードの実行
ROS TCP エンドポイント ノードは、メッセージを送受信するための Unity と ROS の間の通信を円滑にすることができます。
MATLAB で ROS TCP エンドポイント ノードを起動します。Windows® マシン、Linux® マシン、または Mac マシンを使用できます。
helperConnectROSToUnity;
Unity ROS 接続
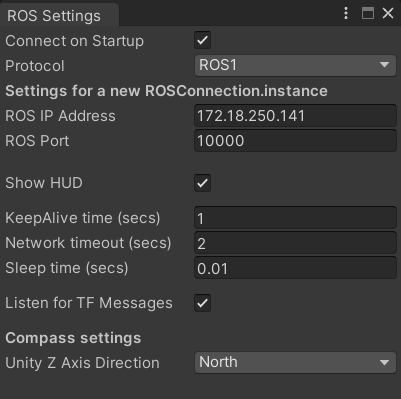
Unity のメニュー バーから [Robotics]、[ROS Settings] を選択してツールを開き、MATLAB セッションで ROS マスターを実行しているマシンの IP アドレスを指定します。ROS 接続の設定に関する詳細については、The Unity Side を参照してください。
Unity の設定の検証
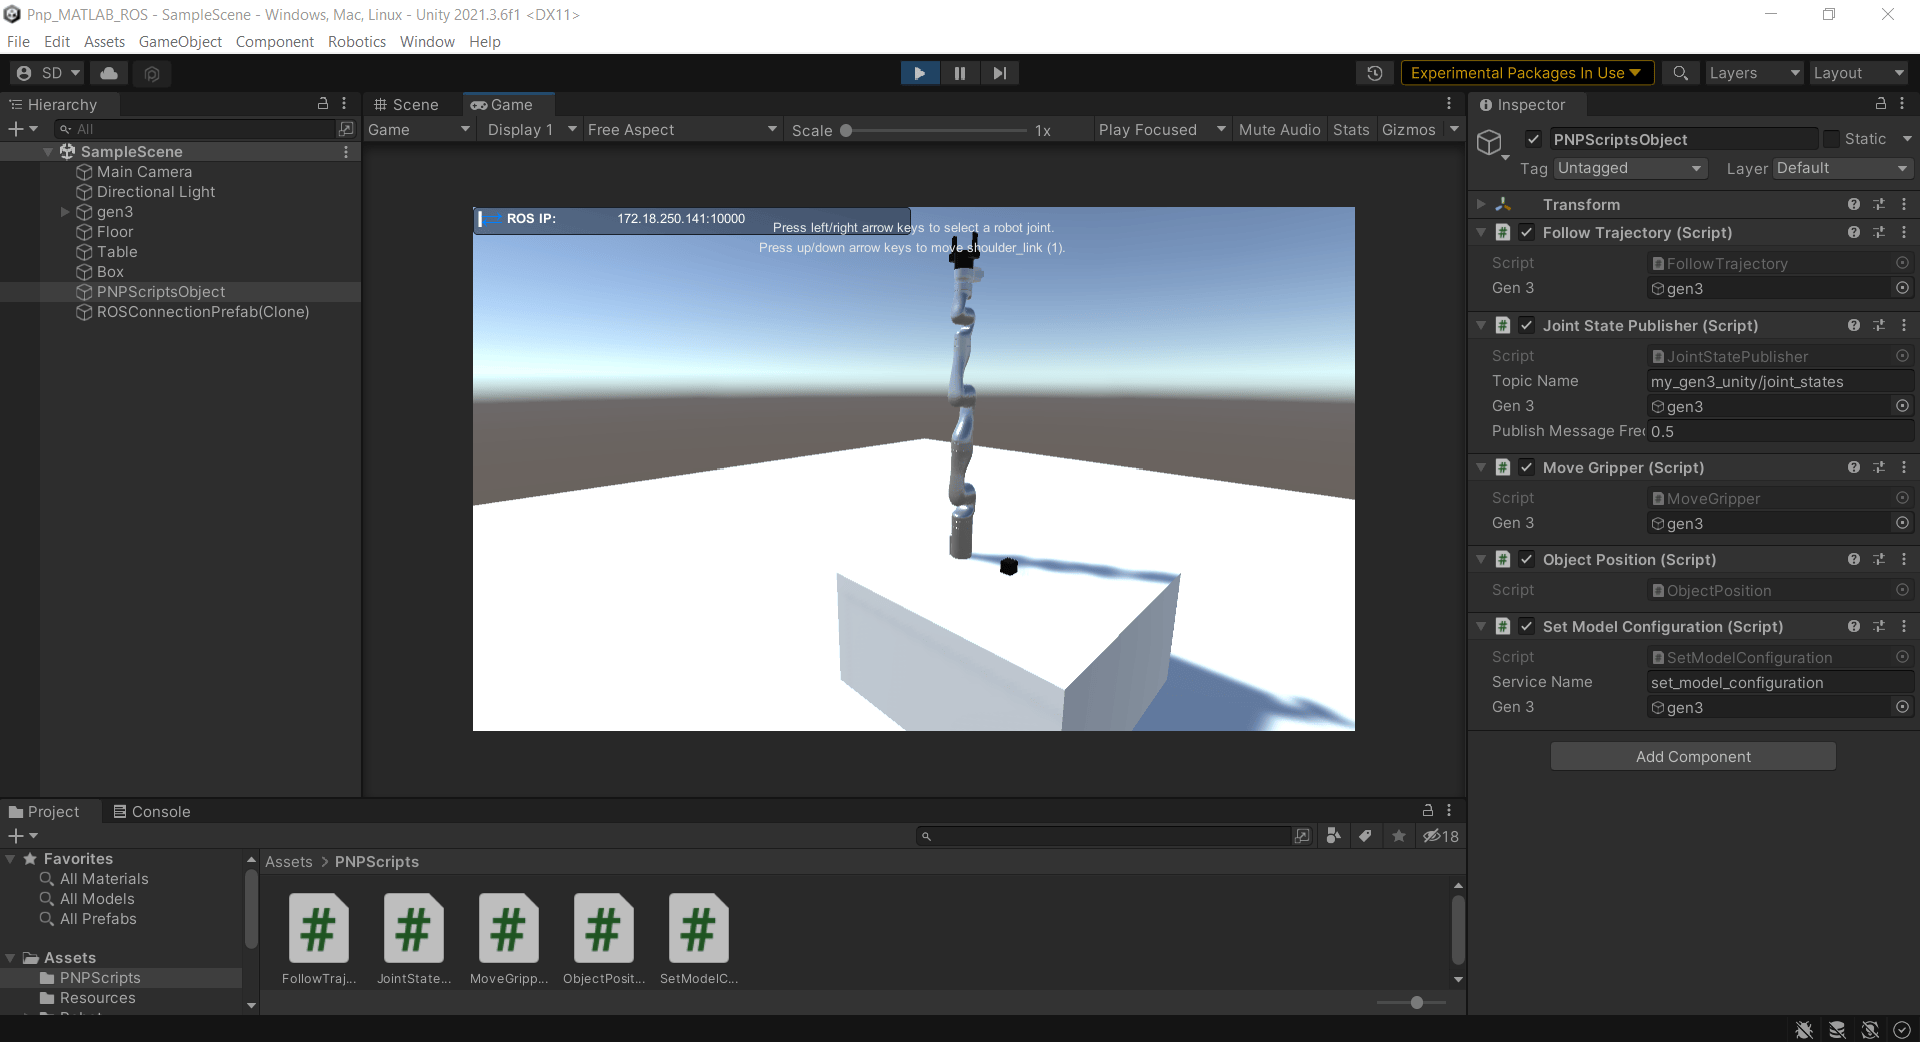
Unity の再生ボタンをクリックして、シーンをシミュレーションします。コンソールには、設定における重大なエラーが表示されます。例に進む前にエラーに対処してください。以下のイメージは、ロボット アプリケーションにおけるロボット マニピュレーターのシミュレーションの例です。
Unity のシーンが実行されていること、および MATLAB への接続が機能していることを確認してください。Unity のシーンが再生されている間、[Game] ペインにオーバーレイが表示されます。ROS IP の横にある青と緑の矢印は、Unity と ROS マスターの間に接続があることを示しています。
MATLAB での Unity の設定のチェック
answer = questdlg("Click the Play button in Unity. Select Yes once the connection is established.", ...
                  "Run Unity Scene","Yes","Yes");
switch answer
    case "Yes"
        % Continue
end
MATLAB で接続ステータスが機能していることをチェックするには、Unity からパブリッシュされた ROS トピックを MATLAB が受信しているかどうかを検証します。
rostopic list参考
rosinit | rosshutdown | rostopic

