フィルター処理、変換、幾何演算
R2026bPoint Cloud Toolbox™ の関数を使用して、生の点群データを解析しやすい形式に変換します。ダウンサンプリングやノイズ除去などのフィルター処理アルゴリズムを適用したり、点群データを表面メッシュや数値標高モデル (DEM) に変換したり、点群データに平面や直方体などの幾何学的モデルを当てはめたりできます。
点群データの可視化、処理、解析は、点群アナライザー アプリを使用して対話的に行うこともできます。詳細については、Get Started with Point Cloud Analyzerを参照してください。
アプリ
| 点群アナライザー | View, edit, and analyze point cloud data |
関数
トピック
- LiDAR の概要
LiDAR の概念および用途のおおまかな概要。
- Coordinate Systems in Point Cloud Toolbox
Overview of coordinate systems in Point Cloud Toolbox.
- オーガナイズド点群とアンオーガナイズド点群とは
アンオーガナイズド点群およびオーガナイズド点群の定義と前者を後者に変換する方法。
- Get Started with Point Cloud Analyzer
Interactively visualize and analyze point cloud data.
- Create Custom Preprocessing Algorithm with Point Cloud Analyzer
Create a custom algorithm to preprocess the input point cloud using the Point Cloud Analyzer app.
- 特徴を使用した 2 つの点群間の変換の推定
この例では、2 つの点群の間の剛体変換を推定する方法を示します。
- Estimate Stockpile Volume from Aerial Lidar Data
This example shows how to estimate the volume of a stockpile from aerial point cloud data.
- Colorize Aerial Point Cloud Using Aerial Image
Fuse the color from an aerial image onto aerial point cloud data using Coordinate Reference System (CRS) information. (R2025a 以降)
- Compare Point Clouds in Point Cloud Analyzer
Compare point clouds to detect changes using Point Cloud Analyzer app. (R2026b 以降)
注目の例
Visualize Point Clouds on Maps Using Coordinate Reference System from LAS/LAZ Files
Transform a point cloud between coordinate reference systems.
Export Point Cloud Segmentations to KML Files
Export segmented point cloud data to Keyhole Markup Language (KML) files and read and visualize the KML data using different tools.
球面投影の使用による点群のアンオーガナイズドからオーガナイズドへの変換
この例では、球面投影を使用してアンオーガナイズド点群をオーガナイズド形式に変換する方法を説明します。
Create, Process, and Export Digital Surface Model from Lidar Data
Process aerial lidar data received from an airborne lidar system into a GeoTIFF file. Import a LAZ file containing aerial lidar data, create a digital surface model (DSM) from the data, reference the DSM to projected coordinates, crop the DSM to an area of interest, and export the cropped DSM to a GeoTIFF file.
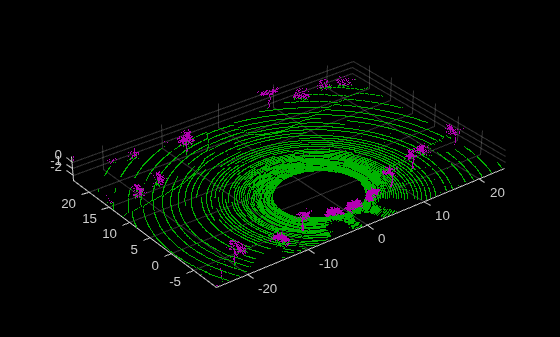
Extract On-Road and Off-Road Points from Point Cloud
Extract on-road and off-road points from point cloud data.
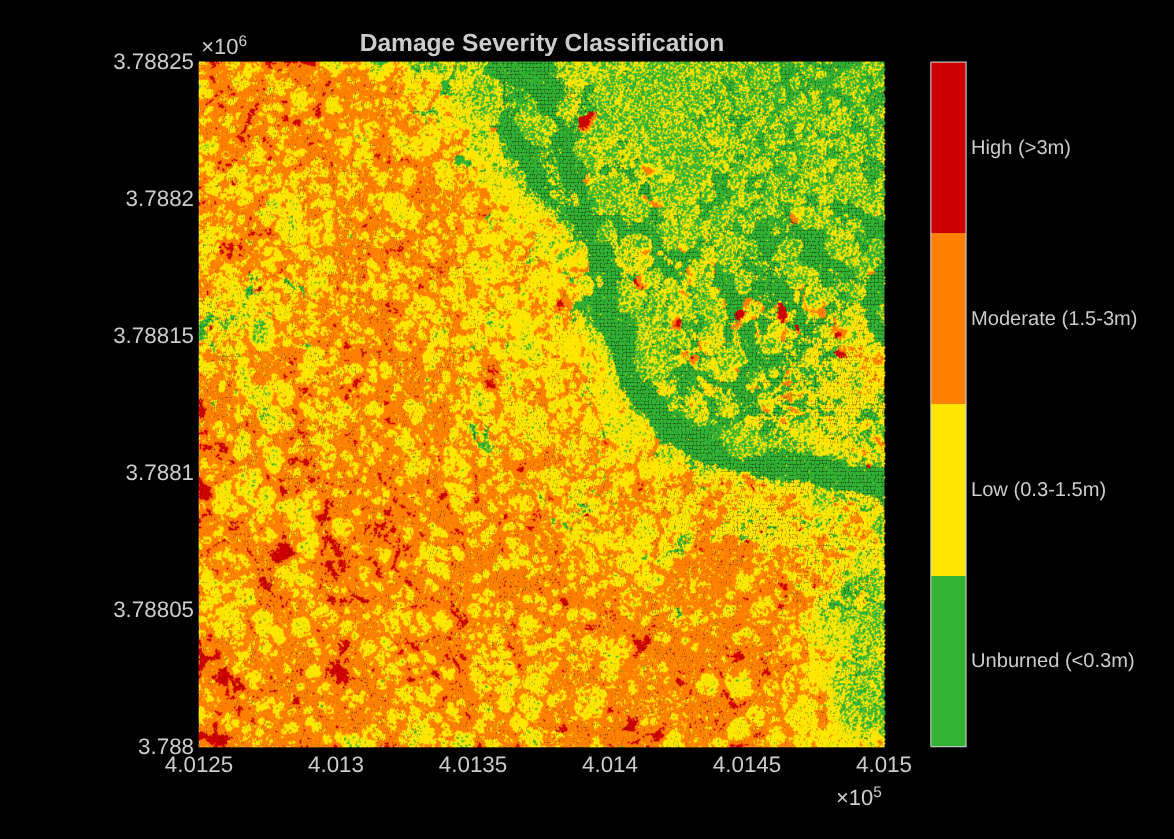
Estimate Forest Fire Canopy Damage from Aerial Lidar Point Clouds
Assess forest canopy damage after wildfire by comparing pre-fire and post-fire aerial lidar point clouds.
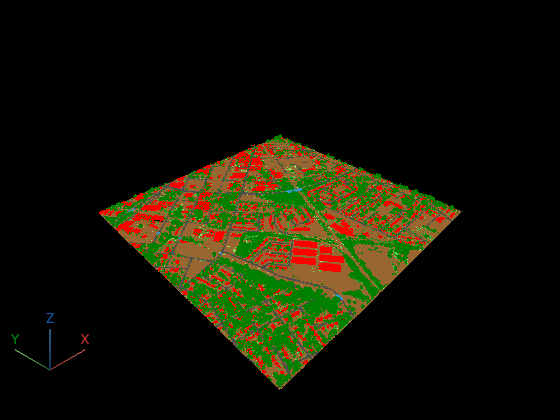
Visualize LAS Classification Labels
Read classification attributes from a LAS file and color the point cloud by class in pcviewer. Point cloud data from collection methods like aerial surveys often includes per-point classification labels (ground, vegetation, buildings) following the ASPRS standard.

