Point Cloud Toolbox 入門
R2026bPoint Cloud Toolbox™ は、点群処理システムを設計し、解析するためのアルゴリズムとアプリを提供します。このツールボックスには、点群のレジストレーション、フィルター処理、幾何学的変換、クラスタリング、セグメンテーションを行うための関数が用意されています。LiDAR、RGB-D カメラ、ステレオ カメラ、mmWave レーダーなどのセンサー、および visual SLAM、フォトグラメトリ、structure-from-motion などのワークフローから得られた点群データの処理をサポートしています。
標準形式からデータを読み取ることも、LiDAR センサーから直接ストリーミングすることもできます。可視化ツールは、大規模な点群の解析、測定、対話的な編集をサポートします。
アプリを使用すると、LiDAR カメラのキャリブレーション、マルチセンサーのラベル付け、およびレジストレーションを行うことができます。深層学習手法を適用して、点群を検出、セグメンテーション、分類できます。さらに、展開に向けて C/C++ コード (MATLAB® Coder™ を使用) および CUDA® コード (GPU Coder™ を使用) を生成することもできます。
チュートリアル
- LiDAR 点群データの読み取り、処理、書き込み
この例では、点群をワークスペースに読み取り、目的の点集合を選択して、選択された点を点群ファイルの形式に書き込む方法を示します。
- LiDAR データからの地面の点と地面以外の点の抽出
関数
velodyneFileReaderを使用して、PCAP ファイルから LiDAR データを読み取ります。 - 点群の対応する特徴の照合と可視化
この例では、点群の間の対応する特徴を関数
pcmatchfeaturesを使用して照合し、それらを関数pcshowMatchedFeaturesを使用して可視化する方法を示します。 - 特徴を使用した 2 つの点群間の変換の推定
この例では、2 つの点群の間の剛体変換を推定する方法を示します。
点群処理について
- LiDAR の概要
LiDAR の概念および用途のおおまかな概要。
- LiDAR カメラ キャリブレーションとは
LiDAR とカメラのデータを融合する。
- Implement Point Cloud SLAM in MATLAB
Understand point cloud registration and mapping workflow.
- Deep Learning with Point Clouds
Learn point cloud processing using deep learning.
注目の例
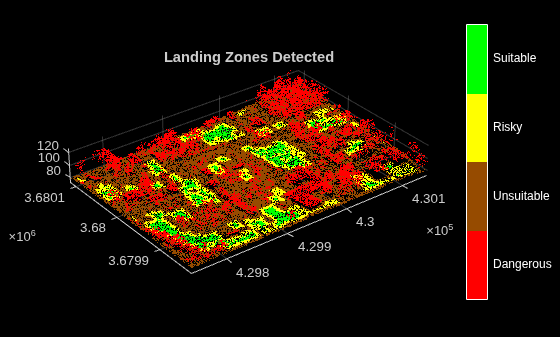
Determine Safe Landing Area for Aerial Vehicles
Demonstrates how to determine a safe landing area for aerial vehicles, such as helicopters and UAVs, by using aerial lidar data.
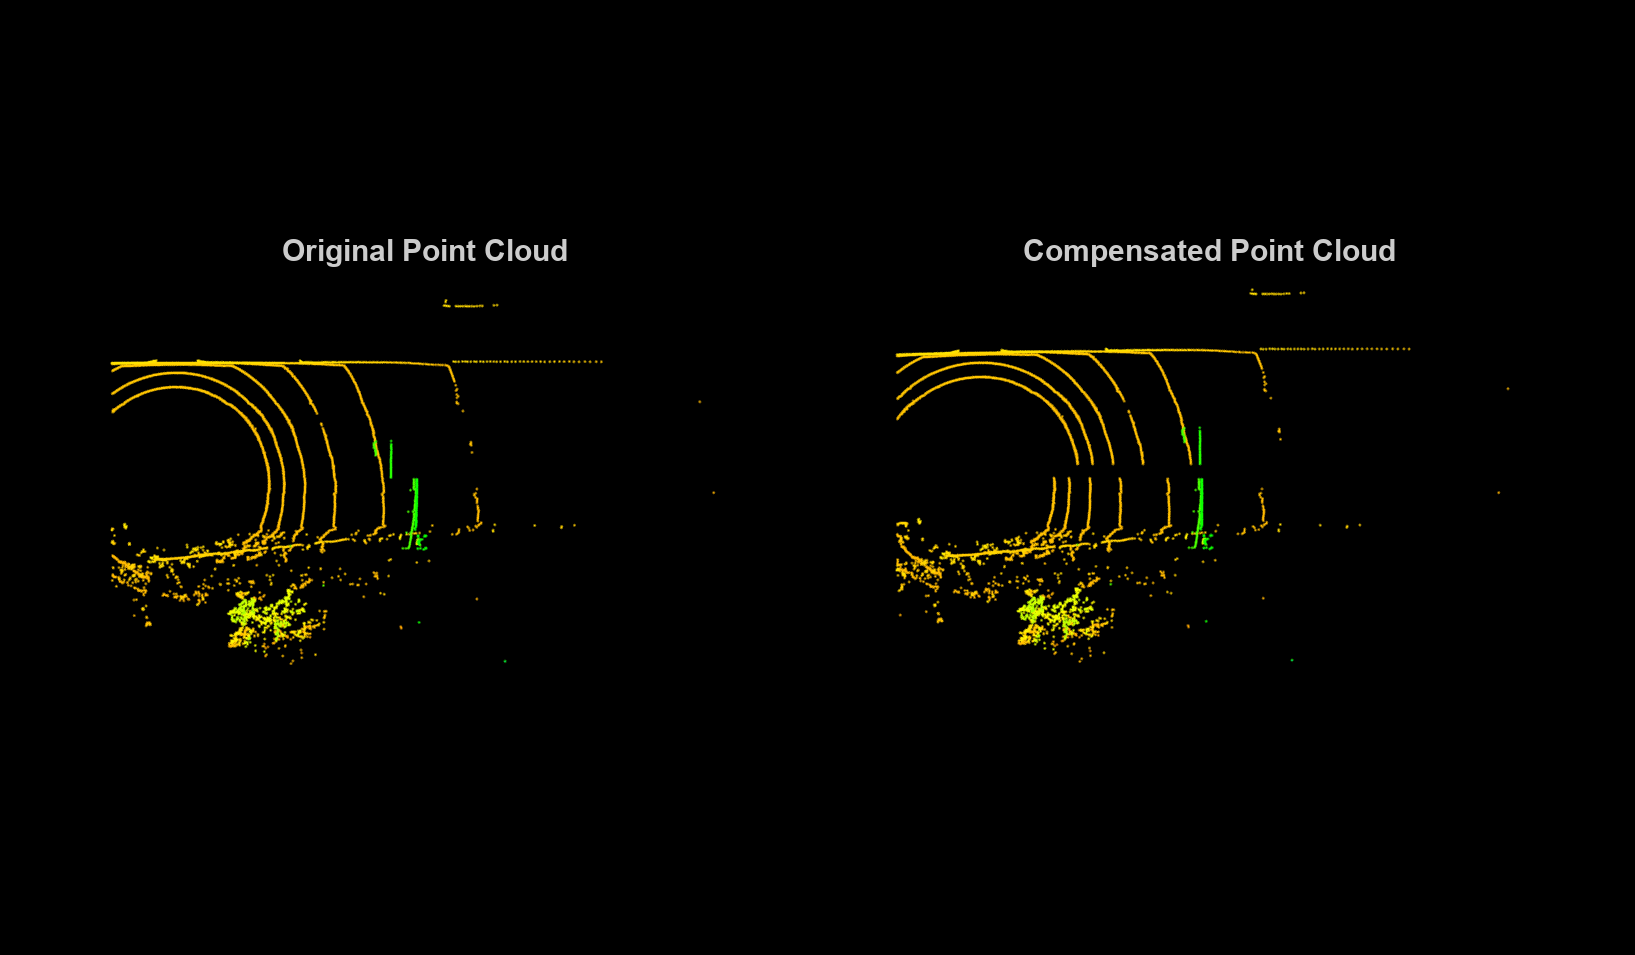
Motion Compensation in 3-D Lidar Point Clouds Using Sensor Fusion
Compensate point cloud distortion due to ego vehicle motion by fusing data from Global Positioning System (GPS) and inertial measurement unit (IMU) sensors. The goal of this example is to compensate the distortion in the point cloud data and recreate the surroundings accurately.
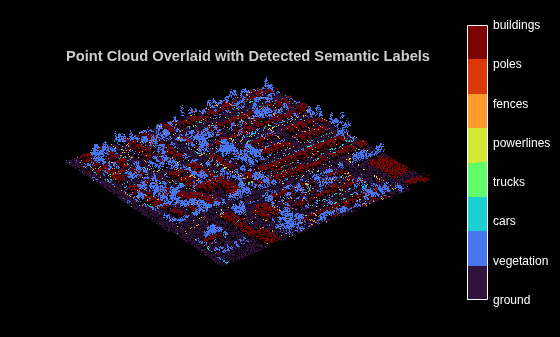
RandLANet 深層学習を使用した航空 LiDAR のセマンティック セグメンテーション
この例では、航空 LiDAR データのセマンティック セグメンテーションを実行するために RandLANet 深層学習ネットワークに学習させる方法を示します。
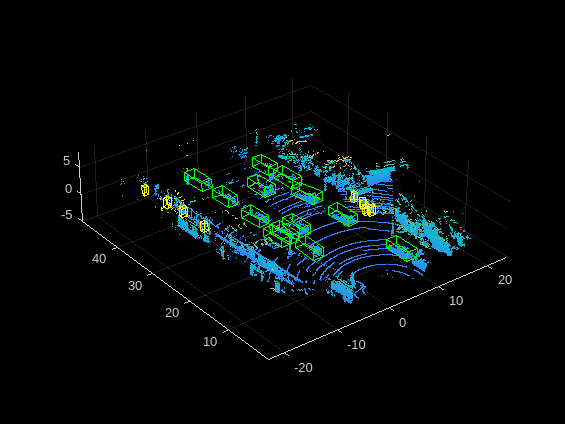
Complex-YOLO v4 ネットワークを使用した LiDAR オブジェクト検出
この例では、You Only Look Once version 4 (YOLO v4) 深層学習ネットワークを使用して、点群内のオブジェクトを検出する方法を説明します。この例では、次のことを行います。
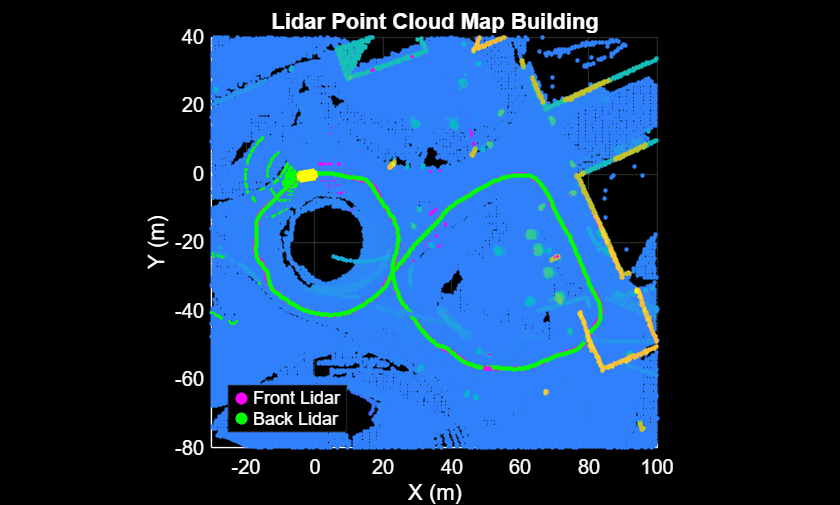
Multi-Lidar Calibration
Calibrate multiple 3-D lidar sensors mounted on a vehicle to estimate a relative transformation between them. Traditional methods, such as marker-based registration, are difficult when the lidar sensors have a negligible overlap between their fields of view (FOVs). The calibration also becomes more difficult as the number of lidar sensors increases. This example demonstrates the use of the trajectories of individual lidar sensors to estimate the transformation between them. This method of calibration is also known as hand-eye calibration.
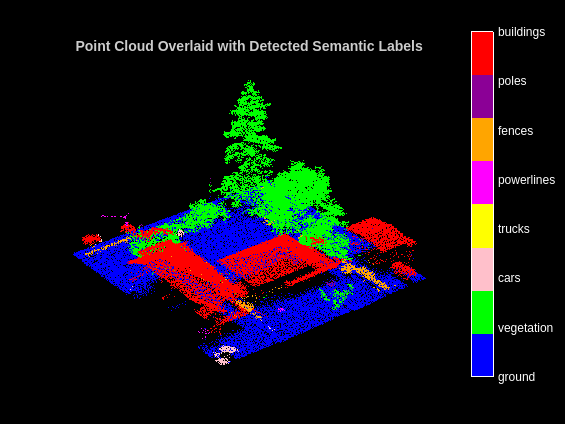
PointNet++ 深層学習を使用した航空 LiDAR のセマンティック セグメンテーション
この例では、航空 LiDAR データのセマンティック セグメンテーションを実行するために PointNet++ 深層学習ネットワークに学習させる方法を示します。
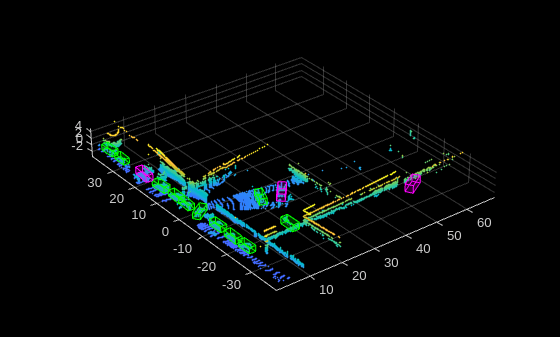
PointPillars 深層学習を使用した LiDAR の 3 次元オブジェクト検出
点群でのオブジェクト検出用に PointPillars ネットワークに学習させる。
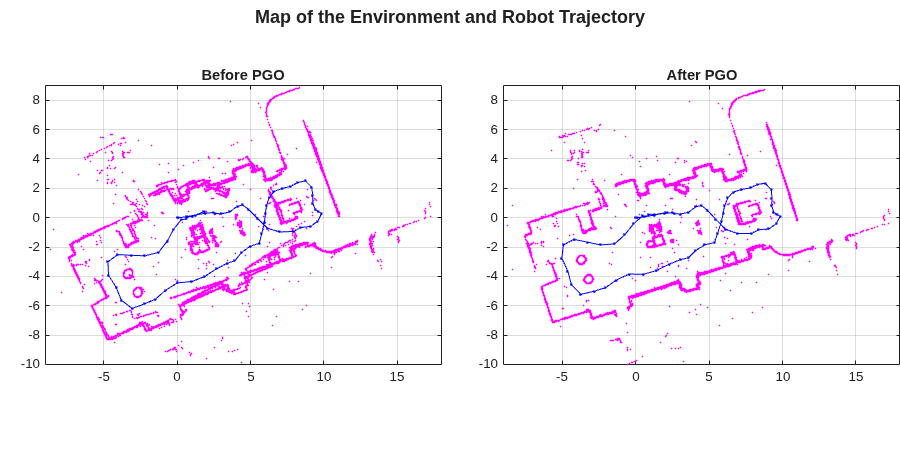
SLAM を使用した 2 次元 LiDAR スキャンからのマップの作成
この例では、スキャン処理と姿勢グラフの最適化 (PGO) を使用して、一連の 2 次元 LiDAR スキャンに SLAM アルゴリズムを実装する方法を示します。この例の目標は、ロボットの軌跡を推定し、環境のマップを作成することです。
ビデオ
MATLAB による LiDAR カメラ キャリブレーション
LiDAR からのデータとシステムのカメラからのデータを組み合わせる基本的な手順、LiDAR カメラ キャリブレーション機能の紹介。
深層学習を使用した LiDAR 点群でのオブジェクト検出
LiDAR 点群での 3 次元オブジェクト検出に PointPillars の深層学習ネットワークを使用する方法を学習する。
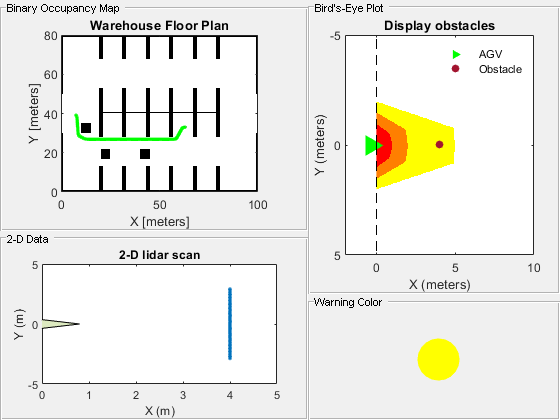
MATLAB を使用した 2 次元 LiDAR による衝突警告システムの構築
シミュレートされた倉庫施設内での 2 次元 LiDAR スキャンに基づいて衝突警告を発行できるシステムを構築する。

