pcfitcuboid
R2026b3 次元点群に直方体を当てはめ
説明
例
点群データをワークスペースに読み込みます。
ptCloud = load("drivingLidarPoints.mat").ptCloud;直方体の当てはめを行う関心領域を選択します。
roi = [-10 10 -6 8 -2 2];
idx = findPointsInROI(ptCloud,roi);
ptCloudROI = select(ptCloud,idx);
トリミングされた点群を可視化します。
figure
pcshow(ptCloudROI)
title("Cropped Point Cloud")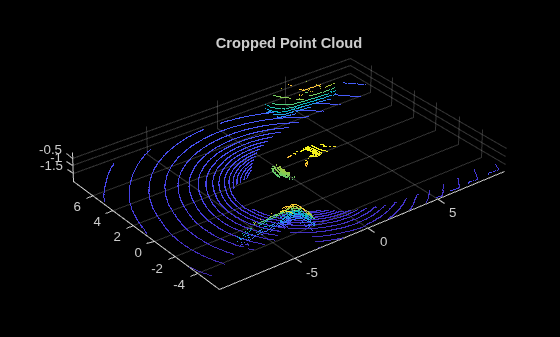
地面をセグメント化します。
maxDistance = 0.5;
[~,idxGround,idxNoGround] = pcfitplane(ptCloudROI,maxDistance);
groundPtCloud = select(ptCloudROI,idxGround);
ptCloudNoGround = select(ptCloudROI,idxNoGround);
セグメント化された地面を可視化します。
figure
pcshowpair(groundPtCloud,ptCloudNoGround)
legend("Ground Point Cloud","Non-Ground Point Cloud")
title("Segmented Ground Plane")
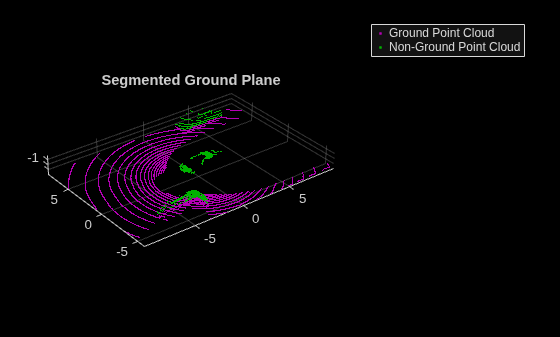
地面以外の点群をクラスターにセグメント化します。
minDistance = 1;
[labels,numClusters] = pcsegdist(ptCloudNoGround,minDistance);
点群と各クラスターを異なる色で可視化します。
figure
pcshow(ptCloudROI)
hold on
pcshow(ptCloudNoGround.Location,labels)
直方体を各クラスターに当てはめ、各クラスターとそれに当てはめた各直方体を可視化します。
for i = 1:numClusters
    idx = find(labels == i);
    model = pcfitcuboid(ptCloudNoGround,idx);
    plot(model)
end
title("Clustered Point Cloud with Fitted Cuboids")
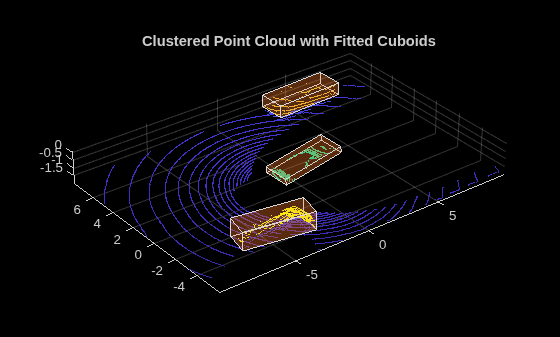
入力引数
出力引数
アルゴリズム
このアルゴリズムは、入力点群内の点の凸包を使用して有向境界直方体を計算します。このアルゴリズムは次のステップを実行します。
3 次元の点の凸包を計算します。
凸包の各面について、1 つの面が凸包の面と同一平面上にある直方体の候補を計算します。
体積が最も小さい直方体の候補を選択します。
凸包に含まれる面の数が少ない場合、体積が真に最も小さい直方体の向きが、凸包のどの面にも沿わない可能性があります。このアルゴリズムは凸包の面から導出される向きのみを考慮するため、準最適な境界直方体を返すことがあります。たとえば、同一平面上にない 4 つの点によって面が 4 つしかない四面体の凸包が形成され、最適な直方体の向きが、それらのどの面にも沿わない可能性があります。

