このページの内容は最新ではありません。最新版の英語を参照するには、ここをクリックします。
パスの計画と追従
R2026aパス プランニングとパス追従
mobileRobotPRM を使用して特定の環境でロボットのパスを計画し、Simulink® のcontrollerPurePursuit オブジェクトと Pure Pursuit ブロックを使用し、単純追跡コントローラーを調整して一連のウェイポイントに追従させます。
関数
ブロック
 | Pure Pursuit | 線形と曲率の制御コマンド |
トピック
パス プランニング
- Probabilistic Roadmap (PRM)
PRM アルゴリズムと特定の調整パラメーターの動作。 - Simulink での差動駆動型ロボットのパスの計画
Simulink で確率的ロードマップ計画アルゴリズムを使用して、与えられたマップ上の 2 点の位置間で障害物のないパスを実行する。
パス追従と制御
- 単純追跡コントローラー
単純追跡コントローラーの機能とアルゴリズムの詳細。 - 差動駆動型ロボットのパス追従
単純追跡パス追従コントローラーを使用して、あらかじめ決められたパスに沿ってシミュレートされたロボットを駆動する。 - Simulink を使用した Gazebo による差動駆動型ロボットの制御
Simulink を使用して Gazebo コシミュレーションで Pioneer 差動駆動型ロボットを制御する。
注目の例

複雑度の異なる環境でのパス計画
Probabilistic Roadmap パス プランナーを使用して、与えられたマップ上の 2 つの位置間で障害物のないパスを計算する。
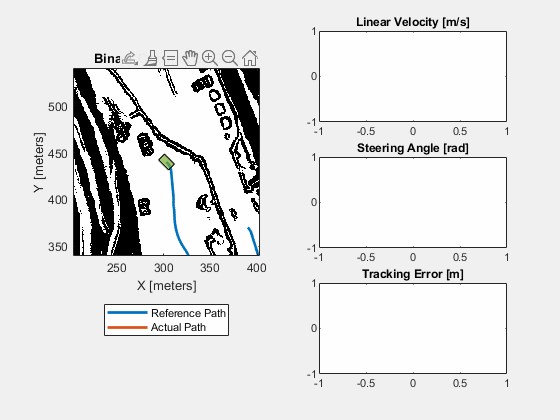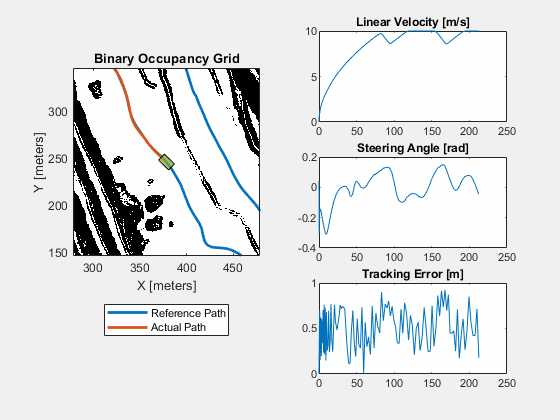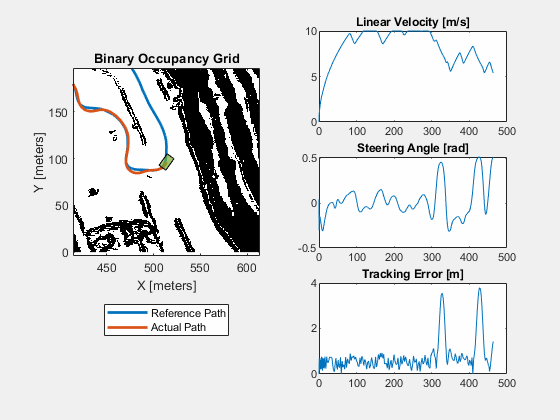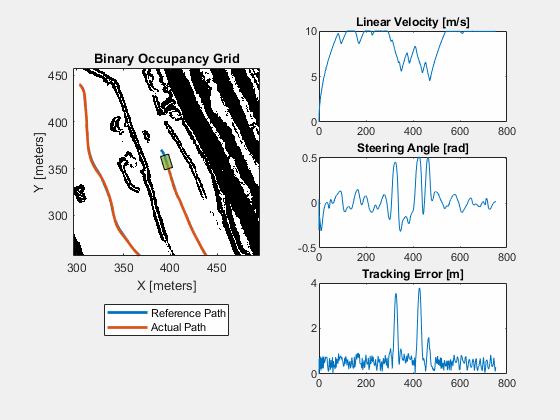
Simulate Path Following on Speedgoat Real-Time Target Machine
Perform real-time simulation of path following on Speedgoat real-time target machine.

