ROS 2 接続のトラブルシューティング
R2026b信頼性の高い ROS 2 通信を実現するには、ネットワーク層、ミドルウェア実装、オペレーティングシステムのセキュリティにわたって正確な整合をとる必要があります。MATLAB® が外部の ROS 2 ノードを検出できない場合や、メッセージが宛先に到達しない場合の接続障害を診断および修正するには、このカテゴリのトピックを使用してください。
次の表は、トピックとそのトピックで取り扱う問題をまとめています。
| トラブルシューティングのトピック | 問題 |
|---|---|
| Troubleshoot ROS 2 Discovery Issues in Virtual Environments | ネットワーク アダプターの互換性のないモード、古いプロセス、または ROS ディストリビューション、ドメイン ID、またはミドルウェア設定の不一致が原因で MATLAB が外部の ROS 2 ノードを検出できない。 |
| Troubleshoot ROS 2 Cross-Subnet Discovery Issues Using DDS Profiles | DDS マルチキャストが既定ではサブネット境界を越えないため、異なるサブネット上の ROS 2 ノードが互いを検出できない。 |
| Troubleshoot ROS 2 Firewall, QoS, and Network Compatibility Issues | Windows ファイアウォールが DDS マルチキャストのトラフィックをブロックする、または QoS ポリシーやメッセージ定義の不一致により、サイレント通信障害が発生する。 |
トピック
- Install and Set Up Docker for ROS, ROS 2, and Gazebo
Installation guide and setup instructions for Docker for ROS, ROS 2, and Gazebo.
注目の例
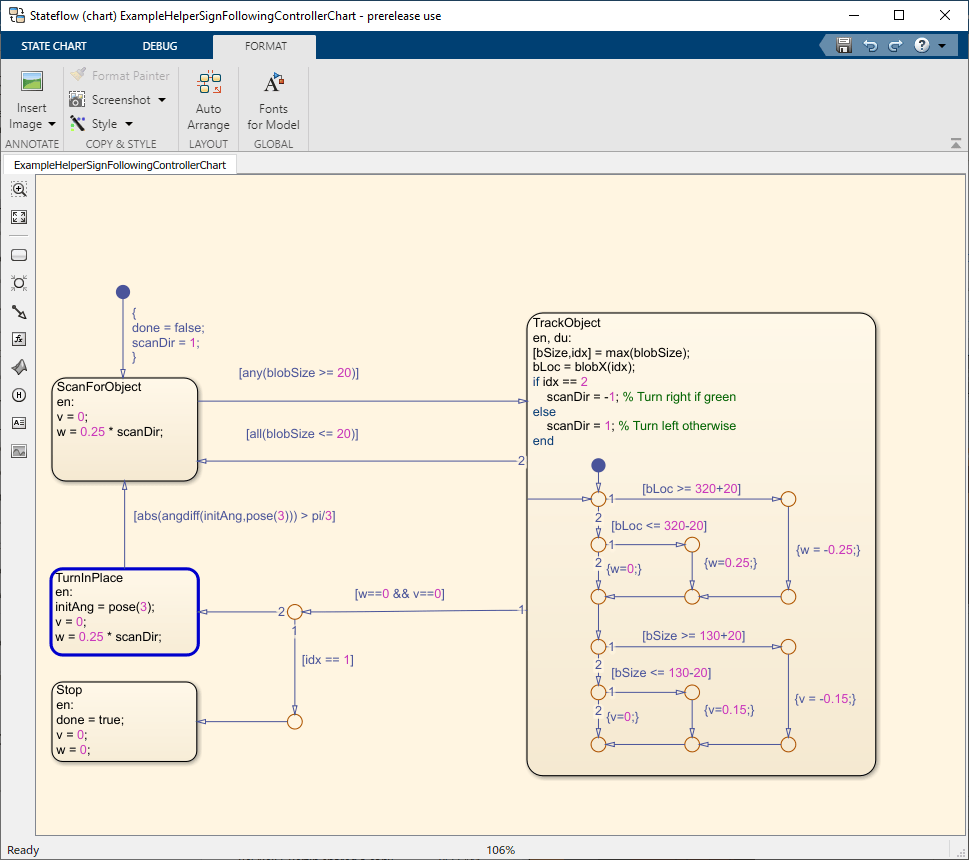
Sign-Following Robot with ROS 2 in MATLAB
Control a simulated robot running on a separate ROS-based simulator over ROS 2 network in MATLAB and generate a ROS 2 node for the control algorithm to deploy it to a remote device.
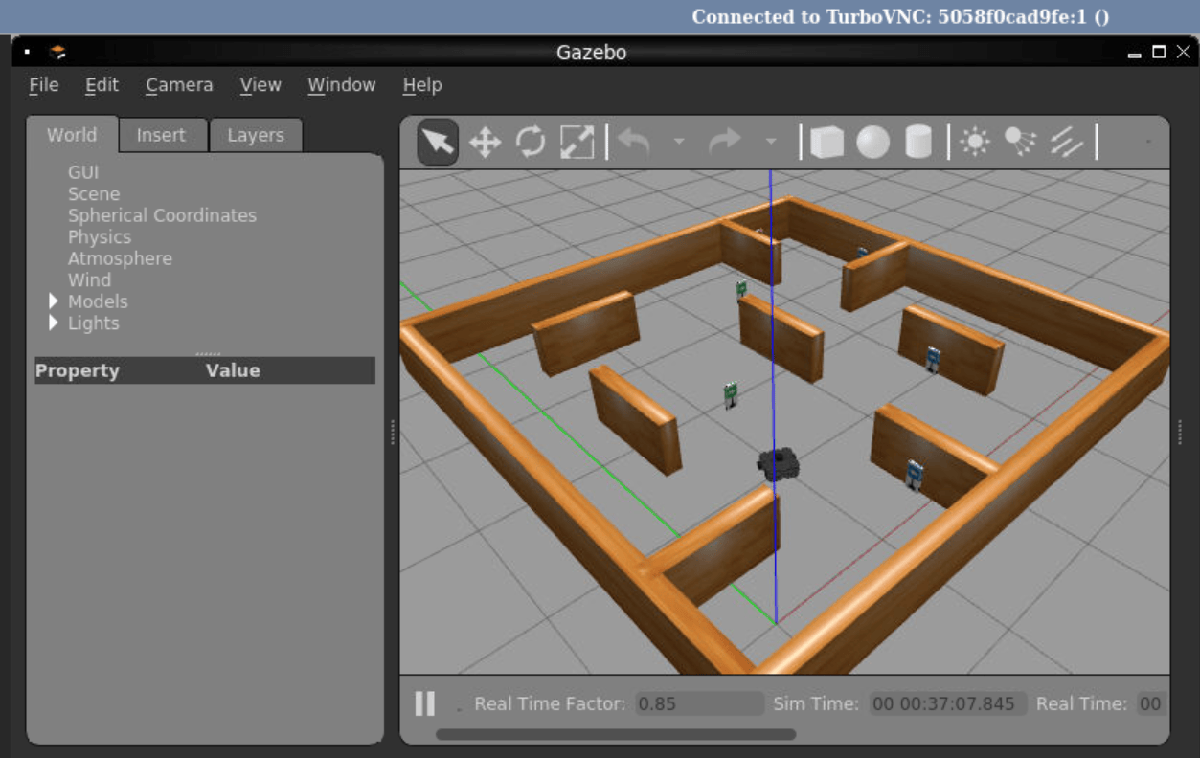
Sign-Following Robot with ROS in Simulink
Use Simulink® to control a simulated robot running on a separate ROS-based simulator.
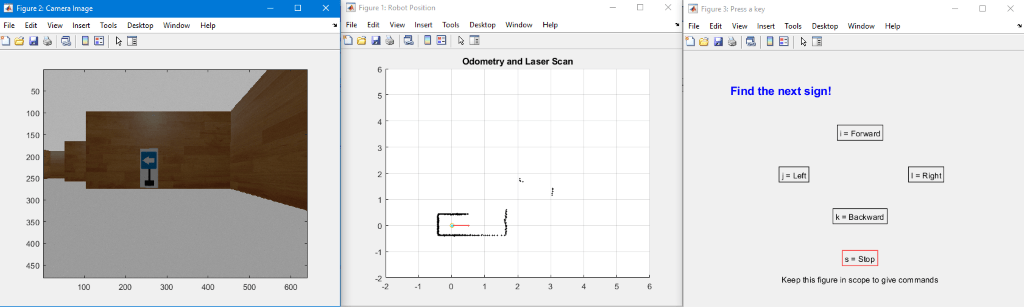
Manage Quality of Service Policies in ROS 2 Application with TurtleBot
Demonstrates the best practices in managing Quality of Service (QoS) policies for an application using ROS 2.
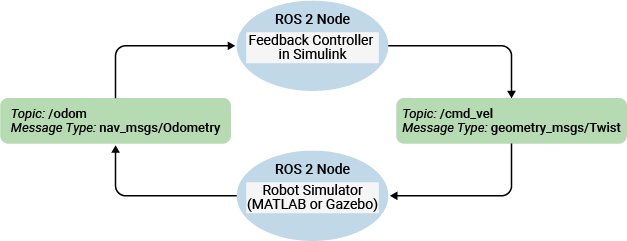
Feedback Control of a ROS-Enabled Robot over ROS 2
Use Simulink to control a simulated robot running in a Gazebo robot simulator over ROS 2 network.

