このページの内容は最新ではありません。最新版の英語を参照するには、ここをクリックします。
可視化と解析
R2026atheaterPlot を使用して、グラウンド トゥルース、カバレッジ、検出、およびトラックをプロットします。trackErrorMetrics を使用してトラックの誤差メトリクスを取得します。trackAssignmentMetrics、trackOSPAMetric、および trackGOSPAMetric を使用して、マルチオブジェクト トラッキング システムのパフォーマンスを解析および比較します。
関数
ブロック
 | Generalized Optimal Subpattern Assignment Metric | Calculate Generalized Optimal Subpattern Assignment Metric |
 | Optimal Subpattern Assignment Metric | Calculate Optimal Subpattern Assignment Metric |
トピック
- Configure Time Scope MATLAB Object
Customize
timescopeproperties and use measurement tools.
注目の例
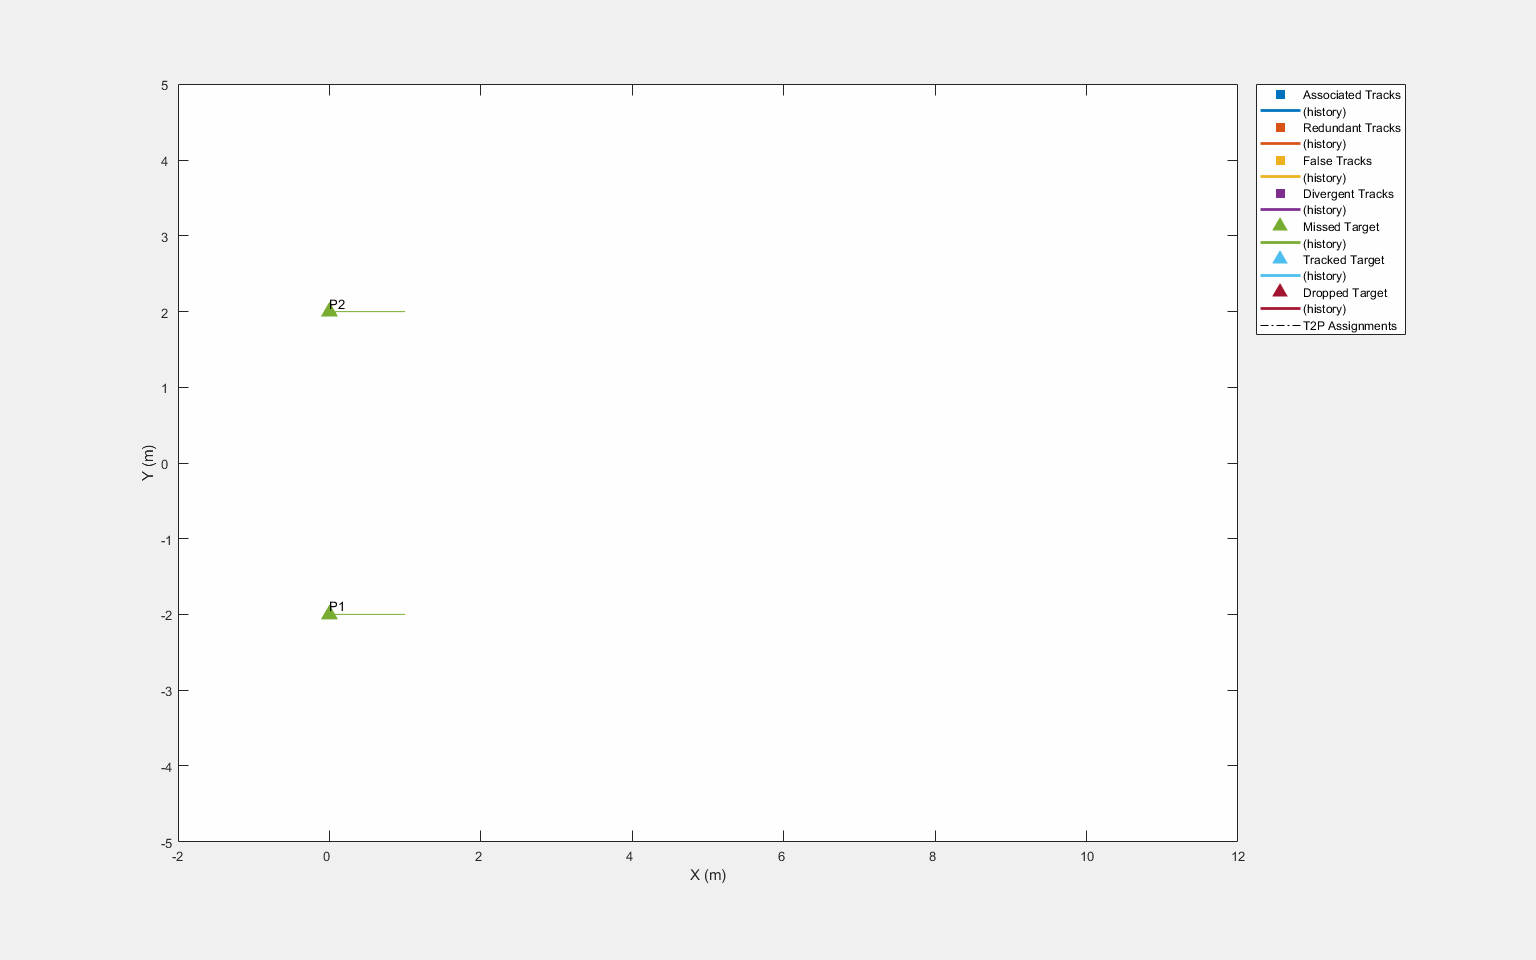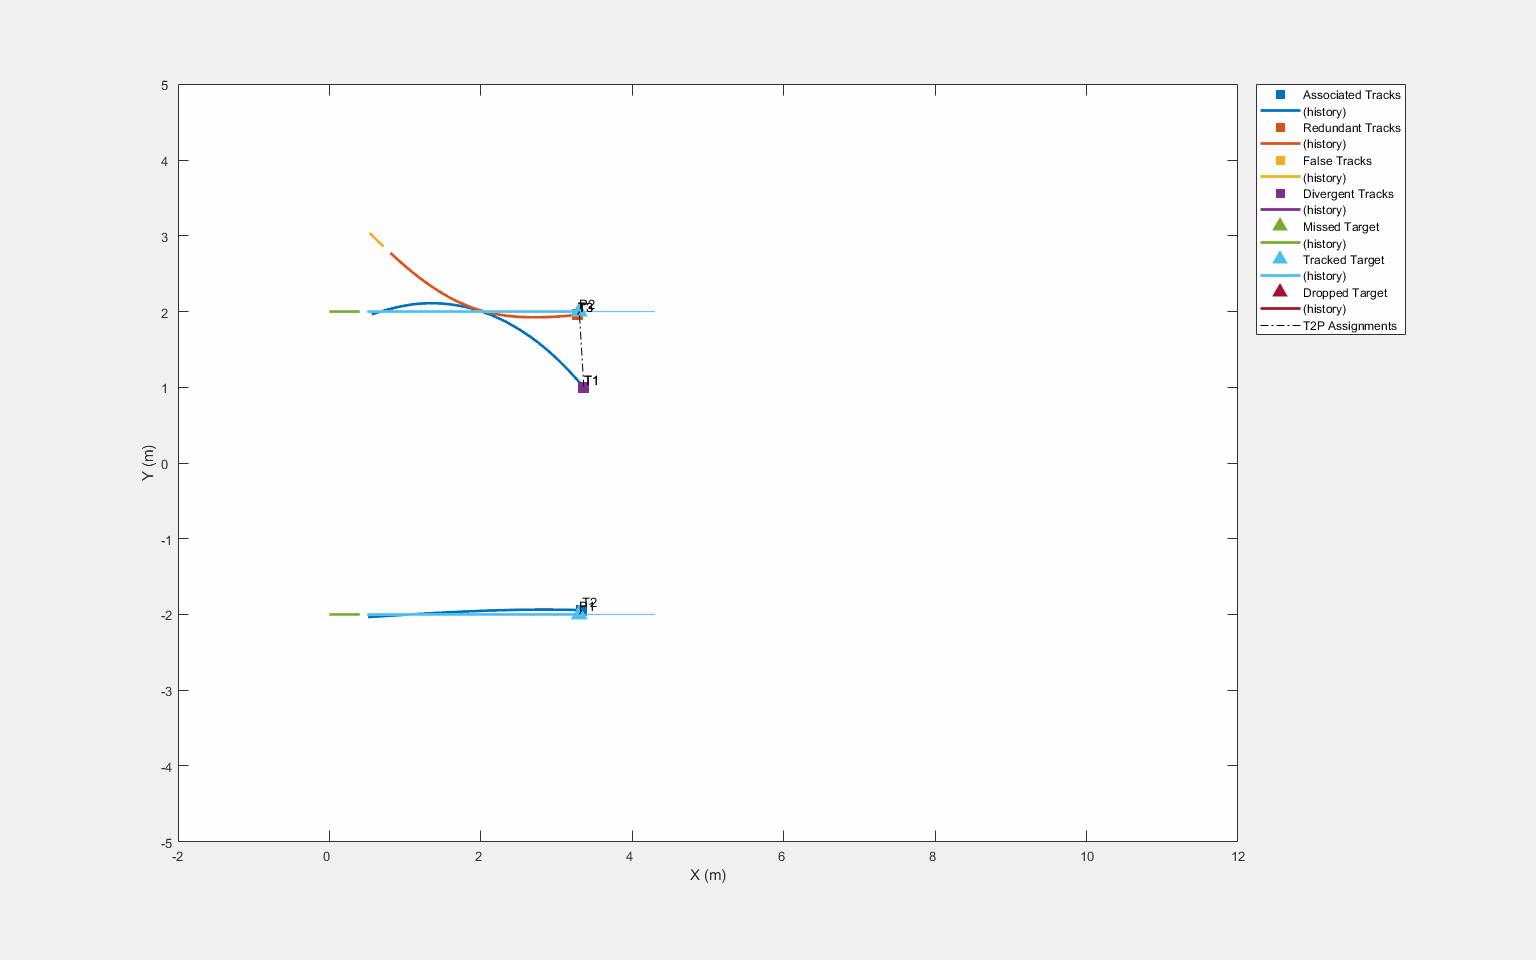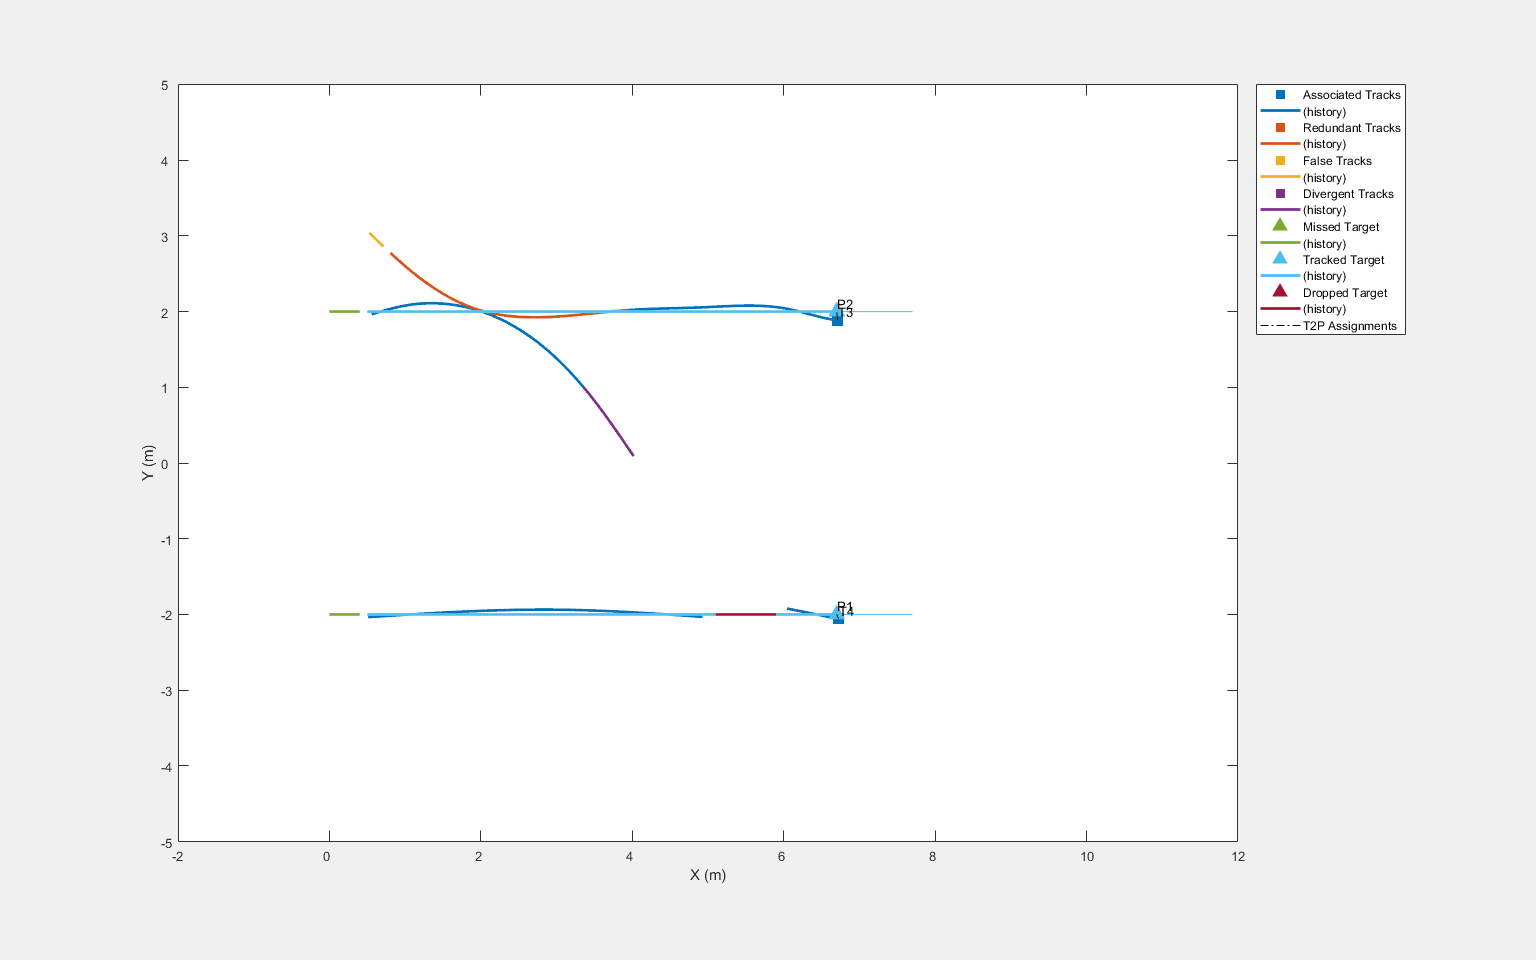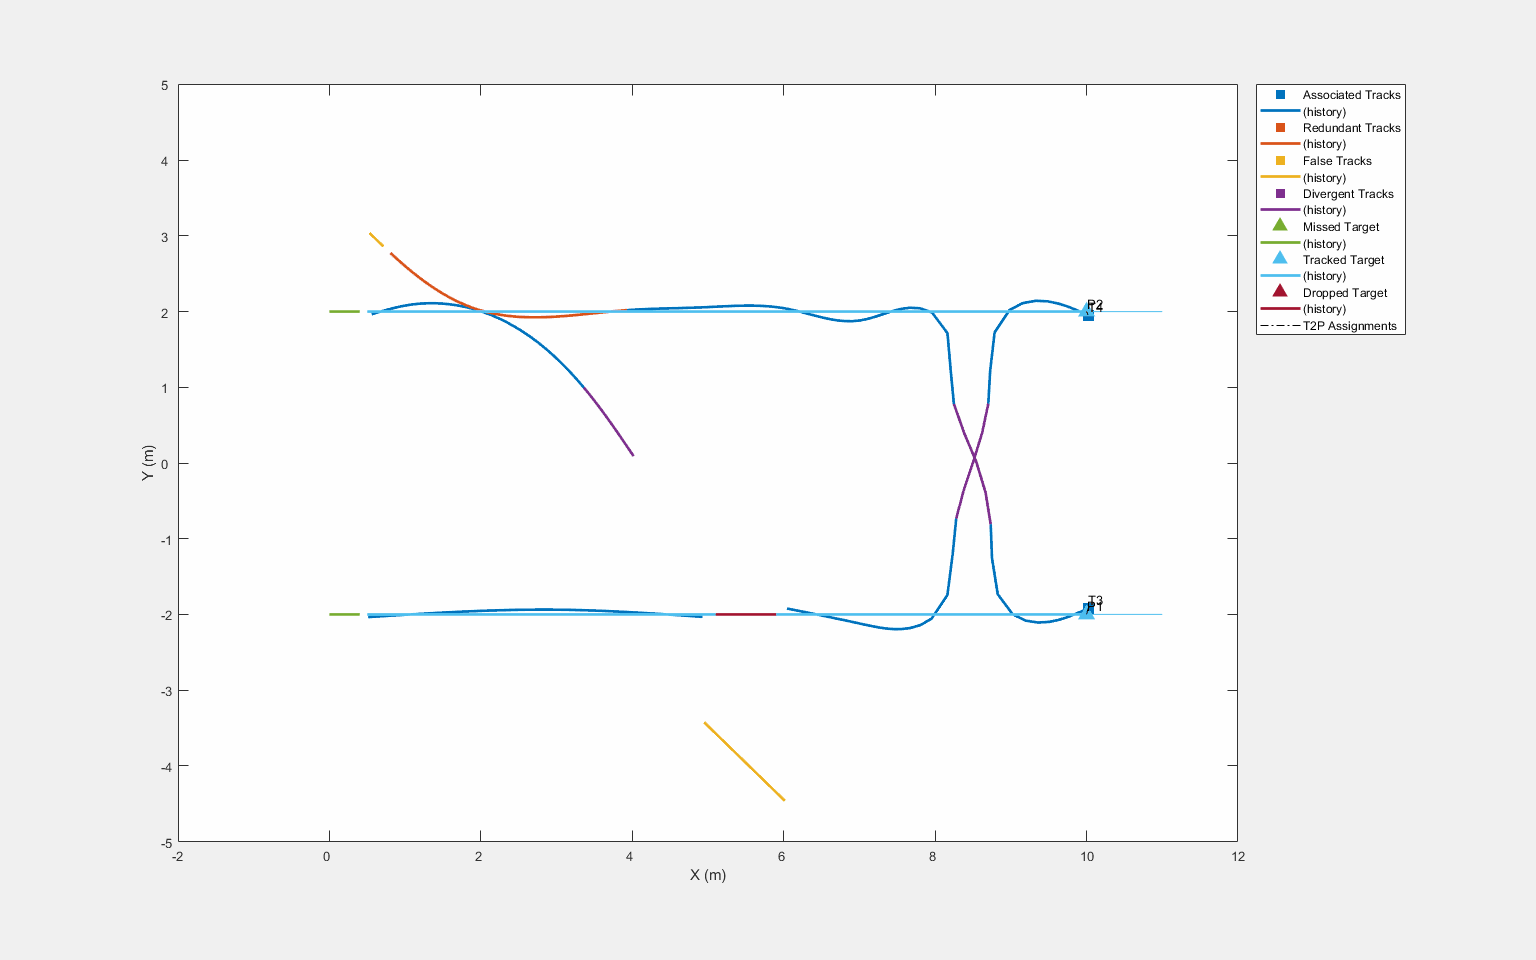
Introduction to Tracking Metrics
While designing a multi-object tracking system, it is essential to devise a method to evaluate its performance against the available ground truth. This ground truth is typically available from a simulation environment or by using techniques like ground-truth extraction using manual or automated labeling on recorded data. Though it is possible to qualitatively evaluate a tracking algorithm using visualization tools, the approach is usually not scalable. This example introduces different quantitative analysis tools in Sensor Fusion and Tracking Toolbox™ for assessing a tracker's performance. You will also use some common events like false tracks, track swaps etc. encountered while tracking multiple objects to understand the strengths and limitations of these tools.
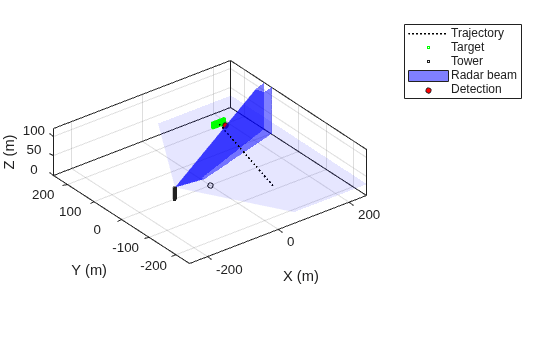
Use theaterPlot to Visualize Tracking Scenario
Use the theaterPlot object to visualize various aspects of a tracking scenario.

アラン分散を使用した慣性センサーのノイズ解析
この例では、アラン分散を使用して MEMS ジャイロスコープのノイズ パラメーターを特定する方法を示します。これらのパラメーターは、ジャイロスコープをモデル化するためにシミュレーションで使用できます。ジャイロスコープの測定は次のようにモデル化されます。

磁力計キャリブレーション
磁力計は、センサーの X、Y、および Z 軸に沿って磁場の強さを検出します。正確な磁場測定は、センサー フュージョンと機首方位と方向の判別に不可欠です。

