応答曲面計画
R2026b実験計画法 (DOE) ワークフローでは、多くの場合は 2 水準の一部実施要因計画と完全実施要因計画を使用することで、プロセスの結果 (応答) に影響を与える因子を効果的にスクリーニングできます。ただし、因子間の二次交互作用がプロセスの応答に関係する場合、これらの計画では十分でないことがあります。この場合は、応答表面が曲面になり、曲率をモデル化して応答が最適になる因子水準を調べるために、追加の因子水準や実験実行が必要になります。応答曲面計画 (中心複合計画とボックス・ベーンケン計画を含む) を使用すると、完全 2 次モデルに対応することができ、同じ数の因子水準を含む対応する完全実施要因計画よりも必要な実行数がはるかに少なくなります。
Statistics and Machine Learning Toolbox™ には、応答曲面計画を処理する方法がいくつか用意されています。
responseSurfaceDOE関数を使用してresponseSurfaceDOEオブジェクトを作成します。この関数には次の利点があります。responseSurfaceDOE関数では、計画タイプ、計画ブロック、中心点の数、因子の名前、各因子の下限と上限、および実験モデルを指定できます。中心複合計画の場合は、完全要因キューブの計画の比率も指定できます。responseSurfaceDOE関数は、計画実行を返すだけでなく、responseSurfaceDOEオブジェクトのプロパティに仕様を格納します。
responseSurfaceDOEオブジェクトを作成した後、次のことができます。fitlm関数を使用して線形回帰モデルを計画実行の応答に当てはめる。randomizeRunOrder関数を使用して計画における実行順序をランダム化する。addReplicates関数を使用して反復 (元の計画実行の複製) を追加する。
DOE エクスプローラー アプリを使用し応答曲面計画表を作成し、線形回帰モデルを計画実行の応答に当てはめます。因子分析を実行し、プロットと表を生成してモデルの適合度を評価します。
中心複合計画
中心複合計画 (CCD) は、ボックス・ウィルソン計画としても知られ、完全 2 次モデルのキャリブレーションに適します。3 つの因子が関係するプロセスの場合、CCD には以下の図に示す 3 種類 (外接、内接、面心) があります。
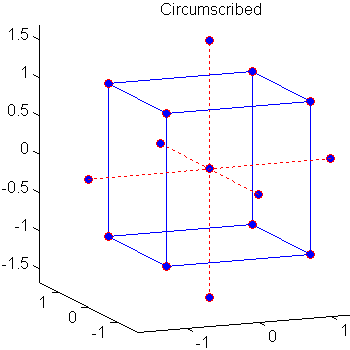
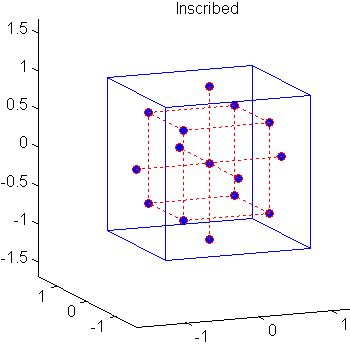

各計画は、一連の因子の点 (キューブの頂点に対応する実行) と、二次効果の推定を可能にする中心点およびスター点 (実行) の配置で構成されます。n 個の因子をもつ完全 2 次モデルの場合、CCD は (n+2)(n+1)/2 個の係数を推定するのに十分な計画実行をもちます。
どの CCD を選択すべきかは、プロセスに含まれる因子の数と取り得る水準の範囲、目的とする計画の特性で決まります。次の表に、いくつかの重要な特性をまとめてあります。予測の分散が計画の中心から計画点までの距離のみに依存する場合、計画は "回転可能" です。
| 設計 | 回転可能 | 因子水準 | ±1 を超える水準値の使用 | 推定の精度 |
|---|---|---|---|---|
| 外接 | あり | 5 | あり | 計画空間全体に対し適切 |
| 内接 | あり | 5 | なし | 計画空間の中心サブセットに対し適切 |
| 面心 | なし | 3 | なし | 計画空間全体に対し適切。pure 2 次係数に対し不適切 |
CCD は要因計画のインデックス k によって特徴付けられ、計画は完全要因キューブの 0.5k になります。このパラメーターは、responseSurfaceDOE オブジェクトを作成するときに、名前と値の引数 FractionalDesignIndex を使用して指定できます。次の表は、要因計画のインデックスの既定値と許容値をまとめたものです。DOE エクスプローラー アプリでは、要因計画のインデックスの既定値は常に 0 です。
| 因子数 | FractionalDesignIndex の既定値と計画の比率 | FractionalDesignIndex の許容値 |
|---|---|---|
| 2 ≤ n ≤ 4 | 0 (キューブ全体) | 0 |
| 5 ≤ n ≤ 7 | 1 (キューブの 1/2) | 0,1 |
| 8 ≤ n ≤ 9 | 2 (キューブの 1/4) | 0,1,2 |
| n = 10 | 3 (キューブの 1/8) | 0,1,2,3 |
| n = 11 | 4 (キューブの 1/16) | 0,1,2,3,4 |
| n > 11 | 0 (キューブ全体) | 0,1 |
CCD は、計画に含まれる中心点の数に応じて、直交か一様のいずれかになります。直交計画では、モデルの主効果、交互作用効果、および二次効果を別個に推定できます。一様な精度の計画では、予測応答の分散が中心点からの距離に依存しません。
DOE エクスプローラーで直交または一様の CCD を選択するか、responseSurfaceDOE オブジェクトの作成時に CenterPoints="orthogonal" または CenterPoints="uniform" を指定すると、実行数と要因計画のインデックスに基づいて中心点の数が選択されます ([1]を参照)。
コマンド ラインで CCD を作成する方法の例については、Create and Visualize Faced Central Composite Designを参照してください。
ボックス・ベーンケン計画
ボックス・ベーンケン計画は、中心複合計画で説明した計画と同じように、完全 2 次モデルのキャリブレーションに使用されます。ボックス・ベーンケン計画は回転可能であり、因子が少ない (4 つ以下) 場合に、必要な実行が CCD よりも少なくて済みます。計画空間の頂点を除外することで、極端な因子の組み合わせをもつ実験実行を回避できます。ただし、内接 CCD の場合のように、極値の推定は不適切になります。
3 因子のボックス・ベーンケン計画の配置を次の図に示します。
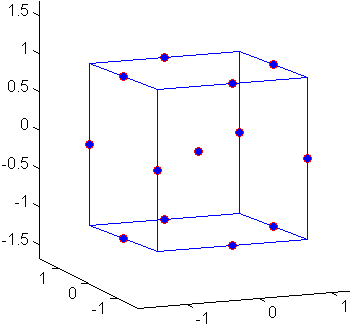
計画点は、計画空間の辺の中点と中心にあります。この計画には、組み込みの要因計画やスター点は含まれません。
コマンド ラインでボックス・ベーンケン計画を作成する方法の例については、Create and Visualize Box–Behnken Designを参照してください。
参照
[1] Box, G. E. P., W. G. Hunter, and J. S. Hunter. "Multi-Factor Experimental Designs for Exploring Response Surfaces." Annals of Mathematical Statistics 28, no. 1 (March 1957): 195–241. https://doi.org/10.1214/aoms/1177707047.

