ヒューマノイド ロボット
R2026bこの例は、smimport コマンドを使用して URDF ファイルからインポートしたものです。URDF ファイル "Humanoid.urdf" とロボットのパーツを可視化する STEP ファイルを使用してこの例を作成しています。ロボットに興味深い動きをさせるために、インポートしたモデルに手動でジョイントのモーションの作動を追加しています。
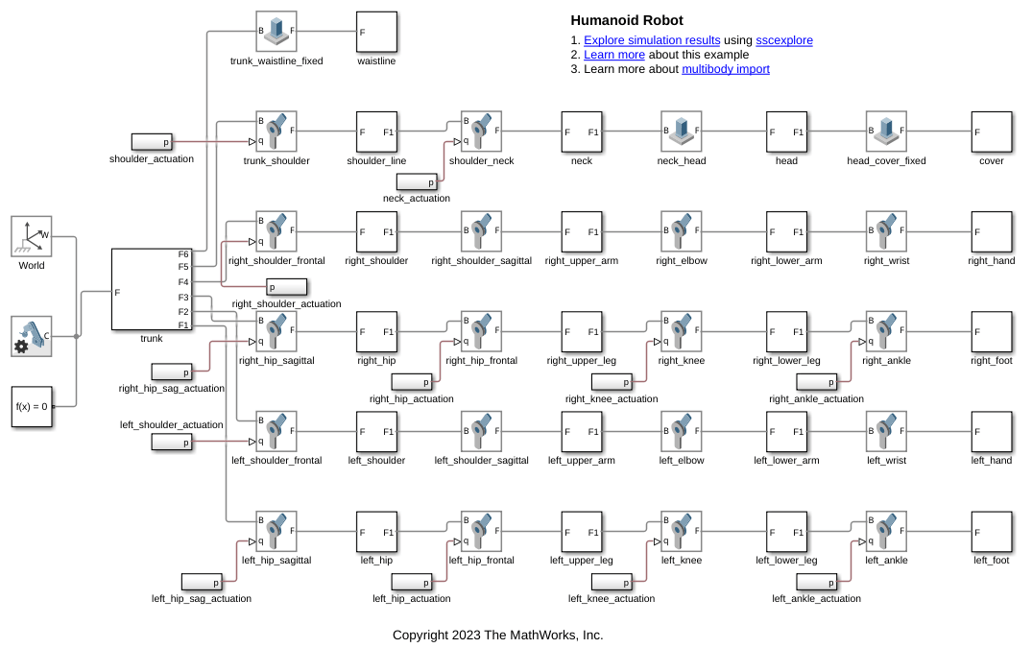
この例は、smimport コマンドを使用して URDF ファイルからインポートしたものです。URDF ファイル "Humanoid.urdf" とロボットのパーツを可視化する STEP ファイルを使用してこの例を作成しています。ロボットに興味深い動きをさせるために、インポートしたモデルに手動でジョイントのモーションの作動を追加しています。

