Transform Sensor
R2026b2 つのフレーム間の相対的な空間関係を測定するセンサー
Transform Sensor block

To add a block to a model, double-click the canvas and start typing the block name. Then, select the block from the list.
ライブラリ:
Simscape /
Multibody /
Frames and Transforms
説明
Transform Sensor ブロックは、ブロックの端子 [F] と [B] に接続されているフレーム間の相対的な空間関係を測定します。測定される量には、時変物理量信号である、相対姿勢、速度、および加速度が含まれます。
ブロックのフレーム端子 [F] および [B] を、それぞれ特定のフレームとモデルのワールド フレームに接続し、[観測フレーム] パラメーターを [ワールド] に設定することで、このフレームの絶対並進量または絶対回転量を測定できます。
観測フレームおよび表現フレーム
[観測フレーム] および [表現フレーム] パラメーターは、ブロックが測定値を報告する方法を制御します。[観測フレーム] パラメーターは、時間微分を計算するための基準フレームを指定します。[表現フレーム] パラメーターは、ベクトル出力を表現するための座標軸を指定します。これらのパラメーターが各出力にどのように影響するかの詳細については、出力の依存関係節を参照してください。
回転および並進の測定
このブロックは、角度-軸、四元数、回転行列、回転シーケンスという 4 つの回転のパラメーター化をサポートしています。また、このブロックは、3 つの並進座標系として直交座標系、円柱座標系および球面座標系もサポートしています。これらの座標系の詳細については、座標系節を参照してください。
例
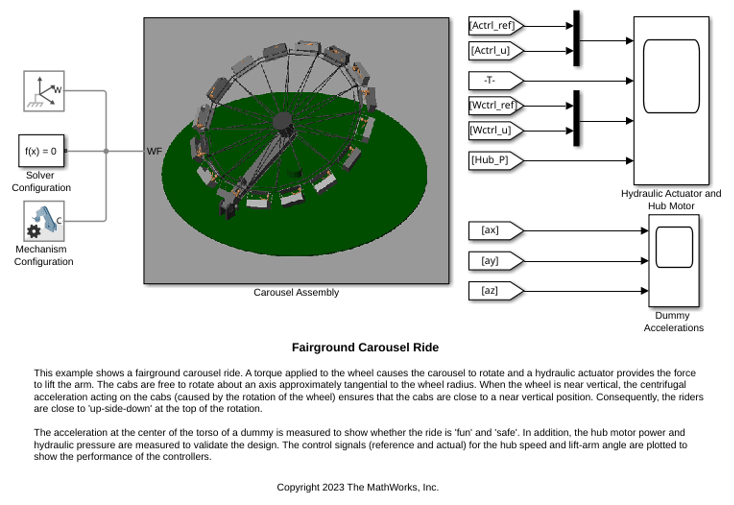
屋外遊園地の回転式乗り物
この例では、屋外遊園地の回転式乗り物を示します。ホイールに適用されたトルクによって乗り物が回転し、油圧アクチュエータによって、アームを持ち上げるための力が与えられます。乗りかごはホイールの半径とほぼ正接の関係にある軸の周りを自由に回転できます。ホイールが垂直近くまで来ると、乗りかごにかかる遠心加速度 (ホイールの回転によって発生) により、乗りかごが必ず垂直に近い位置に近づきます。したがって、乗客は回転の一番上で「逆さ」に近い状態になります。
端子
フレーム
base フレームに関連付けられたフレーム端子。
follower フレームに関連付けられたフレーム端子。
出力
回転の角度。スカラーとして返されます。この角度は、端子 [axs] によるベクトル出力で指定された軸を中心とした、base フレームに対する follower フレームの回転を示します。この角度は [0, π] の範囲に収まります。
軸と角度のパラメーター化を使用して回転信号を出力するには、端子 [q] および [axs] を使用します。詳細については、回転の測定を参照してください。
依存関係
この端子を有効にするには、[回転] で [角度] を選択します。
回転の軸。3 行 1 列の単位ベクトルとして返されます。軸と角度のパラメーター化を使用して回転信号を出力するには、端子 [q] および [axs] を使用します。
依存関係
この端子を有効にするには、[回転] で [軸] を選択します。
相対回転。3 行 1 列のベクトルとして返されます。このベクトルには、base フレームに対する follower フレームの回転を表す、連続する 3 つの基本回転の角度が含まれています。
3 つの回転は中間フレームを中心とし、12 種類の異なる回転シーケンスのいずれかになります。[回転シーケンスの軸順] パラメーターの設定が出力値に影響します。回転シーケンスの測定の詳細については、回転の測定を参照してください。
依存関係
この端子を有効にするには、[回転] で [回転シーケンス] を選択します。
2 つのフレーム間の相対角速度の X 成分。スカラーとして返されます。[表現フレーム] パラメーターはこの信号に影響します。詳細については、出力の依存関係節を参照してください。
依存関係
この端子を有効にするには、[角速度] で [オメガ X] を選択します。
2 つのフレーム間の相対角速度の Y 成分。スカラーとして返されます。[表現フレーム] パラメーターはこの信号に影響します。詳細については、出力の依存関係節を参照してください。
依存関係
この端子を有効にするには、[角速度] で [オメガ Y] を選択します。
2 つのフレーム間の相対角速度の Z 成分。スカラーとして返されます。[表現フレーム] パラメーターはこの信号に影響します。詳細については、出力の依存関係節を参照してください。
依存関係
この端子を有効にするには、[角速度] で [オメガ Z] を選択します。
base フレームに対する follower フレームの角速度。3 行 1 列のベクトルとして返されます。[表現フレーム] パラメーターはこの信号に影響します。詳細については、出力の依存関係節を参照してください。
依存関係
この端子を有効にするには、[角速度] で [オメガ XYZ] を選択します。
相対角速度。端子 [Q] からの信号の時間微分と等しい 4 行 1 列のベクトルとして返されます。
依存関係
この端子を有効にするには、[角速度] で [四元数] を選択します。
相対角速度。3 行 3 列の行列として返されます。この行列は、端子 [R] からの信号の時間微分と等しくなります。
依存関係
この端子を有効にするには、[角速度] で [変換] を選択します。
相対角速度。3 行 1 列のベクトルとして返されます。このベクトルは、端子 [seq] からの出力の時間微分と等しくなります。[回転シーケンスの軸順] パラメーターの設定が出力値に影響します。
依存関係
この端子を有効にするには、[角速度] で [回転シーケンス] を選択します。
2 つのフレーム間の相対角加速度の X 成分。スカラーとして返されます。[観測フレーム] および [表現フレーム] パラメーターはこの信号に影響します。詳細については、出力の依存関係節を参照してください。
依存関係
この端子を有効にするには、[角加速度] で [アルファ X] を選択します。
2 つのフレーム間の相対角加速度の Y 成分。スカラーとして返されます。[観測フレーム] および [表現フレーム] パラメーターはこの信号に影響します。詳細については、出力の依存関係節を参照してください。
依存関係
この端子を有効にするには、[角加速度] で [アルファ Y] を選択します。
2 つのフレーム間の相対角加速度の Z 成分。スカラーとして返されます。[観測フレーム] および [表現フレーム] パラメーターはこの信号に影響します。詳細については、出力の依存関係節を参照してください。
依存関係
この端子を有効にするには、[角加速度] で [アルファ Z] を選択します。
base フレームに対する follower フレームの角加速度。3 行 1 列のベクトルとして返されます。[観測フレーム] および [表現フレーム] パラメーターはこの信号に影響します。詳細については、出力の依存関係節を参照してください。
依存関係
この端子を有効にするには、[角加速度] で [アルファ XYZ] を選択します。
相対角加速度。4 行 1 列のベクトルとして返されます。
依存関係
この端子を有効にするには、[角加速度] で [四元数] を選択します。
相対角加速度。3 行 3 列の行列として返されます。
依存関係
この端子を有効にするには、[角加速度] で [変換] を選択します。
2 つのフレーム間の相対並進の X 成分。スカラーとして返されます。[表現フレーム] パラメーターはこの信号に影響します。詳細については、出力の依存関係節を参照してください。
依存関係
この端子を有効にするには、[並進] で [X] を選択します。
2 つのフレーム間の相対並進の Y 成分。スカラーとして返されます。[表現フレーム] パラメーターはこの信号に影響します。詳細については、出力の依存関係節を参照してください。
依存関係
この端子を有効にするには、[並進] で [Y] を選択します。
2 つのフレーム間の相対並進の Z 成分。スカラーとして返されます。[表現フレーム] パラメーターはこの信号に影響します。詳細については、出力の依存関係節を参照してください。
直交座標系と円柱座標系の両方に z 軸があるため、Transform Sensor ブロックには両方の座標系について出力端子が 1 つしかありません。
依存関係
この端子を有効にするには、[並進] で [Z] を選択します。
base フレームに対する follower フレームの並進。直交座標系で表現される 3 行 1 列のベクトルとして返されます。[表現フレーム] パラメーターはこの信号に影響します。詳細については、出力の依存関係節を参照してください。
依存関係
この端子を有効にするには、[並進] で [XYZ] を選択します。
相対並進ベクトルの円柱座標系の半径座標。非負のスカラーとして返されます。[表現フレーム] パラメーターはこの信号に影響します。詳細については、出力の依存関係節を参照してください。
依存関係
この端子を有効にするには、[並進] で [半径] を選択します。
相対並進ベクトルの方位角。スカラーとして返されます。この角度は [-π, π) の範囲に収まります。base フレームと follower フレームの原点が互いに一致する場合、方位角は定義されません。[表現フレーム] パラメーターはこの信号に影響します。詳細については、出力の依存関係節を参照してください。
円柱座標系と球面座標系の両方に方位角が存在するため、Transform Sensor ブロックには両方の座標系について出力端子が 1 つしかありません。
依存関係
この端子を有効にするには、[並進] で [方位角] を選択します。
相対並進ベクトルの球面座標系の半径座標。スカラーとして返されます。この値は、base フレームと follower フレームの原点間の距離と等しくなります。
依存関係
この端子を有効にするには、[並進] で [距離] を選択します。
球面座標系で表される、相対並進ベクトルの仰角。スカラーとして返されます。この角度は [-π/2, π/2] の範囲に収まります。[表現フレーム] パラメーターはこの信号に影響します。詳細については、出力の依存関係節を参照してください。
依存関係
この端子を有効にするには、[並進] で [仰角] を選択します。
2 つのフレーム間の相対線形速度の X 成分。スカラーとして返されます。[観測フレーム] および [表現フレーム] パラメーターはこの信号に影響します。詳細については、出力の依存関係節を参照してください。
依存関係
この端子を有効にするには、[速度] で [X] を選択します。
2 つのフレーム間の相対線形速度の Y 成分。スカラーとして返されます。[観測フレーム] および [表現フレーム] パラメーターはこの信号に影響します。詳細については、出力の依存関係節を参照してください。
依存関係
この端子を有効にするには、[速度] で [Y] を選択します。
2 つのフレーム間の相対線形速度の Z 成分。スカラーとして返されます。[観測フレーム] および [表現フレーム] パラメーターはこの信号に影響します。詳細については、出力の依存関係節を参照してください。
直交座標系と円柱座標系の両方に z 軸があるため、Transform Sensor ブロックには両方の座標系について出力端子が 1 つしかありません。
依存関係
この端子を有効にするには、[速度] で [Z] を選択します。
base フレームに対する follower フレームの線形速度。直交座標系で表現される 3 行 1 列のベクトルとして返されます。[観測フレーム] および [表現フレーム] パラメーターはこの信号に影響します。詳細については、出力の依存関係節を参照してください。
依存関係
この端子を有効にするには、[速度] で [XYZ] を選択します。
相対線形速度の円柱座標系の半径座標。スカラーとして返されます。[観測フレーム] および [表現フレーム] パラメーターはこの信号に影響します。詳細については、出力の依存関係節を参照してください。
依存関係
この端子を有効にするには、[速度] で [半径] を選択します。
相対線形速度の方位角の座標。スカラーとして返されます。[観測フレーム] および [表現フレーム] パラメーターはこの信号に影響します。詳細については、出力の依存関係節を参照してください。
円柱座標系と球面座標系の両方に方位角の座標が存在するため、Transform Sensor ブロックには両方の座標系について出力端子が 1 つしかありません。
依存関係
この端子を有効にするには、[速度] で [方位角] を選択します。
相対線形速度の球面座標系の半径座標。スカラーとして返されます。
依存関係
この端子を有効にするには、[速度] で [距離] を選択します。
球面座標系で表される、相対線形速度の仰角の座標。スカラーとして返されます。[観測フレーム] および [表現フレーム] パラメーターはこの信号に影響します。詳細については、出力の依存関係節を参照してください。
依存関係
この端子を有効にするには、[速度] で [仰角] を選択します。
2 つのフレーム間の相対線形加速度の X 成分。スカラーとして返されます。[観測フレーム] および [表現フレーム] パラメーターはこの信号に影響します。詳細については、出力の依存関係節を参照してください。
依存関係
この端子を有効にするには、[加速度] で [X] を選択します。
2 つのフレーム間の相対線形加速度の Y 成分。スカラーとして返されます。[観測フレーム] および [表現フレーム] パラメーターはこの信号に影響します。詳細については、出力の依存関係節を参照してください。
依存関係
この端子を有効にするには、[加速度] で [Y] を選択します。
2 つのフレーム間の相対線形加速度の Z 成分。スカラーとして返されます。[観測フレーム] および [表現フレーム] パラメーターはこの信号に影響します。詳細については、出力の依存関係節を参照してください。
直交座標系と円柱座標系の両方に z 軸があるため、Transform Sensor ブロックには両方の座標系について出力端子が 1 つしかありません。
依存関係
この端子を有効にするには、[加速度] で [Z] を選択します。
base フレームに対する follower フレームの線形加速度。直交座標系で表現される 3 行 1 列のベクトルとして返されます。[観測フレーム] および [表現フレーム] パラメーターはこの信号に影響します。詳細については、出力の依存関係節を参照してください。
依存関係
この端子を有効にするには、[加速度] で [XYZ] を選択します。
相対線形加速度の円柱座標系の半径座標。スカラーとして返されます。[観測フレーム] および [表現フレーム] パラメーターはこの信号に影響します。詳細については、出力の依存関係節を参照してください。
依存関係
この端子を有効にするには、[加速度] で [半径] を選択します。
相対線形加速度の方位角の座標。スカラーとして返されます。[観測フレーム] および [表現フレーム] パラメーターはこの信号に影響します。詳細については、出力の依存関係節を参照してください。
円柱座標系と球面座標系の両方に方位角の座標が存在するため、Transform Sensor ブロックには両方の座標系について出力端子が 1 つしかありません。
依存関係
この端子を有効にするには、[加速度] で [方位角] を選択します。
相対線形加速度の球面座標系の半径座標。スカラーとして返されます。
依存関係
この端子を有効にするには、[加速度] で [距離] を選択します。
球面座標系で表される、相対線形加速度の仰角の座標。スカラーとして返されます。[観測フレーム] および [表現フレーム] パラメーターはこの信号に影響します。詳細については、出力の依存関係節を参照してください。
依存関係
この端子を有効にするには、[加速度] で [仰角] を選択します。
パラメーター
ブロックが時間微分を計算する際の基準フレーム。速度と加速度を計算するときに、ブロックがどの視点から運動を観測するかを指定するには、このパラメーターを使用します。
| 設定 | 説明 |
|---|---|
World | ブロックはワールド フレームを基準に時間微分を計算します。 |
Base | ブロックは base フレームを基準に時間微分を計算します。 |
Follower | ブロックは follower フレームを基準に時間微分を計算します。 |
このパラメーターは、線形速度、線形加速度、および角加速度の出力に影響します。詳細については、出力の依存関係節を参照してください。
ブロックがベクトル出力を表現するために使用する軸をもつ座標系。ブロックがベクトルを投影する x、y、および z 軸を指定するには、このパラメーターを使用します。
| 設定 | 説明 |
|---|---|
World | このブロックは、ワールド フレームの軸でベクトル出力を表現します。 |
Base | このブロックは、base フレームの軸でベクトル出力を表現します。 |
Follower | このブロックは、follower フレームの軸でベクトル出力を表現します。 |
このパラメーターは、並進、線形速度、線形加速度、角速度、角加速度、および回転軸の出力に影響します。詳細については、出力の依存関係節を参照してください。
連続する 3 つの基本回転に対する回転軸のシーケンス。詳細については、回転シーケンスの測定を参照してください。
詳細
[観測フレーム] および [表現フレーム] パラメーターはブロック出力に影響します。
[観測フレーム] は、時間微分を計算するための基準フレームを決定します。このパラメーターを変更すると、ブロックが計算する物理量が変化します。相対角速度が非ゼロである任意の 2 つのオブザーバーは、同じ移動体に対して異なる速度と加速度を観測するためです。たとえば、回転しているオブザーバーと回転していないオブザーバーでは、測定される速度や加速度は異なります。同様に、2 つのオブザーバーが回転していて、オブザーバー間の相対角速度が非ゼロの場合も、測定される速度や加速度は異なります。
[表現フレーム] は、ブロックがベクトル出力を表現するために使用する座標軸を決定します。このパラメーターを変更すると、ベクトルを表す数値成分のみが変更されます。物理ベクトルは同じままです。
両方のパラメーターが同じフレームを選択している場合、速度出力は対応する位置出力の時間微分と等しく、加速度出力は対応する速度出力の時間微分と等しくなります。
次の表は、各パラメーターがどの出力端子に影響するかを示しています。
| 出力端子 | 観測フレーム | 表現フレーム |
|---|---|---|
| 角度 q | いいえ | いいえ |
| 軸 axs | いいえ | いいえ |
| 四元数 Q | いいえ | いいえ |
| 回転行列 R | いいえ | いいえ |
| 回転シーケンス seq | いいえ | いいえ |
| 角速度 wx、wy、wz、w | いいえ | はい |
| 角速度 Qd、Rd、seqd | いいえ | いいえ |
| 角加速度 bx、by、bz、b | はい | はい |
| 角加速度 Qdd、Rdd | いいえ | いいえ |
| 並進 x、y、z、p、rad、azm、inc | いいえ | はい |
| 距離 dst、vdst、adst | いいえ | いいえ |
| 線形速度 vx、vy、vz、v、vrad、vazm、vinc | はい | はい |
| Linear Acceleration ax、ay、az、a、arad、aazm、ainc | はい | はい |
このブロックは、4 つのパラメーター化のいずれかを使用して回転の測定を表現します。パラメーター化を有効にするには、ブロック ダイアログ ボックスの [回転] で、対応するパラメーターを選択します。たとえば、角度-軸のパラメーター化を使用するには [角度] および [軸] パラメーターを選択し、四元数、回転行列、または回転シーケンスのパラメーター化を使用するには [四元数]、[変換]、または [回転シーケンス] パラメーターを選択します。
このブロックでは回転速度および回転加速度のためのさまざまなパラメーター化もサポートしています。これには、x-、y-、および z- 座標、四元数または回転シーケンスの時間微分、行列が含まれます。これらのパラメーター化を有効にするには、[角速度] または [角加速度] で、対応するパラメーターを選択します。詳細については、回転の測定を参照してください。
このブロックは、直交座標、円柱座標、または球面座標における並進の測定を表現します。1 つ以上の座標系を同時に選択できます。特定の座標系を使用するには、対応するパラメーターを選択します。たとえば、[速度] で [X]、[Y]、および [Z] パラメーターを選択して、測定された相対線形速度を直交座標で表現します。詳細については、並進の測定を参照してください。
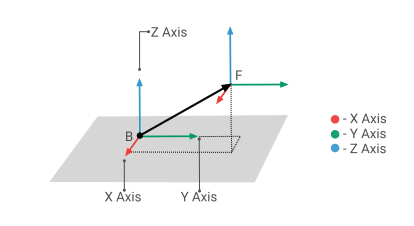
次の表は、3 つの並進システムの座標をまとめています。この図では、[表現フレーム] パラメーターが [Base] に設定されています。
直交座標
| 座標 | 説明 |
|---|---|
| X | ベクトル BF の、表現フレームの x 軸への投影。 |
| Y | ベクトル BF の、表現フレームの y 軸への投影。 |
| Z | ベクトル BF の、表現フレームの z 軸への投影。 |
円柱座標
| 座標 | 説明 |
|---|---|
| 半径 | 表現フレームの x-y 平面におけるベクトル BF の投影の長さ。 |
| 方位角 | 表現フレームの正の x 軸を基準とした Radius の角度。この角度は [-π, π) の範囲に収まります。 |
| Z | ベクトル BF の、表現フレームの z 軸への投影。 |

球面座標
| 座標 | 説明 |
|---|---|
| 距離 | base フレームと follower フレームの原点間の距離。 |
| 方位角 | 正の x 軸を基準とした x-y 平面におけるベクトル BF の投影の角度。この角度は表現フレームで表現され、[-π, π) の範囲に収まります。 |
| 仰角 | 表現フレームの x-y 平面を基準としたベクトル BF の角度。この角度は [-π/2, π/2] の範囲に収まります。 |

拡張機能
C/C++ コード生成
Simulink® Coder™ を使用して C および C++ コードを生成します。
バージョン履歴
R2012a で導入[観測フレーム] および [表現フレーム] パラメーターは、[測定フレーム] パラメーターの後継となります。これらの新しいパラメーターにより、時間微分の計算に使用する基準フレームと、出力の表現に使用する座標系を独立して制御できるようになります。
[測定フレーム] パラメーターを使用して保存されたモデルは、引き続き読み込みとシミュレーションが正常に実行されます。このブロックは、従来の設定を、新しいパラメーターの同等の組み合わせに自動的にマッピングします。
MATLAB Command
You clicked a link that corresponds to this MATLAB command:
Run the command by entering it in the MATLAB Command Window. Web browsers do not support MATLAB commands.
Web サイトの選択
Web サイトを選択すると、翻訳されたコンテンツにアクセスし、地域のイベントやサービスを確認できます。現在の位置情報に基づき、次のサイトの選択を推奨します:
また、以下のリストから Web サイトを選択することもできます。
最適なサイトパフォーマンスの取得方法
中国のサイト (中国語または英語) を選択することで、最適なサイトパフォーマンスが得られます。その他の国の MathWorks のサイトは、お客様の地域からのアクセスが最適化されていません。
南北アメリカ
- América Latina (Español)
- Canada (English)
- United States (English)
ヨーロッパ
- Belgium (English)
- Denmark (English)
- Deutschland (Deutsch)
- España (Español)
- Finland (English)
- France (Français)
- Ireland (English)
- Italia (Italiano)
- Luxembourg (English)
- Netherlands (English)
- Norway (English)
- Österreich (Deutsch)
- Portugal (English)
- Sweden (English)
- Switzerland
- United Kingdom (English)
