フーリエ ニューラル演算子を使用した PDE の求解
R2026bこの例では、偏微分方程式 (PDE) の解を出力するフーリエ ニューラル演算子 (FNO) ニューラル ネットワークに学習させる方法を示します。
"ニューラル演算子" [1] は、関数空間の間をマッピングするニューラル ネットワークの一種です。たとえば、システムの初期条件が与えられたときに PDE の解を出力するように学習できます。"フーリエ ニューラル演算子" (FNO) [2] は、フーリエ変換を活用することで、これらのマッピングをより効率的に学習できるニューラル演算子です。具体的には、空間領域における入力関数 に対して、ニューラル ネットワークの層は、 となる変換 を学習します。ここで は のフーリエ変換です。これにより、FNO は周波数領域で動作できるようになります。ニューラル ネットワークを使用して PDE の解を予測すると、数値的な計算よりも高速に解を得られる場合があります。
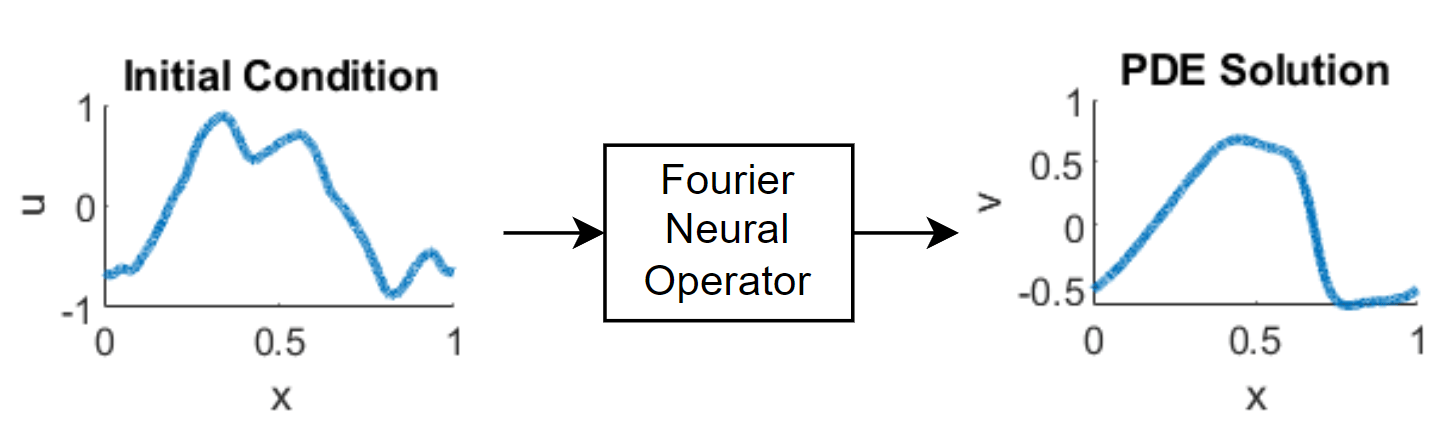
次の図は、FNO を通るデータの流れを示しています。
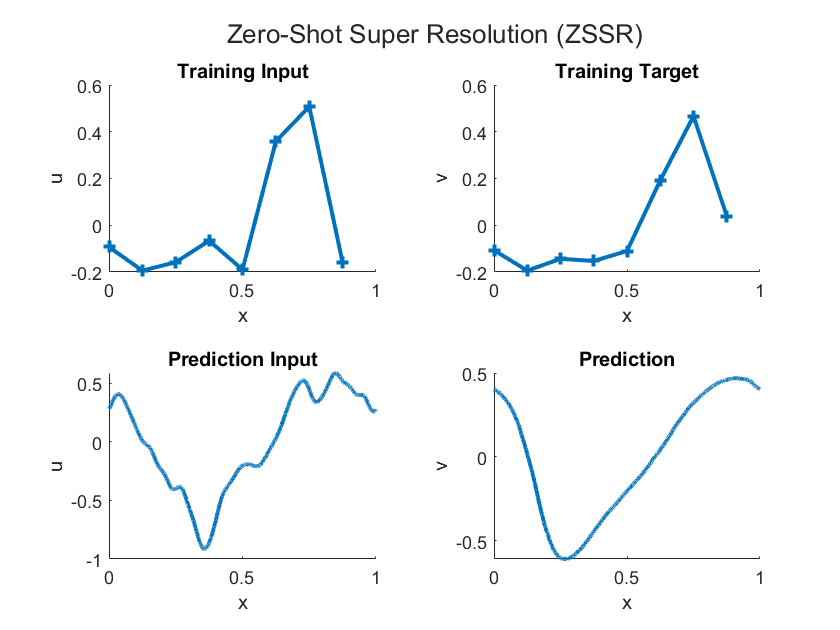
FNO は関数空間の間のマッピングを学習するため、学習データの解像度よりも高い解像度で出力関数を評価できます。この機能はゼロショット超解像 (ZSSR) として知られています。つまり、ZSSR は、追加の高解像度の例を必要とせずに、入力データと出力データの解像度を元の学習データを超えて向上させる機能です。次の図は、予測のための低解像度の学習データと高解像度の入力、およびそれらの出力の違いを示しています。
この例では、1 次元バーガーズ方程式の解を出力するように FNO に学習させます。
学習データの読み込み
1 次元バーガーズ方程式のデータを読み込みます。
バーガーズ方程式は、流体力学、非線形音響学、気体力学、交通流など、応用数学のさまざまな分野で用いられる PDE です。その PDE は次のようなものです。
ここで、 はレイノルズ数です。初期条件は次のとおりです。
この方程式は、空間領域全体にわたって周期的境界条件を課します。目標は、初期状態 から時刻 における解へのマッピング を学習させることです。
1 次元バーガーズ方程式のデータを burgers_data_R10.mat から読み込みます。このデータには、バーガーズ方程式の初期速度 と解 が含まれています。
dataFile = "burgers_data_R10.mat";
if ~exist(dataFile,"file")
    location = "https://ssd.mathworks.com/supportfiles/nnet/data/burgers1d/burgers_data_R10.mat";
    websave(dataFile,location);
end

data = load(dataFile,"a","u");
u0 = data.a;
u1 = data.u;
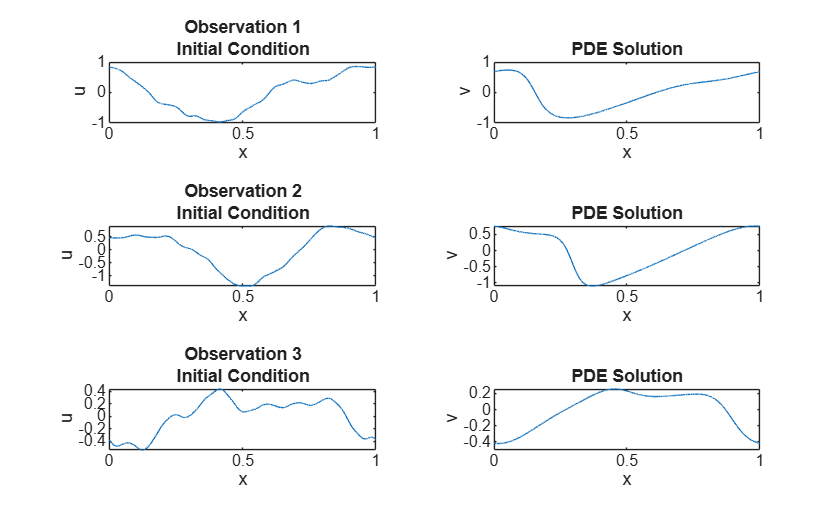
学習データをいくつか表示します。
numPlots = 3;
gridSize = size(u0,2);
figure
tiledlayout(numPlots,2)
for i = 1:numPlots
    nexttile
    plot(linspace(0,1,gridSize),u0(i,:));
    title("Observation " + i + newline + "Initial Condition")
    xlabel("x")
    ylabel("u")

    nexttile
    plot(linspace(0,1,gridSize),u1(i,:));
    title("PDE Solution")
    xlabel("x")
    ylabel("v")
end
学習データの準備
この例にサポート ファイルとして添付されている trainingPartitions 関数を使用して、学習データとテスト データを分割します。この関数にアクセスするには、例をライブ スクリプトとして開きます。データの 80% は学習に使用し、10% は検証に使用し、残りの 10% はテストに使用します。
numObservations = size(u0,1);
[idxTrain,idxValidation,idxTest] = trainingPartitions(numObservations,[0.8 0.1 0.1]);
U0Train = u0(idxTrain,:);
U1Train = u1(idxTrain,:);

U0Validation = u0(idxValidation,:);
U1Validation = u1(idxValidation,:);
U0Test = u0(idxTest,:);
FNO での処理量を減らすには、学習データと検証データをダウンサンプリングして、グリッド サイズが 1024 になるようにします。
gridSizeDownsampled = 1024;
downsampleFactor = floor(gridSize./gridSizeDownsampled);

U0Train = U0Train(:,1:downsampleFactor:end);
U1Train = U1Train(:,1:downsampleFactor:end);
U0Validation = U0Validation(:,1:downsampleFactor:end);
U1Validation = U1Validation(:,1:downsampleFactor:end);
FNO は、空間座標 (グリッド) に対応するチャネルをもつ入力データを必要とします。グリッドを作成し、入力データと連結します。
xMin = 0;
xMax = 1;
xGrid = linspace(xMin,xMax,gridSizeDownsampled);

xGridTrain = repmat(xGrid, [numel(idxTrain) 1]);
xGridValidation = repmat(xGrid, [numel(idxValidation) 1]);

U0Train = cat(3,U0Train,xGridTrain);
U0Validation = cat(3,U0Validation,xGridValidation);
学習セットと検証セットのサイズを表示します。1 番目、2 番目、および 3 番目の次元は、それぞれバッチ次元、空間次元、チャネル次元です。
size(U0Train)
ans = 1×3

    1638    1024    2
size(U0Validation)
ans = 1×3

    204    1024    2
ニューラル ネットワーク アーキテクチャの定義
fnoNetwork関数 (R2026b 以降) を使用して、FNO ネットワークを作成します。このネットワークは、リフティング層、直列接続された複数のフーリエ層、および投影層で構成されます。
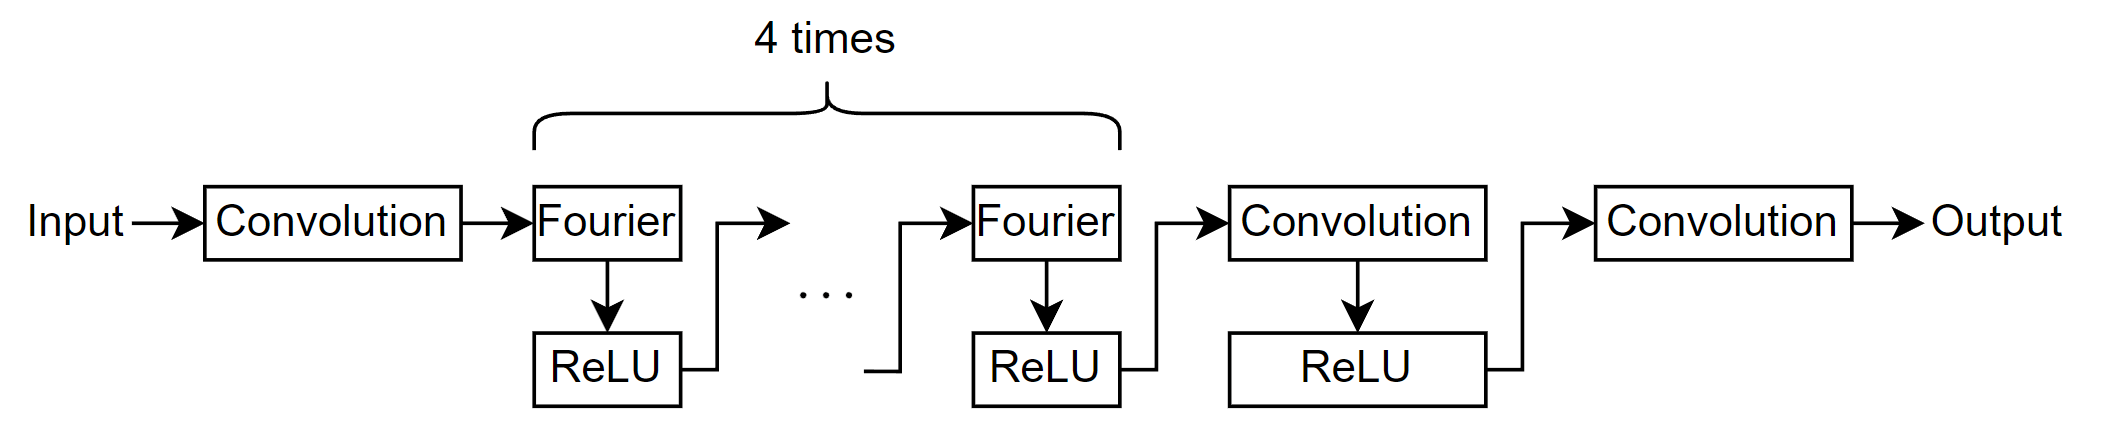
次のオプションを指定します。
学習予測子 (初期状態) と目標値 (偏微分方程式の解) に合わせて入力サイズと出力サイズを指定します。
1 次元 FNO ネットワークの場合、データが 1 つの空間次元をもつことを指定します。
16 個のフーリエ モード、サイズが 64 である隠れ層、および ReLU 活性化をもつフーリエ層を 4 つ指定します。
inputSize = size(U0Train,3);
outputSize = size(U1Train,3);

net = fnoNetwork(inputSize,outputSize, ...
    Dimension=1, ...
    NumFourierLayers=4, ...
    NumModes=16, ...
    HiddenSize=64, ...
    Activation="relu");
R2026b より前: dlnetwork オブジェクトを使用して、ニューラル ネットワークのアーキテクチャを手動で定義します。
学習オプション
学習オプションを指定します。オプションの中から選択するには、経験的解析が必要です。実験を実行してさまざまな学習オプションの構成を調べるには、実験マネージャーアプリを使用できます。
SGDM ソルバーを使用して学習させます。
初期学習率 0.001、低下係数 0.5 の区分的学習率スケジュールを使用して学習させます。
ミニバッチ サイズを 20 として 40 エポック学習させます。
すべてのエポックでデータをシャッフルします。
入力データにはバッチ次元、空間次元、チャネル次元に対応する次元があるため、入力データ形式を
"BSC"として指定します。プロット内の学習の進行状況を監視します。
検証データを指定し、100 回の反復ごとにネットワークを検証します。
詳細出力を無効にします。
schedule = piecewiseLearnRate(DropFactor=0.5);

options = trainingOptions("sgdm", ...
    InitialLearnRate=1e-3, ...
    LearnRateSchedule=schedule, ...
    MaxEpochs=40, ...
    MiniBatchSize=20, ...
    Shuffle="every-epoch", ...
    InputDataFormats="BSC", ...
    Plots="training-progress", ...
    ValidationData={U0Validation,U1Validation}, ...
    ValidationFrequency=100, ...
    Verbose=false);
相対 損失関数の定義
予測とターゲットを入力として受け取り、相対的な 損失を返す relativeL2Loss 関数を作成します。相対 損失関数は、予測値とターゲットの差のユークリッド ノルムを使用してスケールを考慮し、それをターゲットのユークリッド ノルムで割る 損失関数のバリエーションです。
ここで、
は予測を表します。
はターゲットを表します。
は観測数を表します。
dlarray の入力から形式を削除するには、stripdims 関数を使用します。次元の順序を "SCB" として指定し、vecnorm で使用できるように空間次元を最初に配置します。
function loss = relativeL2Loss(Y,T)

Y = stripdims(Y,"SCB");
T = stripdims(T,"SCB");

p = vecnorm(T-Y,2,1);
q = vecnorm(T,2,1);

loss = sum(p./q);

end
ネットワークの学習
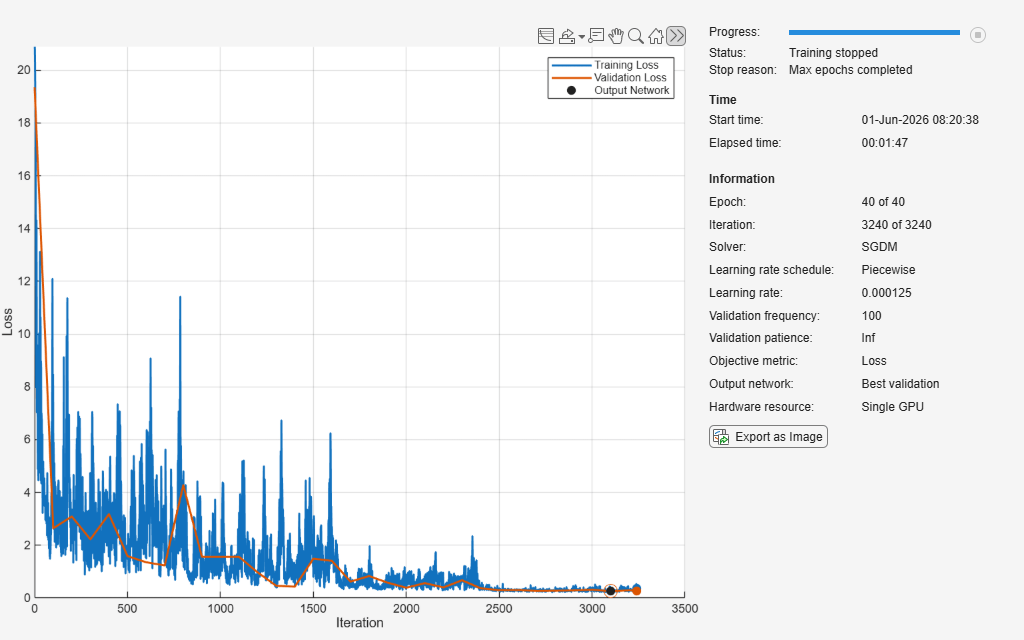
関数trainnetを使用してニューラル ネットワークに学習させます。カスタム損失関数 relativeL2Loss を使用します。既定では、trainnet 関数は利用可能な GPU がある場合にそれを使用します。GPU を使用するには、Parallel Computing Toolbox™ ライセンスとサポートされている GPU デバイスが必要です。サポートされているデバイスの詳細については、GPU 計算の要件 (Parallel Computing Toolbox)を参照してください。そうでない場合、関数は CPU を使用します。実行環境を手動で選択するには、ExecutionEnvironment 学習オプションを使用します。
net = trainnet(U0Train,U1Train,net,@relativeL2Loss,options);
ネットワークのテスト
真のラベルをもつホールドアウトされたテスト セットの予測を比較して、その平方根平均二乗誤差 (RMSE) を計算することで、モデルの予測パフォーマンスをテストします。
学習データの場合と同じ手順を使い、テスト データをダウンサンプリングして、グリッドを連結します。
xGridTest = repmat(xGrid, [numel(idxTest) 1]);

U0Test = U0Test(:,1:downsampleFactor:end);
U0Test = cat(3,U0Test,xGridTest);

U1Test = u1(idxTest,:);
U1Test = U1Test(:,1:downsampleFactor:end);
testnet関数を使用してニューラル ネットワークをテストします。既定では、testnet 関数は利用可能な GPU がある場合にそれを使用します。そうでない場合、関数は CPU を使用します。実行環境を手動で選択するには、testnet 関数の ExecutionEnvironment 引数を使用します。
rmseTest = testnet(net,U0Test,U1Test,"rmse",InputDataFormats="BSC")
rmseTest =
0.0425
ZSSR の精度を評価するには、ダウンサンプリングせずにテスト データを使用してネットワークをテストします。
xGridZSSR = linspace(xMin,xMax,gridSize);
xGridTestZSSR = repmat(xGridZSSR, [numel(idxTest) 1]);

U0TestZSSR = u0(idxTest,:);
U0TestZSSR = cat(3,U0TestZSSR,xGridTestZSSR);
U1TestZSSR = u1(idxTest,:);

rmseTestZSSR = testnet(net,U0TestZSSR,U1TestZSSR,"rmse",InputDataFormats="BSC")
rmseTestZSSR =
0.0425
新しいデータでの予測の実行
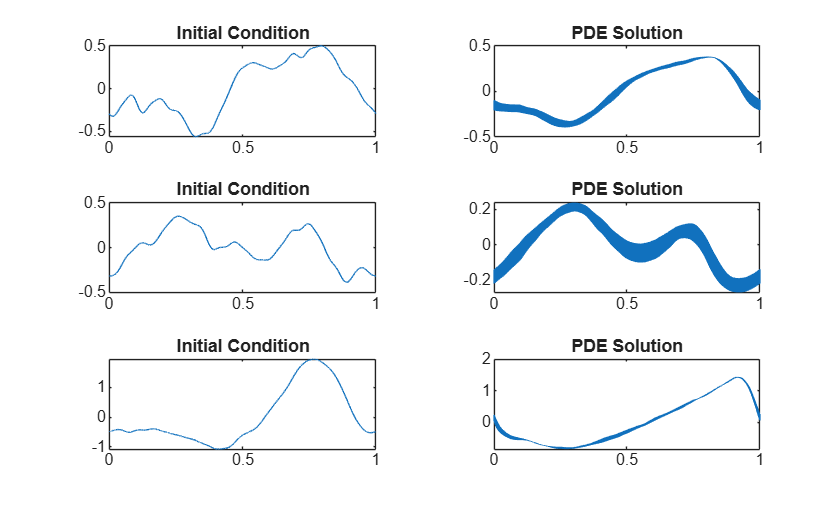
新しいデータを読み込みます。例として、最初の 3 つのテスト観測値を使用します。
dataNew = u0(idxTest(1:3),:);
numObservationsNew = size(dataNew,1);
グリッド サイズを計算し、それをデータと連結します。
gridSizeNew = size(dataNew,2);
xGridNew = linspace(xMin,xMax,gridSizeNew);
xGridNew = repmat(xGridNew, [size(dataNew,1) 1]);
U0New = cat(3,dataNew,xGridNew);
関数minibatchpredictを使用して予測を行います。既定では、minibatchpredict 関数は利用可能な GPU がある場合にそれを使用します。そうでない場合、関数は CPU を使用します。実行環境を手動で選択するには、ExecutionEnvironment オプションを使用します。
Y = minibatchpredict(net,U0New,InputDataFormats="BSC");プロットで予測を可視化します。
figure
tiledlayout(numObservationsNew,2)
for i = 1:numObservationsNew
    nexttile
    plot(xGridNew(i,:),dataNew(i,:))
    title("Initial Condition")

    nexttile
    plot(xGridNew(i,:),Y(i,:))
    title("PDE Solution")
end
参考文献
Li, Zongyi, Nikola Kovachki, Kamyar Azizzadenesheli, Burigede Liu, Kaushik Bhattacharya, Andrew Stuart, and Anima Anandkumar. “Neural Operator: Graph Kernel Network for Partial Differential Equations.” arXiv, March 6, 2020. http://arxiv.org/abs/2003.03485.
Li, Zongyi, Nikola Kovachki, Kamyar Azizzadenesheli, Burigede Liu, Kaushik Bhattacharya, Andrew Stuart, and Anima Anandkumar. “Fourier Neural Operator for Parametric Partial Differential Equations,” 2020. https://openreview.net/forum?id=c8P9NQVtmnO.
参考
fnoNetwork | transolverNetwork | spectralConvolution1dLayer | trainingOptions | trainnet | dlnetwork
トピック
- Train Transolver Neural Network for 3-D Electrostatic Field Prediction
- Custom Loss Functions
- Custom Training Loops
- Custom Training Loop Model Loss Functions
- カスタム深層学習層の定義
- ニューラル ODE ネットワークの学習
- ニューラル ODE を使用した動的システムのモデル化
- Train Neural ODE Network with Control Input
- モデル関数の学習可能なパラメーターの初期化
- カスタム学習ループでの学習オプションの指定
- dlarray をサポートする関数の一覧

