Lever
R2026b一般の機械式てこ
Lever block

To add a block to a model, double-click the canvas and start typing the block name. Then, select the block from the list.
ライブラリ:
Simscape /
Foundation Library /
Mechanical /
Mechanisms
説明
Lever ブロックは、次の概略図に示すように、自由てこまたは加算てこと呼ばれる機械式てこをその一般形で表します。

加算てこの方程式は、初期位置からの小さい角度偏差を前提として導出されます。
ここで、
vA、vB、vC はてこ結合部の速度です。
FA、FB、FC はてこ結合部の力です。
lAC、lBC はアームの長さです。
上記の方程式は、てこがノード C で力と動きをまとめるという仮定のもとで導出されています。この仮定は任意に設定されたものであり、てこに力や動きが適用される方法に何らかの制限を課すものではありません。言い換えれば、力の値に応じて、いずれのてこノードも "入力" ノードまたは "出力" ノードになる可能性があります。また、いずれのブロック ノードも基準点に接続できるため、3 ノードのてこは第 1 種てこ (中間に支点がある) または第 2 種てこ (終端に支点がある) に変換できます。
以下の図は、中央に支点がある第 1 種てこの概略図を示しています。

これは、次の方程式で記述されます。
次の図は、ノード A に支点がある第 2 種てこの概略図を示しています。

これは、次の方程式で記述されます。
リンク機構の例では、Lever ブロックを 3 つの異なるモードで使用する方法を示しています。リンク機構 L_1 と L_4 は、終端に支点がある第 1 種てこのシミュレーションを行います。リンク機構 L_2 は、加算てこを表します。リンク機構 L_3 は、中央に支点がある第 2 種てこのシミュレーションを行います。
ブロックの方向性に関する限り、結合部の絶対変位は、これらがグローバルに割り当てられた正方向に沿っていれば、正になります。
変数
シミュレーションの前にブロック変数の優先順位と初期ターゲット値を設定するには、ブロックのダイアログ ボックスまたはプロパティ インスペクターの [初期ターゲット] セクションを使用します。詳細については、ブロック変数の優先順位と初期ターゲットの設定を参照してください。
ノミナル値は、モデル内で予想される変数の大きさを指定する方法を提供します。ノミナル値に基づくシステムのスケーリングを使用すると、シミュレーションのロバスト性が向上します。ノミナル値はさまざまなソースから得られます。その 1 つがブロックのダイアログ ボックスまたはプロパティ インスペクターの [ノミナル値] セクションです。詳細については、ブロック変数のノミナル値の変更を参照してください。
例
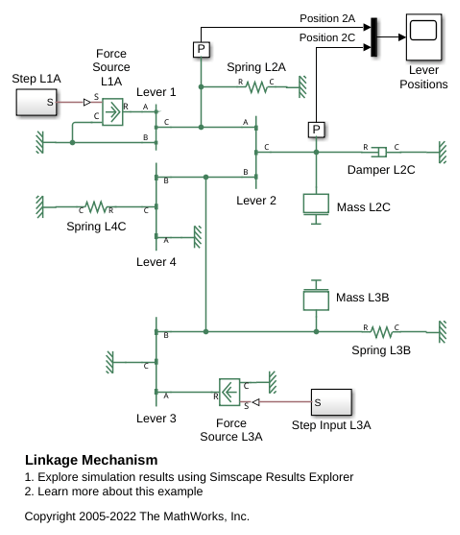
リンク機構
この例では、リンク機構での Simscape™ Lever ブロックの使用方法を説明します。Lever 1 と Lever 4 は第 1 種てこであり、終端に支点があります。Lever 3 は第 2 種てこであり、中央に支点があります。Lever 2 は、1 番目と 3 番目のてこによって駆動される加算てこです。
端子
保存
パラメーター
拡張機能
バージョン履歴
R2007a で導入

