このページは機械翻訳を使用して翻訳されました。最新版の英語を参照するには、ここをクリックします。
6自由度モーションプラットフォームのモデリング
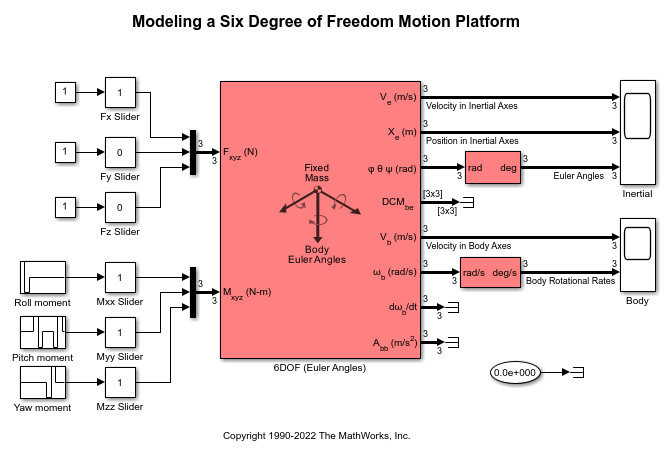
R2025aこの例では、Aerospace Blockset ™ 6自由度の運動方程式ブロックを接続する方法を示します。このモデルは、運動方程式のオイラー角を使用して出力を計算します。
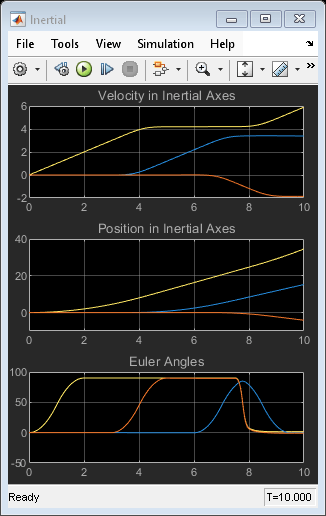
2 つの Scope ブロックがブロック出力をプロットします。慣性は、平面地球基準座標系とオイラー回転角度における速度と位置をプロットします。ボディは、ボディ固定座標系内の速度とボディの回転速度をプロットします。
ブロックに適用された力とモーメントを変更するには、スライダー ブロックを開き、スカラー ゲインのスライダーを変更します。