e57FileReader
R2026b説明
e57FileReader オブジェクトは、E57 ファイルから点群データを読み取ります。
作成
説明
e57Reader = e57FileReader(fileName)e57FileReader オブジェクトを作成します。E57 ファイルの絶対パスまたは相対パスを指定する fileName 引数は、FileName オブジェクト プロパティを設定します。fileName は、文字ベクトルまたは string スカラーとして指定します。
プロパティ
オブジェクト関数
readPointCloud | Read point cloud data from E57 file |
readCRS | Read coordinate reference system data from E57 file |
hasPointCloud | Determine if another point cloud is available in E57 file |
reset | Reset e57FileReader object to first frame |
例
E57 ファイルを含む ZIP ファイルをダウンロードし、そのファイルを解凍します。
zipFile = matlab.internal.examples.downloadSupportFile("lidar","data/e57ParkingLot.zip");
saveFolder = fileparts(zipFile);
e57FileName = [saveFolder filesep 'parkingLot.e57'];
if ~exist(e57FileName,"file")
    unzip(zipFile,saveFolder)
end
ダウンロードした E57 ファイルを使用して e57FileReader オブジェクトを作成します。
e57Reader = e57FileReader(e57FileName);
点群 ptCloudArr および対応する姿勢 tformArr を格納するための変数を定義します。
ptCloudArr = [];
tformArr = [];
点群を順番に読み取ります。hasPointCloud オブジェクト関数を使用して、次の点群が利用可能かどうかをチェックします。
while hasPointCloud(e57Reader)
   [ptCloud,pcMetadata] = readPointCloud(e57Reader);
    for j = 1:numel(ptCloud) % To read multiple returns
        ptCloudArr = [ptCloudArr ptCloud(j)];
        tformArr = [tformArr pcMetadata.RelativePose];
    end
end
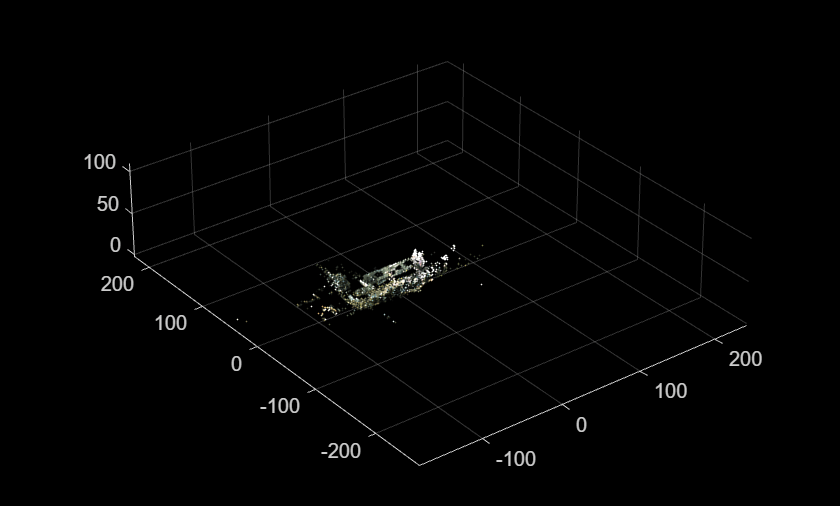
ファイルの点群を配置してマップを作成します。
pcMap = pcalign(ptCloudArr,tformArr);
マップを表示します。
figure
pcshow(pcMap)
詳細
E57 ファイル形式は、米国材料試験協会 (ASTM) によって策定されたものであり、点群およびイメージのデータを関連するセンサー メタデータとともに格納するためのオープン標準です。各 E57 ファイルは、XML 形式に基づく階層ツリー構造をもっています。E57 ファイルには、"ヘッダー"、"バイナリ セクション"、および "XML セクション" があります。
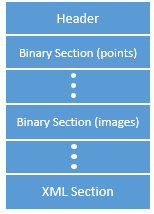
ヘッダー — ファイルのバージョン番号や XML セクションの位置などの情報が含まれています。
バイナリ セクション — 点群およびイメージの実際のデータが含まれています。
XML セクション — バイナリ セクションに格納されているデータを参照する階層ツリーが含まれています。
次の図は、XML セクションの典型的な構造を示しています。
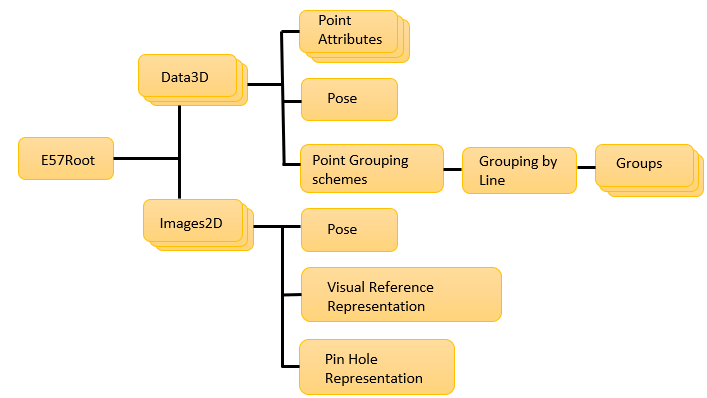
E57Root要素は XML 階層のルート ノードです。点群とイメージが一般的なファイル座標系で格納されます。この構造には、ファイル作成日時など、追加のファイル情報も含まれています。Data3D要素には、各点群が個別の構造として格納されます。各構造には、姿勢情報および点群の個々の点の属性が格納されます。Images2D要素には、Data3D要素と同様に、イメージが個々の構造として格納されます。E57 ファイル形式の詳細については、ASTM インターナショナルの Web サイトで標準仕様を参照してください。

