LiDAR 処理
R2026bDeep Learning Toolbox™ を Point Cloud Toolbox™ と共に使用して、LiDAR 点群データを処理するための深層学習アルゴリズムを適用します。
アプリ
| LiDAR ラベラー | LiDAR 点群のグラウンド トゥルース データへのラベル付け |
関数
注目の例
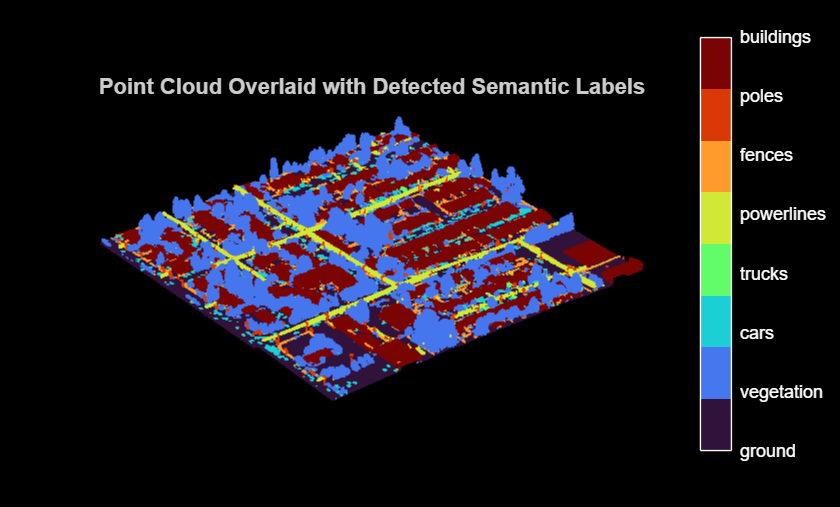
RandLANet 深層学習を使用した航空 LiDAR のセマンティック セグメンテーション
この例では、航空 LiDAR データのセマンティック セグメンテーションを実行するために RandLANet 深層学習ネットワークに学習させる方法を示します。
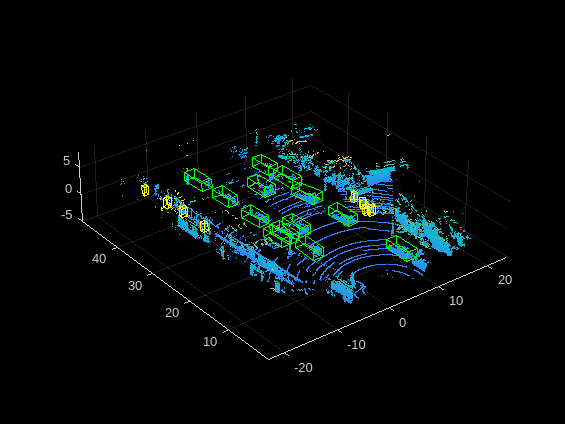
Complex-YOLO v4 ネットワークを使用した LiDAR オブジェクト検出
この例では、You Only Look Once version 4 (YOLO v4) 深層学習ネットワークを使用して、点群内のオブジェクトを検出する方法を説明します。この例では、次のことを行います。
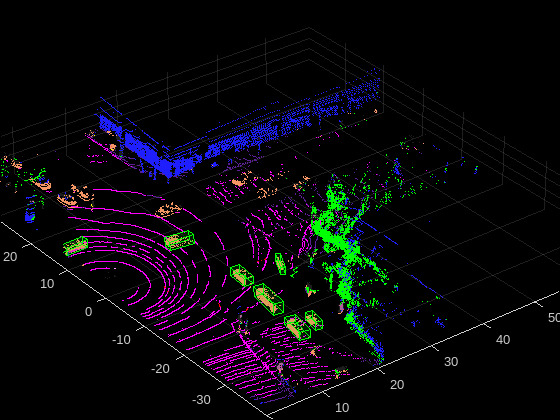
Code Generation for Lidar Object Detection Using SqueezeSegV2 Network
Generate CUDA® MEX code for a lidar object detection network. In the example, you first segment the point cloud with a pretrained network, then cluster the points and fit 3-D bounding boxes to each cluster. Finally, you generate MEX code for the network.
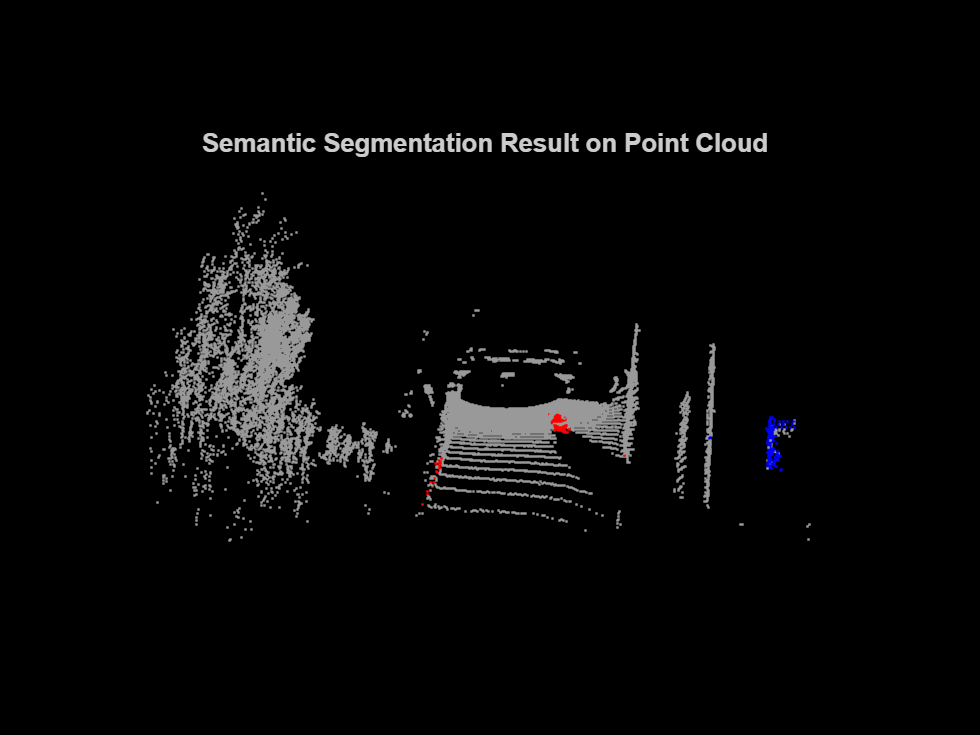
PointSeg 深層学習ネットワークを使用した LIDAR 点群のセマンティック セグメンテーション
この例では、オーガナイズド 3 次元 LiDAR 点群データで PointSeg セマンティック セグメンテーション ネットワークに学習させる方法を示します。
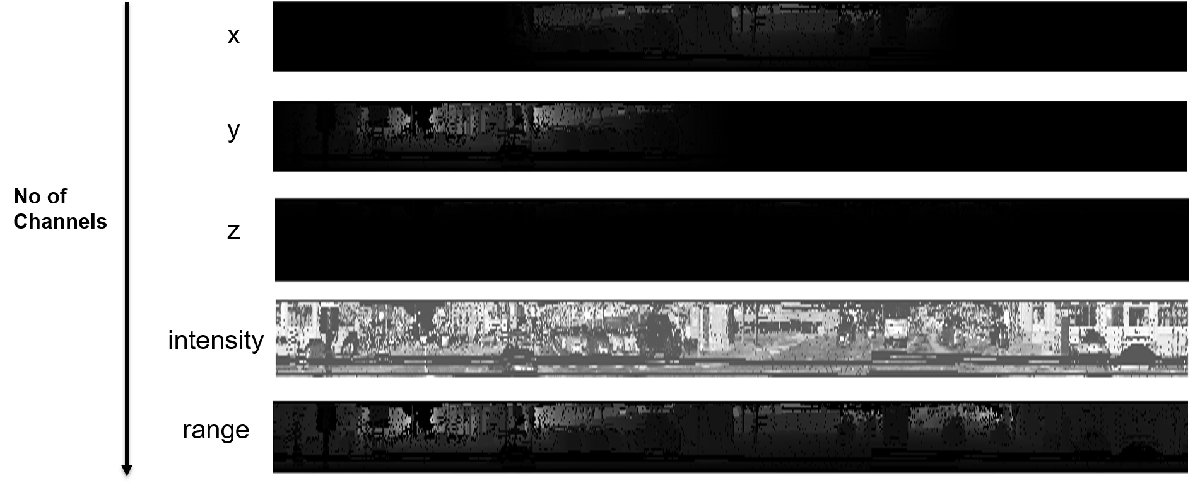
SqueezeSegV2 深層学習ネットワークを使用した LiDAR 点群のセマンティック セグメンテーション
この例では、オーガナイズド 3 次元 LiDAR 点群データで SqueezeSegV2 セマンティック セグメンテーション ネットワークに学習させる方法を示します。
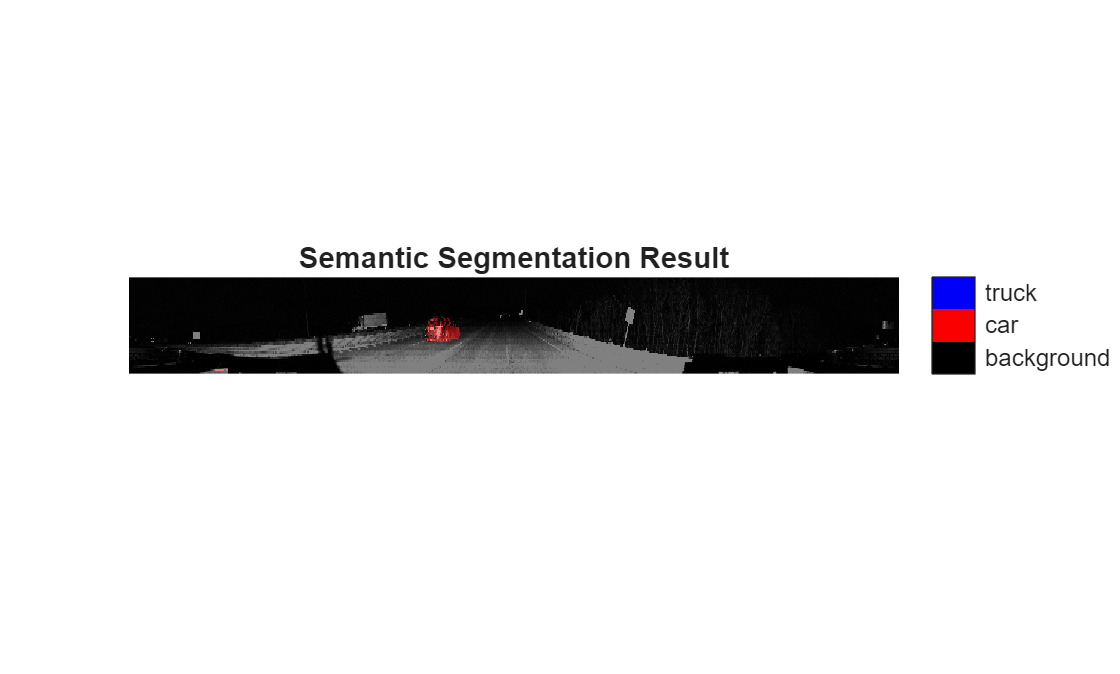
LiDAR 点群セグメンテーション ネットワーク用のコード生成
この例では、LiDAR セマンティック セグメンテーション用の深層学習ネットワークの CUDA® MEX コードを生成する方法を示します。この例では、3 つのクラス (background、car、truck) に属しているオーガナイズド LiDAR 点群をセグメント化することができる、事前学習済みの SqueezeSegV2 [1] ネットワークが使用されます。ネットワークに学習させる手順については、SqueezeSegV2 深層学習ネットワークを使用した LiDAR 点群のセマンティック セグメンテーション (Point Cloud Toolbox)を参照してください。生成された MEX コードは、入力としてひとまとまりの点群を取り、SqueezeSegV2 ネットワーク用の DAGNetwork オブジェクトを使用して点群に対する予測を実行します。
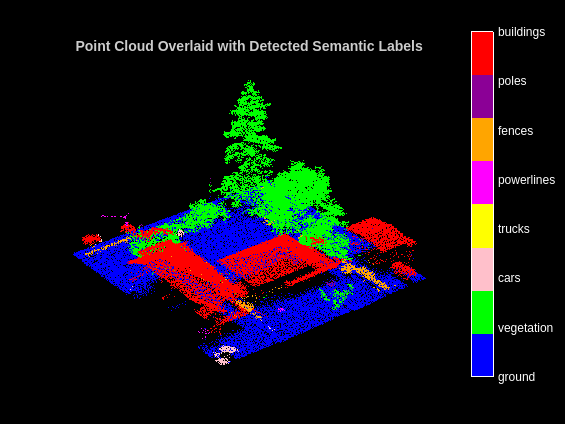
Aerial Lidar Semantic Segmentation Using PointNet++ Deep Learning
Train a PointNet++ deep learning network to perform semantic segmentation on aerial lidar data.
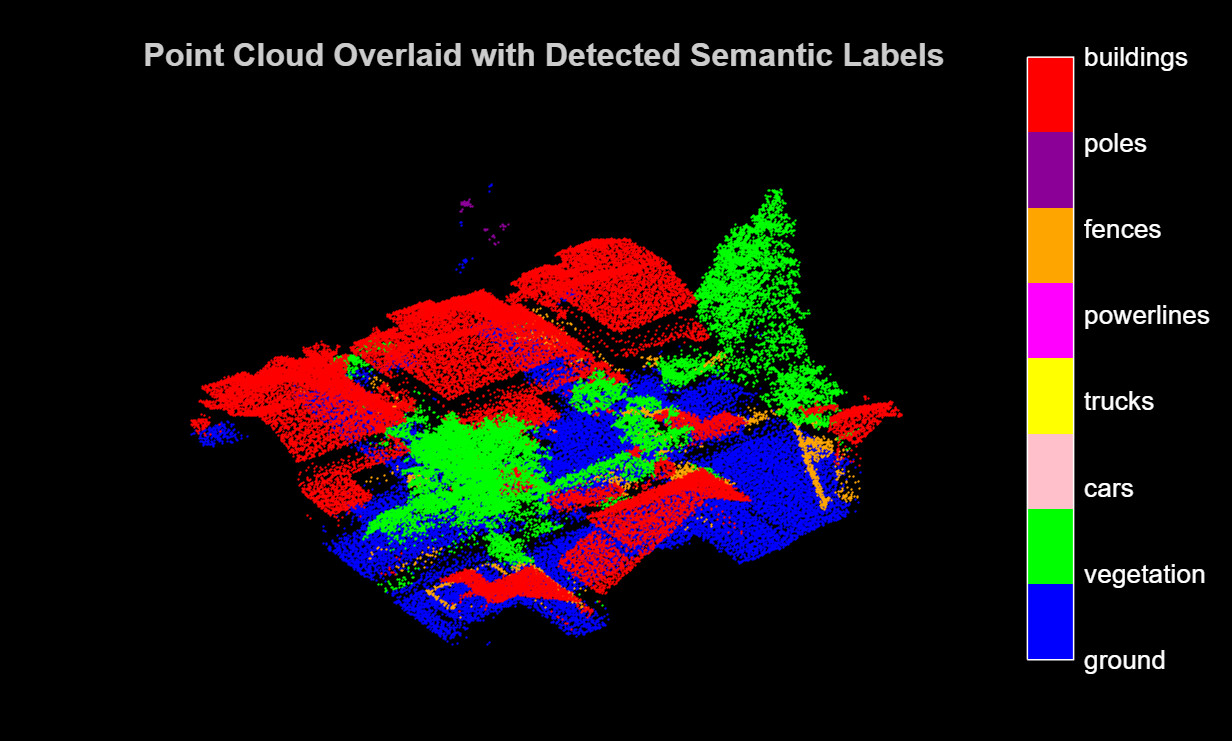
PointNet++ 深層学習を使用した航空機搭載 LiDAR セマンティック セグメンテーション用のコード生成
この例では、LiDAR セマンティック セグメンテーション用に PointNet++ ネットワークの CUDA® MEX コードを生成する方法を示します。
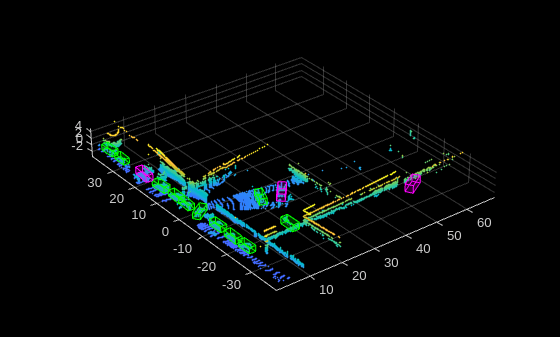
PointPillars 深層学習を使用した 3 次元 LIDAR オブジェクトの検出
この例では、PointPillars 深層学習ネットワークを使用して LiDAR でのオブジェクトを検出する方法を示します。この例では、次を行います。
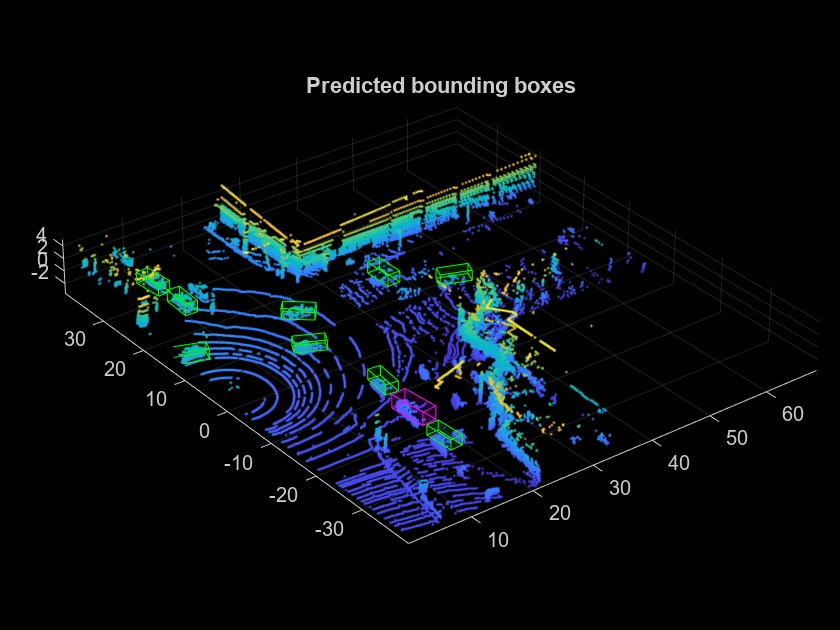
PointPillars 深層学習を使用した LiDAR オブジェクト検出用のコード生成
この例では、PointPillars オブジェクト検出器用に CUDA® MEX を生成する方法を説明します。詳細については、Lidar Toolbox™ のPointPillars 深層学習を使用した LiDAR の 3 次元オブジェクト検出 (Point Cloud Toolbox)の例を参照してください。
Data Augmentations for Lidar Object Detection Using Deep Learning
Perform typical data augmentation techniques for 3-D object detection workflows with lidar data.
Automate Ground Truth Labeling for Vehicle Detection Using PointPillars
Automate vehicle detections in a point cloud using a pretrained pointPillarsObjectDetector (Point Cloud Toolbox) in the LiDAR ラベラー (Point Cloud Toolbox). The example uses the AutomationAlgorithm interface in the Lidar Labeler app to automate labeling.

