MATLAB アプリを使用した移動ロボットの作成
R2026bこの例では、対話型 MATLAB® アプリを使用してマルチボディ システムを作成する方法を示します。この例では、マルチボディ システムの設計空間を探索するためのアプリケーションを示します。ここで扱うシステムは、4 つの全方向ホイールを備えた移動マニピュレーターです。
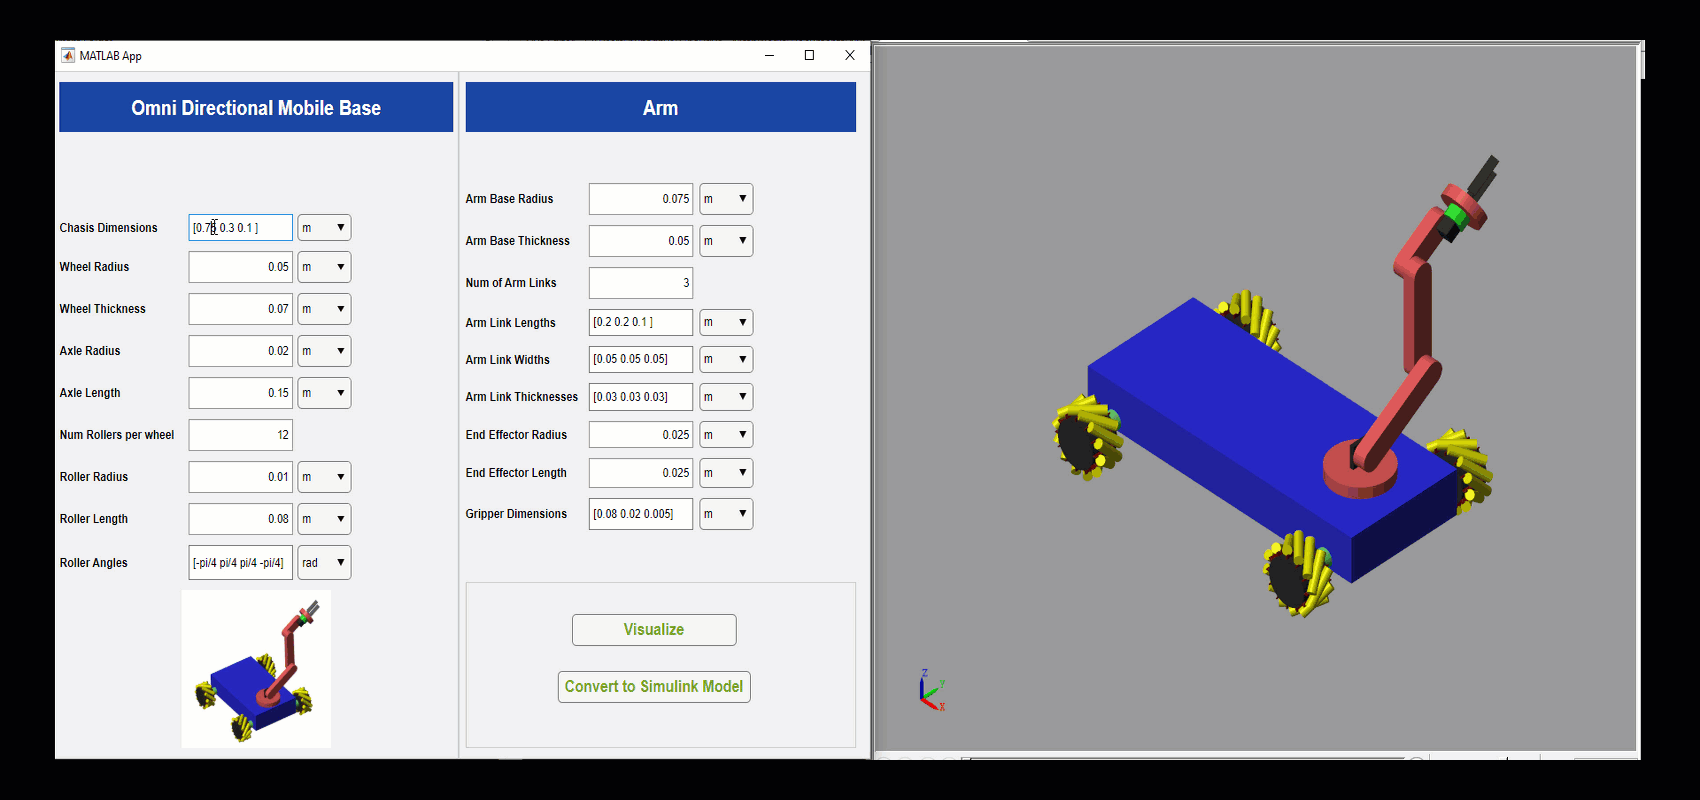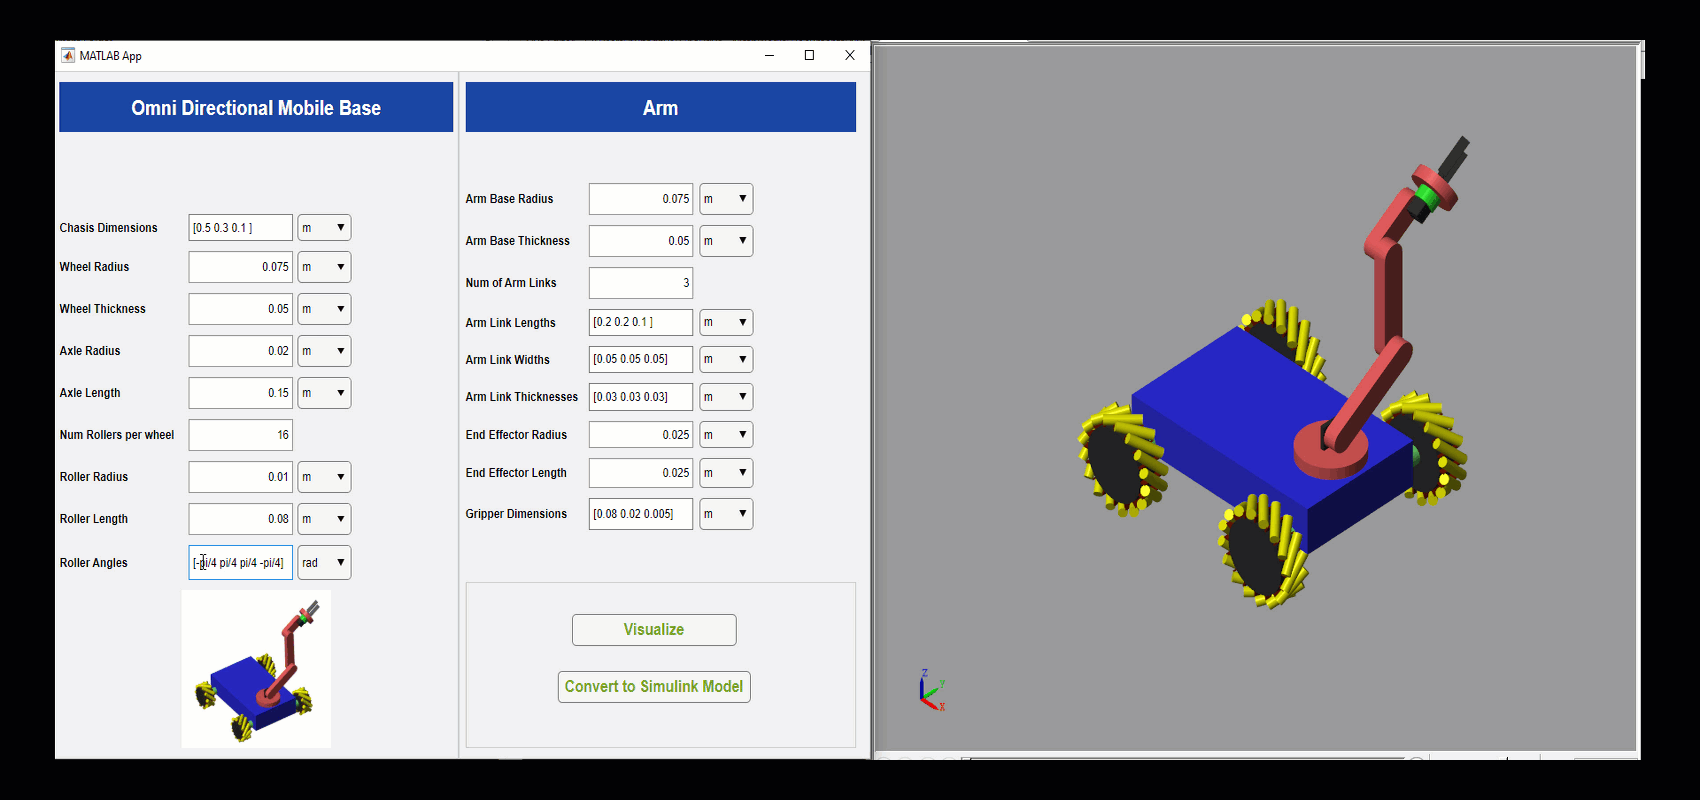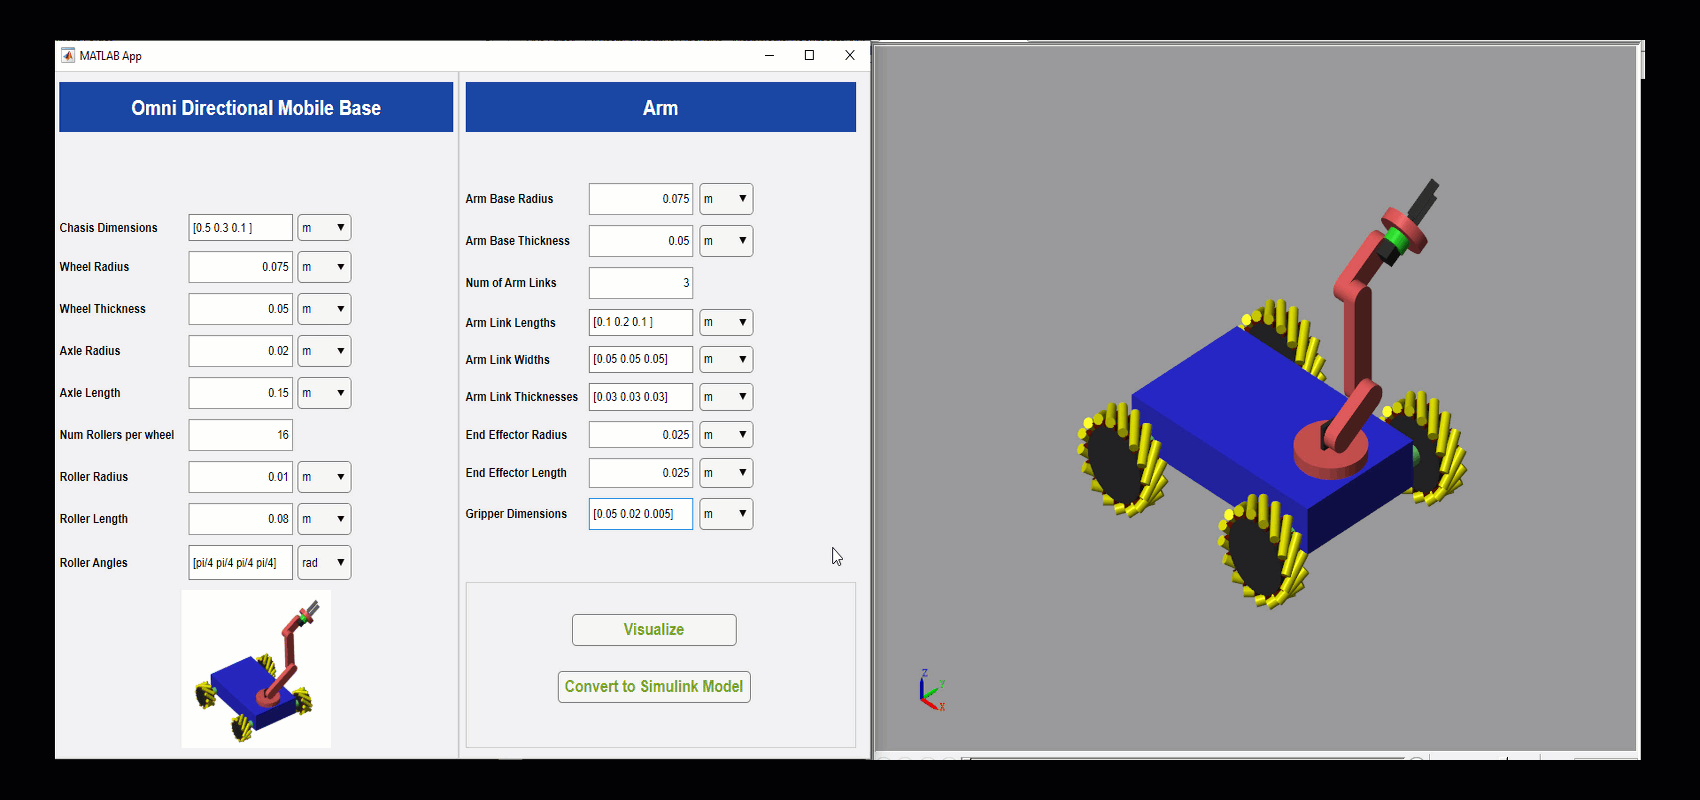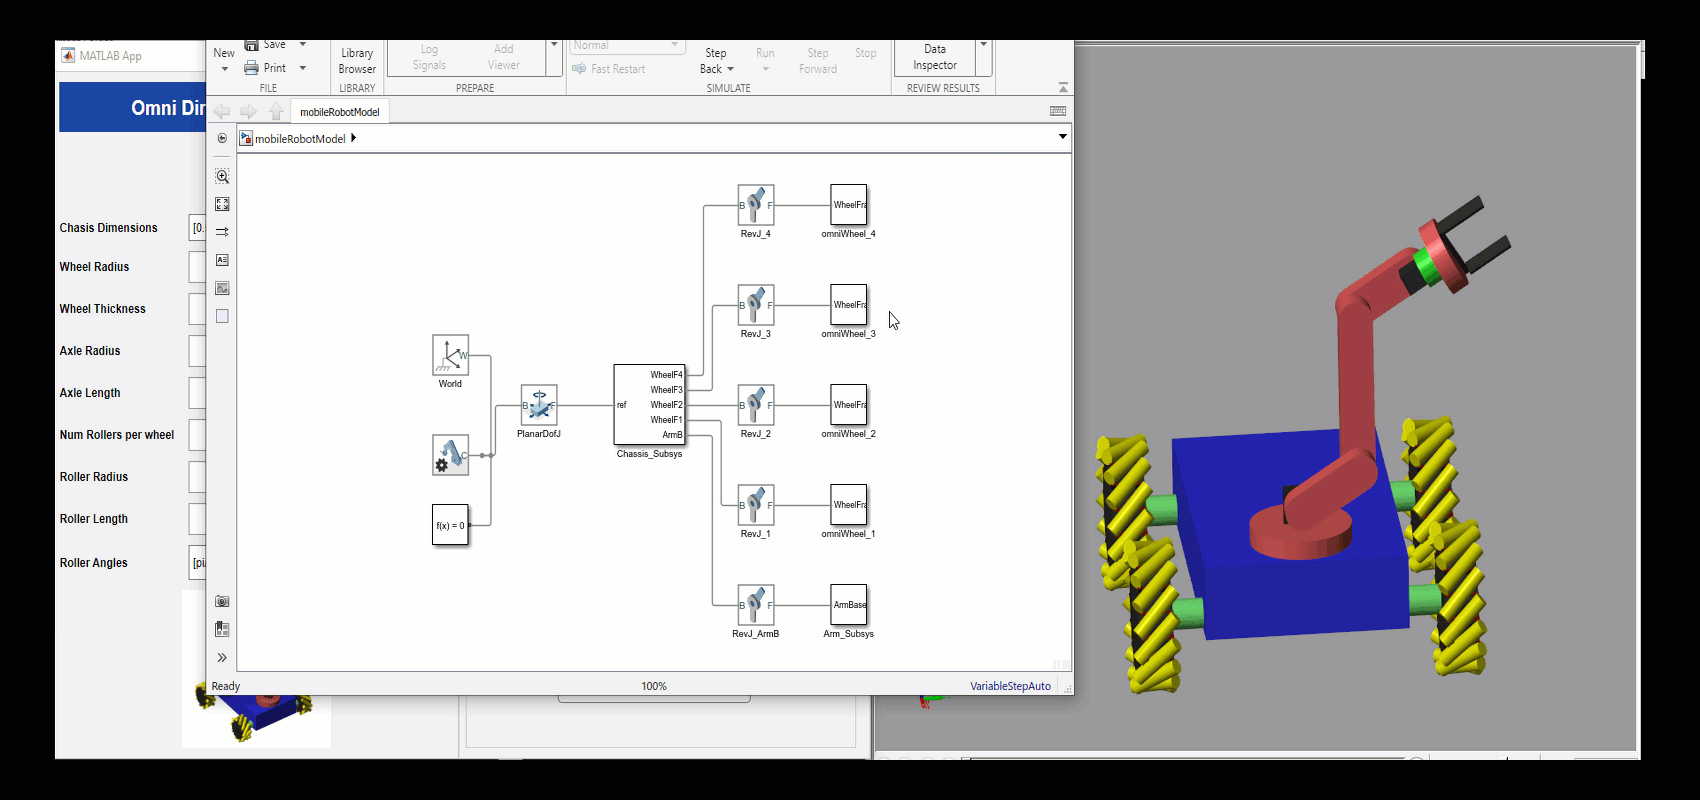
MATLAB App Designer を使用して、移動ロボットの設計を決定するさまざまなパラメーターをユーザーが変更し、パラメーターの変更に応じたロボットの対話型可視化を確認できる GUI を作成します。また、現在の設計パラメーターに基づいて Simulink® モデルを作成するためのボタンもあります。
パラメーターが変更されるたびに、カスタム関数 makeMobileRobot の呼び出しがトリガーされます。これは最上位関数であり、createMobileRobotChassis、createOmniDirectionalWheel、createRobotArm などのさまざまなサブ関数を呼び出して、移動ロボットの各種コンポーネントを作成して接続します。これらの各カスタム関数は、さまざまなコンポーネントを構築するために、simscape.multibody.* 名前空間内の異なるクラスとメソッドを使用します。
MATLAB でプログラムによりパラメーターを直接設定し、その後で関数 makeMobileRobot を呼び出すことで、このシステムを作成することもできます。詳細については、スクリプト buildMobileRobot.m を参照してください。
アプリを表示するには、次のコマンドを実行します。
openExample("sm/MobileRobotBuilderAppExample");
run("buildMobileRobotApp.mlapp");
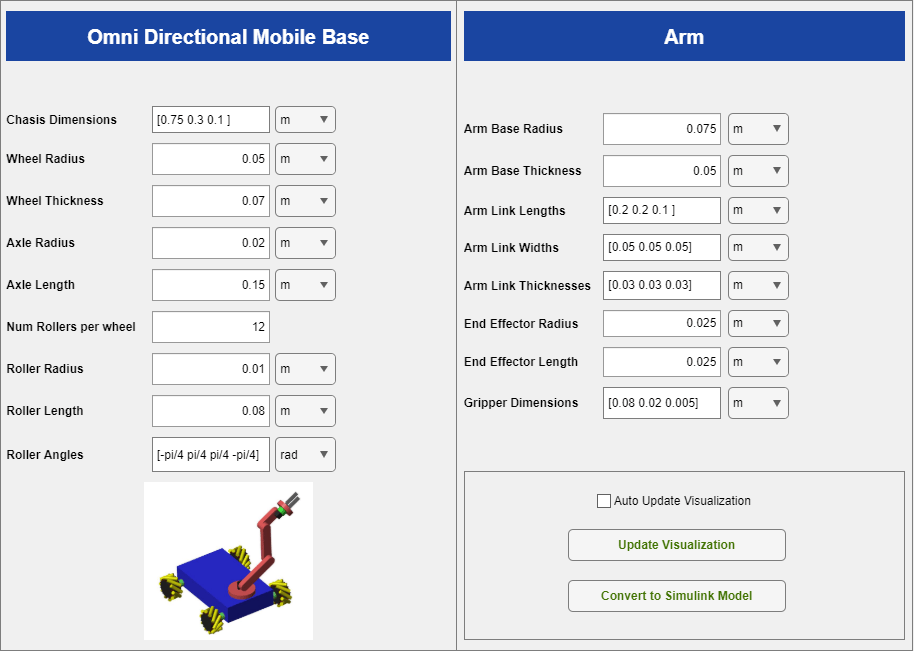
アプリ インターフェイス