Inertia
R2026b固定慣性特性をもつ質量要素
Inertia block

To add a block to a model, double-click the canvas and start typing the block name. Then, select the block from the list.
ライブラリ:
Simscape /
Multibody /
Body Elements
説明
Inertia ブロックは、付加されたフレームに固定慣性特性をもつ質点または分布質量を追加します。質量のタイプ (質点または分布質量) は、ブロックに対して選択されたパラメーター表現によって異なります。[質点] を選択すると、質量は点に集中していると見なされるため、回転慣性はありません。[カスタム] を選択すると、質量は空間に分布していると見なされるため、非ゼロの慣性モーメント、慣性乗積、および重心の座標 (ブロックの基準フレームに対するもの) をもつことができます。
マーカーを選択することで、モデルの可視化において慣性を特定する手段が得られます。シミュレーションの開始時またはブロック線図の更新時に、Multibody Explorer において (既定で) 可視化が開きます。マーカーを使用して、モデルの残りの部分に対する慣性の動きを追跡できます。慣性アイコン、球面、立方体、フレームなどの各種マーカー形状を利用でき、それぞれ寸法を構成できます。(モデル ダイナミクスへの影響は維持したまま) モデルの可視化から慣性を削除するために、ブロックには [なし] オプションが用意されています。
例
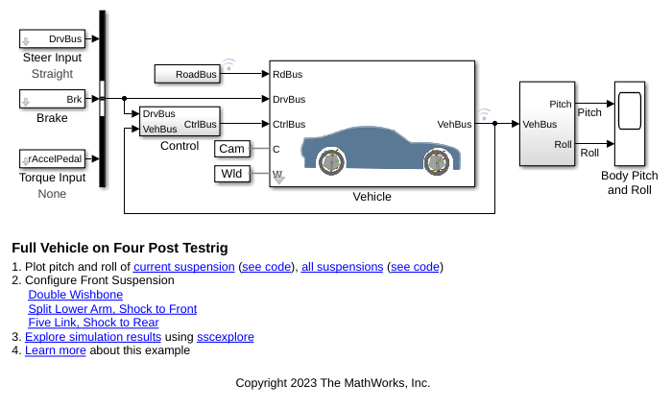
4 ポスト試験リグ上の完成車両
この例では、4 ポスト試験リグ上の乗用車をモデル化します。ポストは上下に動いて、道路を走行するときの車輪の垂直方向の動きを再現します。シミュレーションの結果とアニメーションは、試験リグからの運動の影響を受けた車体およびサスペンションの応答を示します。車体のロールとピッチを観察でき、また入力を変えることにより、ホイール ホップの頻度も特定できます。リンクの組み合わせを変えることにより、この車両モデルは、フロント サスペンションにさまざまなサスペンション タイプを使用するように構成できます。
端子
フレーム
慣性要素のローカル基準フレーム。フレーム ラインまたはフレーム端子を接続して、慣性の相対的な位置と向きを定義します。
パラメーター
慣性
使用する慣性パラメーター表現。回転慣性をもたない質量を表すには、[質点] を選択します。回転慣性をもつ分布質量を表すには、[カスタム] を選択します。
固体要素による総質量。このパラメーターは正と負をとります。複合ボディ (複数の固体と慣性で構成されるボディ) の中空の影響を取得するには、負の値を使用します。ボディの質量が全体で正になるように注意してください。
依存関係
このパラメーターを有効にするには、[タイプ] を [カスタム] または [質点] に設定します。あるいは、[タイプ] を [ジオメトリから計算] に設定し、[ベース] を [質量] に設定します。
ブロックの基準フレームを基準とする重心の [x y z] 座標。
依存関係
このパラメーターを有効にするには、[タイプ] を [カスタム] に設定します。
慣性モーメント [Ixx Iyy Izz] の 3 要素ベクトル。重心を原点とし、座標軸がブロックの基準フレームと平行なフレームを基準に、慣性モーメントの各要素を指定します。慣性モーメントは慣性テンソルの対角要素です。
ここで、
依存関係
このパラメーターを有効にするには、[タイプ] を [カスタム] に設定します。
慣性乗積 [Iyz Izx Ixy] の 3 要素ベクトル。重心を原点とし、座標軸がブロックの基準フレームと平行なフレームを基準に、慣性乗積の各要素を指定します。慣性乗積は慣性テンソルの非対角要素です。
ここで、
依存関係
このパラメーターを有効にするには、[タイプ] を [カスタム] に設定します。
グラフィックス
慣性の可視化に使用するグラフィックスのタイプ。[マーカー] または [なし] として指定します。慣性をマーカーとして表すには、このパラメーターを [マーカー] に設定し、モデルの可視化で慣性を非表示にするには、このパラメーターを [なし] に設定します。
マーカーの形状。[慣性アイコン]、[球面]、[立方体]、または [フレーム] として指定します。マーカーの動きは慣性そのものの動きを反映します。
依存関係
このパラメーターを有効にするには、[タイプ] を [Marker] に設定します。
マーカーの幅 (ピクセル)。スカラーとして指定します。この幅はズーム レベルでスケーリングされません。マーカーの表示サイズは画面の解像度に部分的に依存することに注意してください。解像度が高いほど、単位長さあたりのピクセル数が多くなり、それによってアイコンが小さくなります。
依存関係
このパラメーターを有効にするには、[タイプ] を [Marker] に設定します。
視覚特性を指定するパラメーター表現。[拡散色] と [不透明度] を指定するには、[簡易] を選択します。[反射色]、[アンビエント色]、[放射色]、[光沢] など、他の視覚特性を指定するには、[詳細] を選択します。
依存関係
このパラメーターを有効にするには、[タイプ] を [マーカー] に設定します。
拡散反射による光の色。0 ~ 1 の範囲の値をもつ [R,G,B] または [R,G,B,A] ベクトルとして指定します。ベクトルは行ベクトルまたは列ベクトルを使用できます。オプションの 4 番目の要素は色の不透明度を指定します。不透明度の要素を省略した場合、値 1 を指定したのと同じになります。
依存関係
このパラメーターを有効にするには、[タイプ] を [Marker] に設定します。
グラフィックスの不透明度。0 ~ 1 の範囲のスカラーとして指定します。スカラー 0 は完全な透明を表し、スカラー 1 は完全な不透明を表します。
依存関係
このパラメーターを有効にするには、次のように設定します。
[タイプ] を
[マーカー][視覚特性] を
[簡易]
鏡面反射による光の色。0 ~ 1 の範囲の値をもつ [R,G,B] または [R,G,B,A] ベクトルとして指定します。ベクトルは行ベクトルまたは列ベクトルを使用できます。オプションの 4 番目の要素は色の不透明度を指定します。不透明度の要素を省略した場合、値 1 を指定したのと同じになります。
依存関係
このパラメーターを有効にするには、次のように設定します。
[タイプ] を
[マーカー][視覚特性] を
[詳細]
周囲光の色。0 ~ 1 の範囲の値をもつ [R,G,B] または [R,G,B,A] ベクトルとして指定します。ベクトルは行ベクトルまたは列ベクトルを使用できます。オプションの 4 番目の要素は色の不透明度を指定します。不透明度の要素を省略した場合、値 1 を指定したのと同じになります。
周囲光は、光源からの直接光ではない、一般的な照明のレベルを表します。周囲光は、何度も反射を繰り返して特定の方向をもたなくなった光で構成されます。
依存関係
このパラメーターを有効にするには、次のように設定します。
[タイプ] を
[マーカー][視覚特性] を
[詳細]
自己発光による色。0 ~ 1 の範囲の [R,G,B] または [R,G,B,A] ベクトルとして指定します。ベクトルは行ベクトルまたは列ベクトルを使用できます。オプションの 4 番目の要素は色の不透明度を指定します。不透明度の要素を省略した場合、値 1 を指定したのと同じになります。
発光色は、外部のソースからの色ではない、マーカー自体から放たれているように見える色です。マーカーに放射色があれば、外部の光源がなくてもマーカーを認識できます。
依存関係
このパラメーターを有効にするには、次のように設定します。
[タイプ] を
[マーカー][視覚特性] を
[詳細]
マーカーの光沢。0 ~ 128 の範囲のスカラーとして指定します。このパラメーターは、マーカーの鏡面反射の鮮鋭度に影響を与えます。光沢が高いマーカーは鏡のような外観をもち、光沢の低いマーカーは艶消しまたはサテン状の外観をもちます。
依存関係
このパラメーターを有効にするには、次のように設定します。
[タイプ] を
[マーカー][視覚特性] を
[詳細]
拡張機能
C/C++ コード生成
Simulink® Coder™ を使用して C および C++ コードを生成します。
バージョン履歴
R2012a で導入
MATLAB Command
You clicked a link that corresponds to this MATLAB command:
Run the command by entering it in the MATLAB Command Window. Web browsers do not support MATLAB commands.
Web サイトの選択
Web サイトを選択すると、翻訳されたコンテンツにアクセスし、地域のイベントやサービスを確認できます。現在の位置情報に基づき、次のサイトの選択を推奨します:
また、以下のリストから Web サイトを選択することもできます。
最適なサイトパフォーマンスの取得方法
中国のサイト (中国語または英語) を選択することで、最適なサイトパフォーマンスが得られます。その他の国の MathWorks のサイトは、お客様の地域からのアクセスが最適化されていません。
南北アメリカ
- América Latina (Español)
- Canada (English)
- United States (English)
ヨーロッパ
- Belgium (English)
- Denmark (English)
- Deutschland (Deutsch)
- España (Español)
- Finland (English)
- France (Français)
- Ireland (English)
- Italia (Italiano)
- Luxembourg (English)
- Netherlands (English)
- Norway (English)
- Österreich (Deutsch)
- Portugal (English)
- Sweden (English)
- Switzerland
- United Kingdom (English)
