DQ0 コンポーネント
R2026b回転する直軸 (D)、横軸 (Q)、および零相 (0) の基準座標系で電気システムをモデル化します。DQ0 ベースの表現を使用すると、平衡および不平衡の三相システムに対する解析と制御設計を簡略化できます。特に、同期機、パワー エレクトロニクス、制御ループを扱うアプリケーションで有効です。
DQ0 端子を従来の abc 座標で動作するコンポーネントに接続する場合は、物理的な整合性を維持するために適切な変換を使用します。
Simscape ブロック
 | Converter (Three-Phase, DQ0) | Three-phase bidirectional AC/DC converter in direct-quadrature-zero reference frame (R2026b 以降) |
 | Hybrid Excitation PMSM (DQ0) | Direct-quadrature-zero representation of hybrid-excitation synchronous machine with three-phase wye-wound stator (R2026b 以降) |
 | PMSM (DQ0) | Direct-quadrature-zero representation of permanent magnet synchronous machine (R2024b 以降) |
 | Dynamic Load (Three-Phase, DQ0) | Balanced three-phase dynamic load in direct-quadrature-zero reference frame (R2026b 以降) |
注目の例
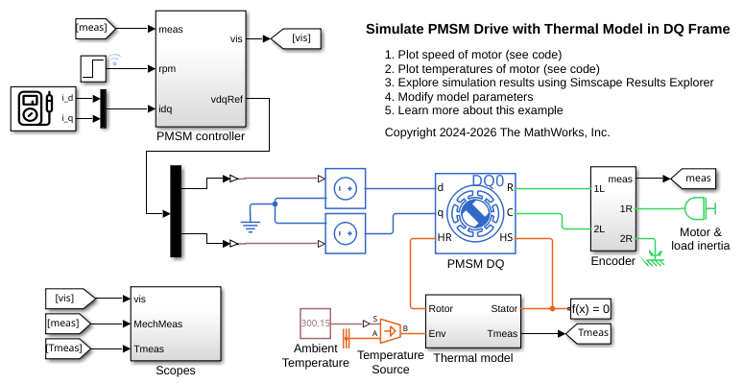
DQ 座標系での熱モデルをもつ PMSM 駆動のシミュレーション
この例では、主磁束方向と直交方向 (DQ) の基準座標系で永久磁石同期機 (PMSM) をシミュレーションする方法を示します。PMSM には、熱モデルと経験的な鉄損が含まれています。PMSM コントローラーを設計し、望ましい性能を達成するには、モデルのアーキテクチャとゲインを選択します。固定子と回転子の初期温度は摂氏 25 度です。周囲温度は摂氏 27 度です。Scopes サブシステムには、シミュレーション結果を確認できるスコープが含まれています。
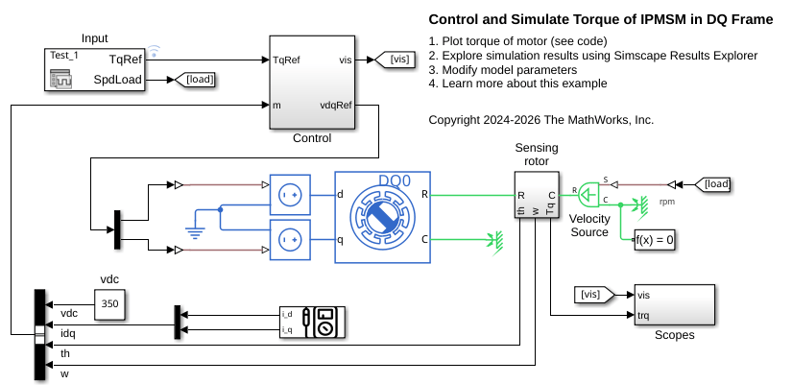
DQ 座標系での IPMSM のトルクの制御とシミュレーション
この例では、埋込永久磁石同期機 (IPMSM) の自動車の電気牽引駆動装置において、トルクを制御する方法を説明します。この例では、回転子の主磁束方向と直交方向 (DQ) の基準座標系でトルクを制御してシミュレーションを行います。DQ 基準座標系を使用して、コントローラーを設計し、シミュレーションを高速化することができます。IPMSM は、負荷に応じてモーター モードと発電機モードの両方で動作します。理想的な角速度源が負荷を提供します。Control サブシステムは、IPMSM のトルク制御に開ループ アプローチを使用し、電流制御に閉ループ アプローチを使用します。制御アルゴリズムは、トルク要求を関連する指令電流に変換します。基準 DQ 電圧は IPMSM に電力を供給します。シミュレーションでは、モーター モードと発電機モードの両方で、複数のトルク ステップが行われます。
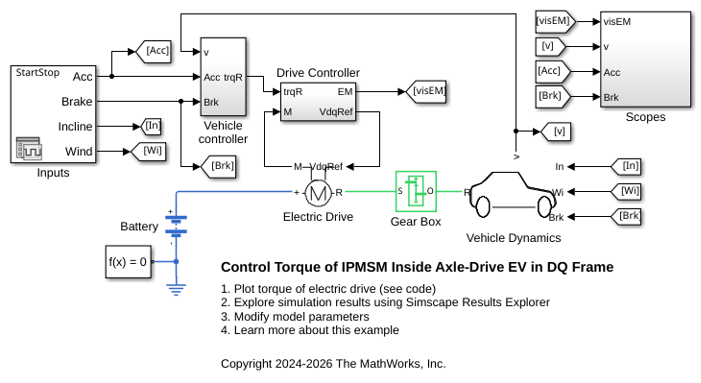
DQ 座標系での車軸駆動 EV 内 IPMSM のトルクの制御
この例では、単純化された車軸駆動電気自動車を推進する埋込永久磁石同期機 (IPMSM) をモデル化します。この例では、回転子の主磁束方向と直交方向 (DQ) の基準座標系でトルクを制御してシミュレーションします。IPMSM は、モーター モードと発電機モードの両方で動作します。車両のトランスミッションと差動装置は、ギア減速比の固定されたモデルによって実装されています。Vehicle Controller サブシステムは、運転者の入力を、関連するトルク指令に変換します。Drive Controller サブシステムは IPMSM のトルクを制御します。制御アルゴリズムは連続時間で実装されています。このモデルをより高速にシミュレーションするために、この例では可変ステップ ソルバーを使用します。Scopes サブシステムには、シミュレーション結果を確認できるスコープが含まれています。
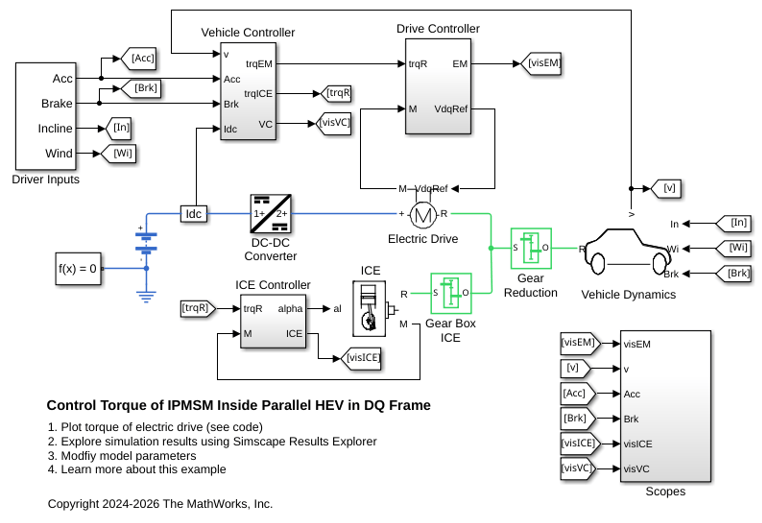
Control Torque of IPMSM Inside Parallel HEV in DQ Frame
Models a simplified parallel hybrid electric vehicle (HEV). An interior permanent magnet synchronous machine (IPMSM) and an internal combustion engine (ICE) provide the vehicle propulsion. This example controls and simulates the torque in the rotor direct-quadrature (DQ) reference frame. The IPMSM operates in both motoring and generating modes. A fixed-ratio gear-reduction model implements the vehicle transmission and differential. The Vehicle Controller subsystem converts the driver inputs into torque commands. A Stateflow® chart implements the vehicle control strategy. The ICE Controller subsystem controls the torque of the combustion engine. The EM Controller subsystem controls the torque of the IPMSM. To simulate this model faster, this example uses a variable-step solver. The Scopes subsystem contains scopes that allow you to see the simulation results.

