このページの内容は最新ではありません。最新版の英語を参照するには、ここをクリックします。
DQ 座標系での IPMSM のトルクの制御とシミュレーション
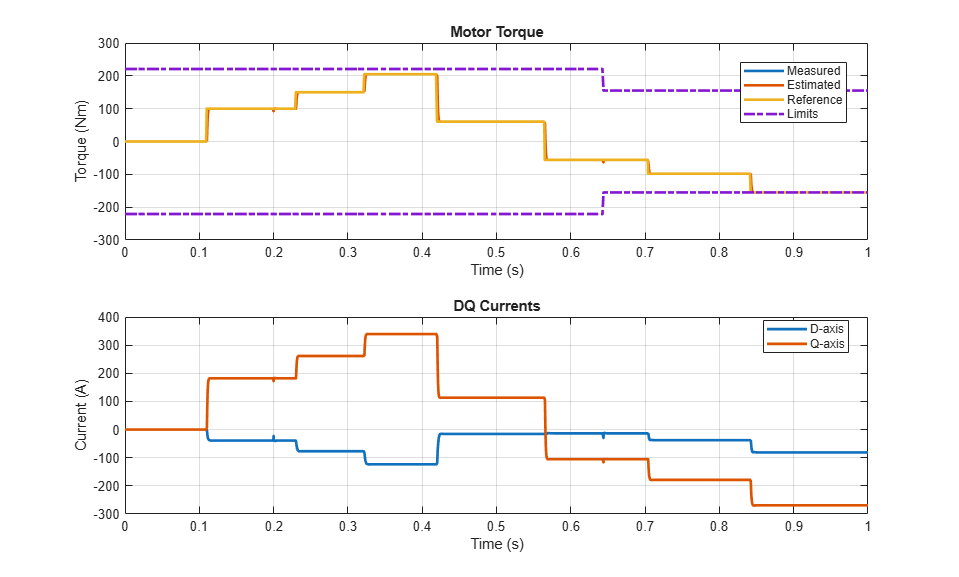
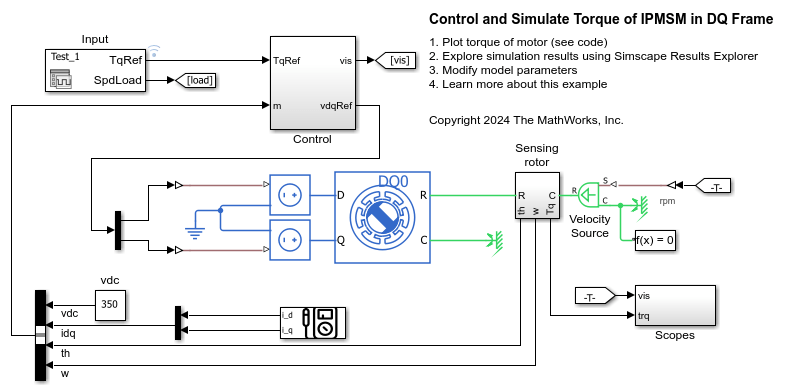
R2026aこの例では、埋込永久磁石同期機 (IPMSM) の自動車の電気牽引駆動装置において、トルクを制御する方法を説明します。この例では、回転子の主磁束方向と直交方向 (DQ) の基準座標系でトルクを制御してシミュレーションを行います。DQ 基準座標系を使用して、コントローラーを設計し、シミュレーションを高速化することができます。IPMSM は、負荷に応じてモーター モードと発電機モードの両方で動作します。理想的な角速度源が負荷を提供します。Control サブシステムは、IPMSM のトルク制御に開ループ アプローチを使用し、電流制御に閉ループ アプローチを使用します。制御アルゴリズムは、トルク要求を関連する指令電流に変換します。基準 DQ 電圧は IPMSM に電力を供給します。シミュレーションでは、モーター モードと発電機モードの両方で、複数のトルク ステップが行われます。
モデルを開く
リアルタイム シミュレーションの結果
この例は、以下のプラットフォームでテストされました。
Intel® 3.5 GHz i7 マルチコア CPU と 4 GB の RAM を搭載した Speedgoat™ Performance リアルタイム ターゲット マシン。
3.5 GHz の Intel® Core XEON E3-1275v3 と 4 GB の RAM を搭載した dSPACE® SCALEXIO LabBox。
Simscape のローカル ソルバーを使用することで、このモデルを 40 マイクロ秒のステップ サイズでリアルタイム実行できます。サンプル レートが小さい場合、コールド キャッシュが原因で、最初のタスク実行中にタスク オーバーランが発生する可能性があります。このオーバーランを回避するには、選択したプラットフォームがこれらのオプションをサポートしている場合、タスク オーバーランの数を制限するか、リアルタイム アプリケーションの起動フェーズにおいてタスクのオーバーラン許容回数を制限するか、周期タスクのサンプル時間を延長することで、起動時の動作を緩和できます。